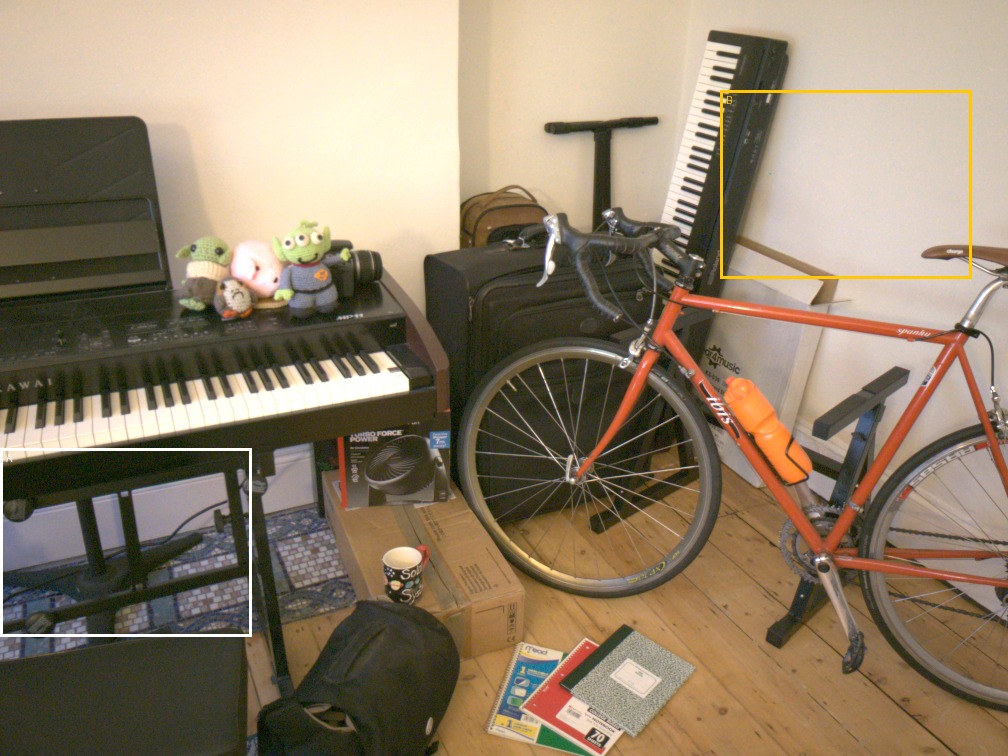
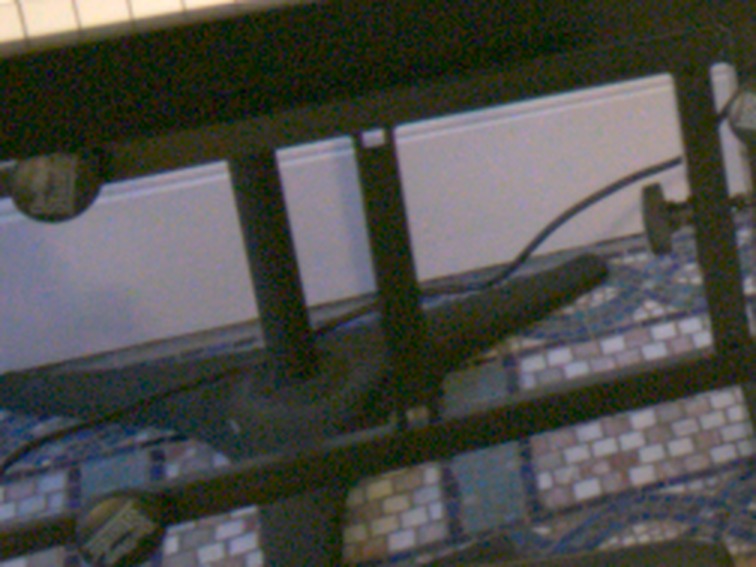
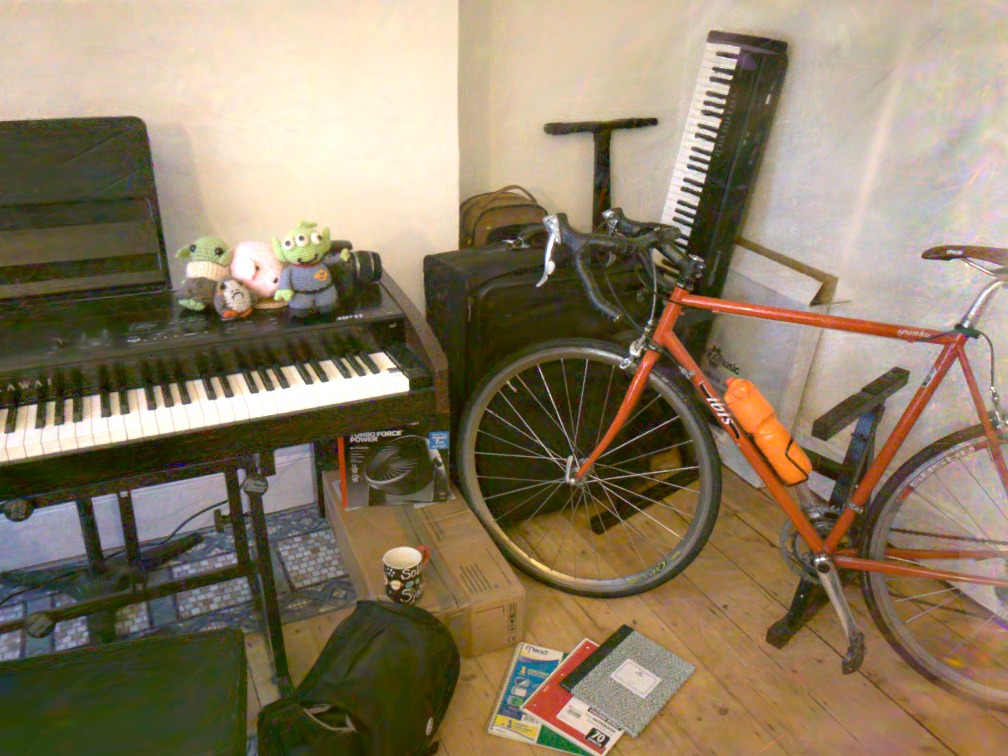
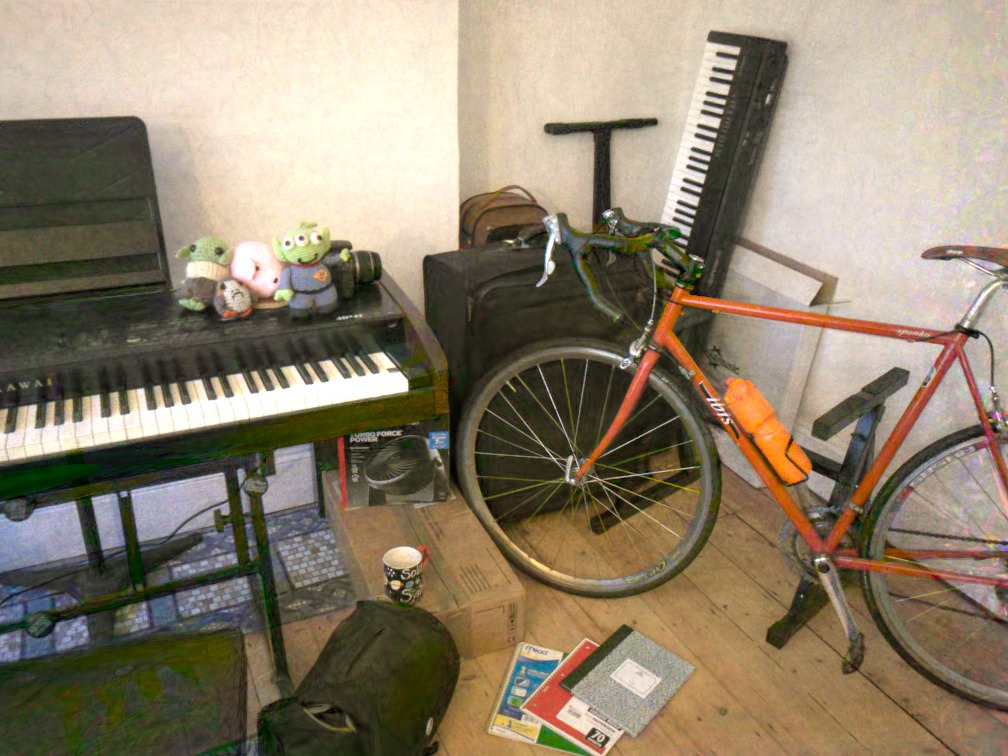
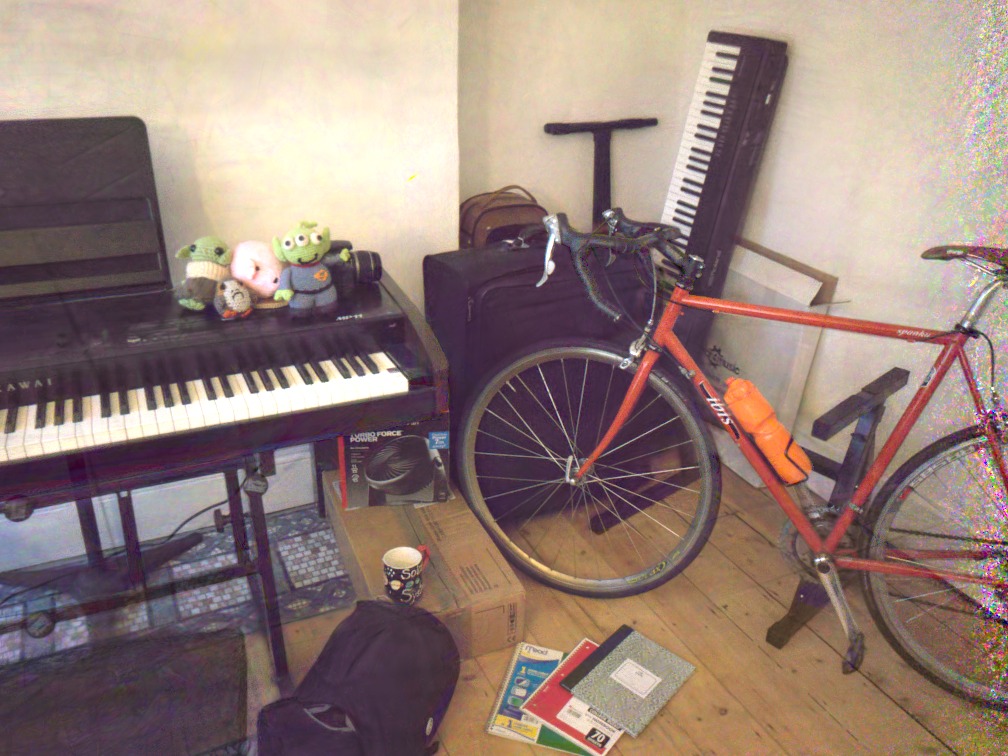
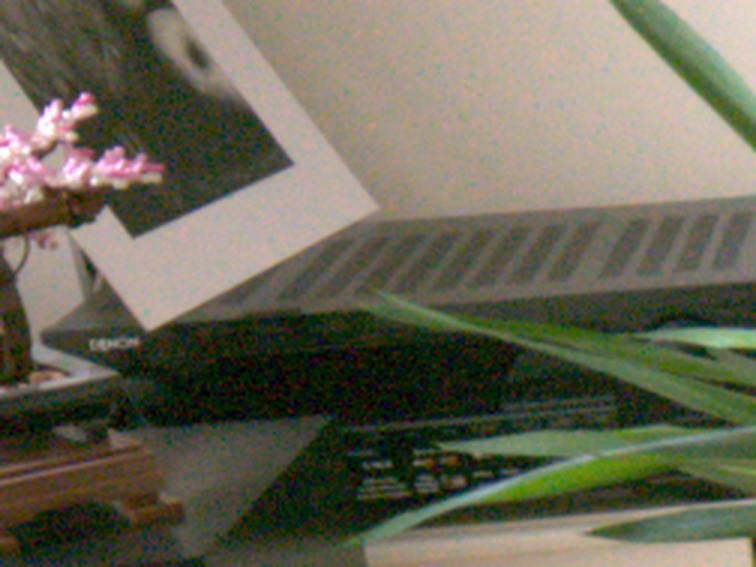
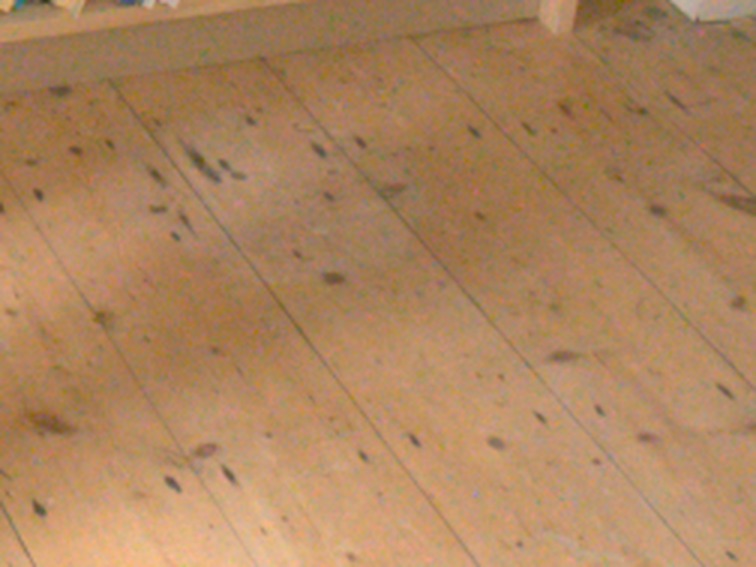
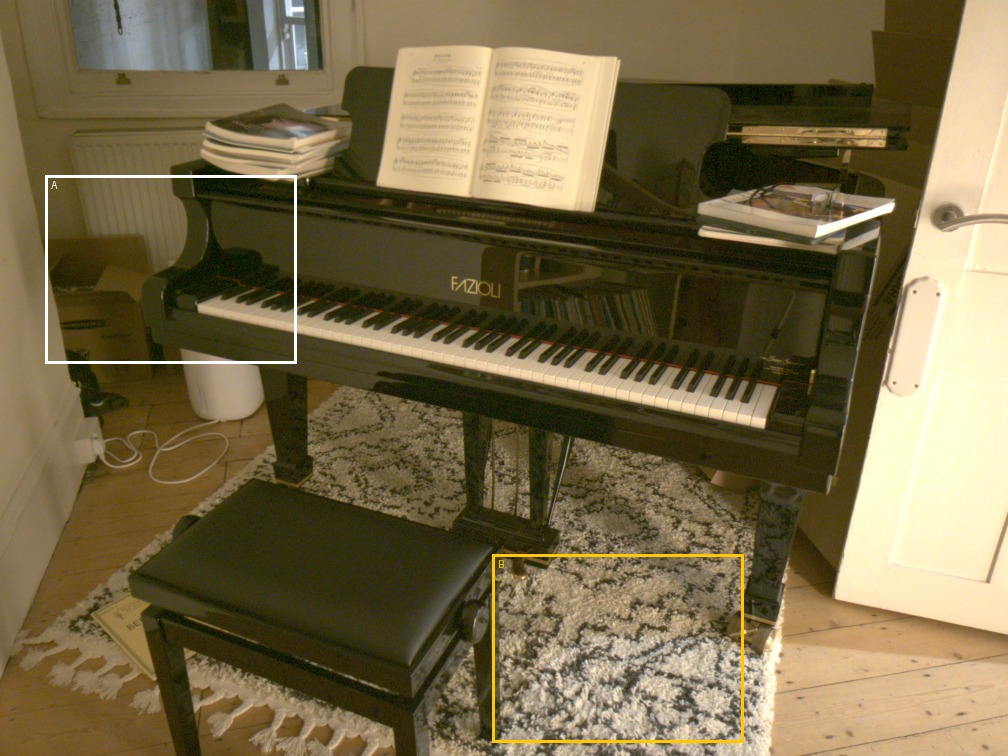
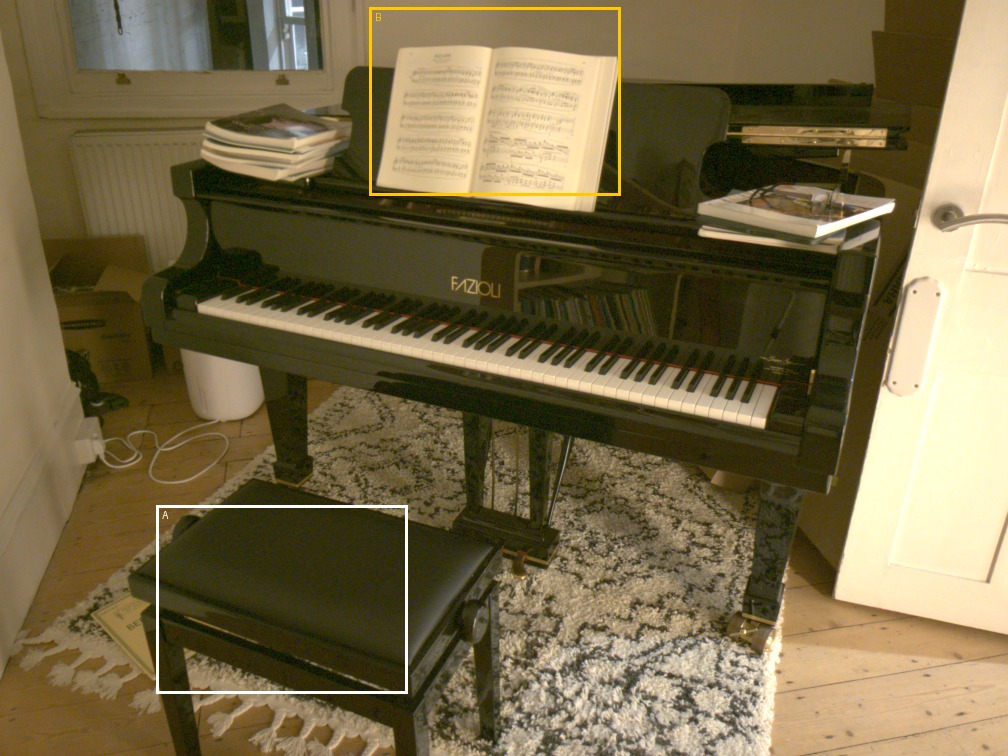
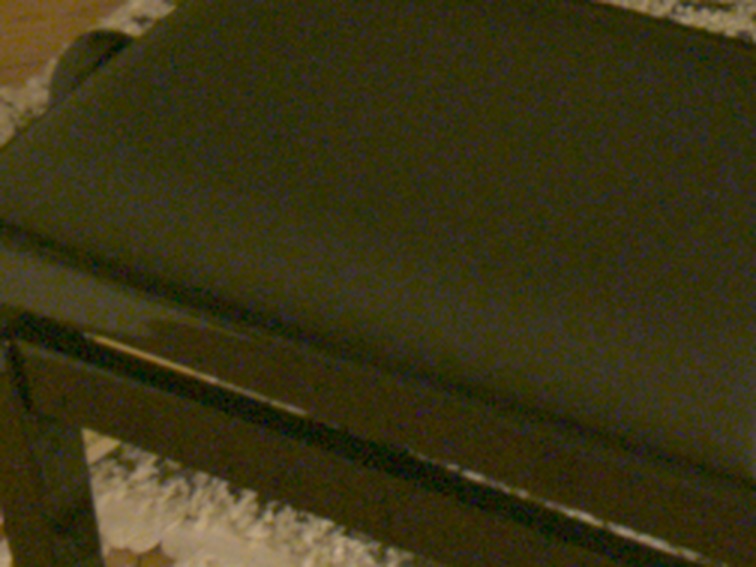
GT(白框 A:R1 赚得最多;黄框 B:R1 赚得最少)
4 个宿主 × 6 个场景,每个场景只有一张测试图。R1 = Bonferroni 版本(r1final_20261115 的 R1F),所有宿主和场景用同一套设置。seed 42,2026-11-15。 总表见 tables.html。
| 宿主 | 方法 | RawNeRF(3 个场景平均) | RawNeRF ×64(3 个场景平均) | ||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|
| PSNR ↑ | SSIM ↑ | LPIPS ↓ | CVVDP ↑ | #GS | PSNR ↑ | SSIM ↑ | LPIPS ↓ | CVVDP ↑ | #GS | ||
| 3DGS | native | 17.99 | 0.490 | 0.694 | 5.22 | 7k | 9.30 | 0.441 | 0.822 | 3.99 | 9k |
| SN | 16.34 | 0.452 | 0.655 | 5.19 | 7k | 16.96 | 0.474 | 0.660 | 5.32 | 8k | |
| R1 | 22.07 | 0.612 | 0.293 | 8.35 | 582k | 19.45 | 0.491 | 0.564 | 6.49 | 27k | |
| Raw3DGS | native | 20.31 | 0.576 | 0.347 | 8.03 | 899k | 9.22 | 0.128 | 0.944 | 4.87 | 4.57M |
| R1 | 22.68 | 0.593 | 0.273 | 8.15 | 526k | 17.12 | 0.370 | 0.567 | 6.04 | 85k | |
| LE3D | native | 23.18 | 0.659 | 0.278 | 8.44 | 221k | 12.55 | 0.168 | 0.972 | 5.82 | 18.18M |
| SN | 23.14 | 0.634 | 0.290 | 8.33 | 521k | 16.10 | 0.313 | 0.741 | 6.27 | 1.86M | |
| R1 | 23.27 | 0.645 | 0.270 | 8.45 | 538k | 20.49 | 0.532 | 0.509 | 6.66 | 18k | |
| Lumi-GS | native | 19.81 | 0.591 | 0.420 | 7.67 | 417k | 10.49 | 0.447 | 0.703 | 5.04 | 163k |
| SN | 21.17 | 0.597 | 0.413 | 7.33 | 37k | 19.76 | 0.529 | 0.548 | 6.39 | 20k | |
| R1 | 21.87 | 0.607 | 0.307 | 8.16 | 380k | 19.54 | 0.487 | 0.519 | 6.85 | 28k | |
Raw3DGS 没有 SN 结果,它的 native 没有设上限。每个宿主内部、每个指标的最好值加粗。 3DGS 不加 log colour 的 R1 对照(R1F_clamped)同样全面超过 native:RawNeRF 平均 21.39 dB(native 17.99),×64 平均 16.91 dB(native 9.30)。 所以 3DGS 上的提升不只是 log colour 带来的。不过在 yucca 上,clamped 版本反而更高(19.20 vs 17.92),原因见 3.3。
| 宿主 | 指标 | office | yucca | piano | office ×64 | yucca ×64 | piano ×64 | 胜 / 6 |
|---|---|---|---|---|---|---|---|---|
| 3DGS | ΔPSNR | +4.85 | +2.52 | +4.87 | +9.72 | +9.25 | +11.48 | 6/6 |
| ΔSSIM | +0.108 | +0.157 | +0.099 | +0.015 | +0.063 | +0.071 | 6/6 | |
| ΔLPIPS | -0.368 | -0.469 | -0.366 | -0.189 | -0.210 | -0.375 | 6/6 | |
| ΔCVVDP | +2.81 | +4.13 | +2.46 | +2.08 | +2.16 | +3.25 | 6/6 | |
| Raw3DGS | ΔPSNR | +2.78 | +0.58 | +3.76 | +10.07 | +5.84 | +7.80 | 6/6 |
| ΔSSIM | +0.026 | +0.007 | +0.016 | +0.308 | +0.152 | +0.267 | 6/6 | |
| ΔLPIPS | -0.062 | -0.057 | -0.103 | -0.404 | -0.410 | -0.315 | 6/6 | |
| ΔCVVDP | +0.14 | +0.18 | +0.04 | +1.38 | +1.11 | +1.01 | 6/6 | |
| LE3D | ΔPSNR | +0.14 | +0.02 | +0.13 | +8.86 | +5.49 | +9.47 | 6/6 |
| ΔSSIM | -0.018 | -0.006 | -0.018 | +0.344 | +0.351 | +0.397 | 3/6 | |
| ΔLPIPS | -0.008 | +0.013 | -0.029 | -0.472 | -0.461 | -0.456 | 5/6 | |
| ΔCVVDP | -0.07 | +0.10 | -0.01 | +1.15 | +0.05 | +1.34 | 4/6 | |
| Lumi-GS | ΔPSNR | +2.31 | -0.43 | +4.30 | +9.62 | +7.23 | +10.31 | 5/6 |
| ΔSSIM | +0.000 | +0.036 | +0.010 | +0.094 | -0.056 | +0.082 | 5/6 | |
| ΔLPIPS | -0.078 | -0.116 | -0.147 | -0.166 | -0.191 | -0.195 | 6/6 | |
| ΔCVVDP | +0.10 | +1.04 | +0.34 | +1.86 | +2.22 | +1.35 | 6/6 |
蓝色表示 R1 更好,红色表示 R1 更差。颜色深浅已按指标归一化:PSNR 以 2 dB 为满色,SSIM 0.05,LPIPS 0.1,CVVDP 0.5。
把 GT 的显示亮度按三分位切成暗、中、亮三段,分别计算 R1 − native 的 PSNR(dB):
| 宿主 | office | yucca | piano | office ×64 | yucca ×64 | piano ×64 | ||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 暗 | 中 | 亮 | 暗 | 中 | 亮 | 暗 | 中 | 亮 | 暗 | 中 | 亮 | 暗 | 中 | 亮 | 暗 | 中 | 亮 | |
| 3DGS | +6.0 | +3.8 | +3.7 | +2.9 | -0.5 | +6.2 | +5.3 | +3.8 | +5.5 | +11.4 | +7.9 | +6.2 | +12.1 | +9.0 | +3.1 | +14.2 | +10.3 | +7.4 |
| Raw3DGS | +4.3 | +1.0 | +2.2 | +3.0 | -2.8 | -2.6 | +6.7 | +1.9 | +0.1 | +12.2 | +8.7 | +6.5 | +8.4 | +4.1 | +3.3 | +8.7 | +7.8 | +4.8 |
| LE3D | -0.2 | +0.2 | +0.8 | +0.3 | -0.3 | -0.5 | -0.1 | +0.1 | +0.6 | +8.8 | +9.4 | +7.0 | +4.2 | +5.4 | +6.7 | +9.7 | +10.0 | +8.5 |
| Lumi-GS | +3.6 | +0.6 | +1.3 | +1.3 | -3.4 | -0.5 | +7.1 | +1.8 | +1.8 | +12.0 | +7.4 | +3.2 | +9.6 | +5.3 | +3.8 | +14.0 | +9.2 | +4.3 |
在 RawNeRF 上,Raw3DGS 和 Lumi-GS 的暗部提升明显大于亮部(例如 piano:暗部 +6.7、+7.1 dB,亮部 +0.1、+1.8 dB)。3DGS native 在 hr 上全图都是坏的,所以三段都有提升。 到了 ×64,三段都有大幅提升:3DGS / Raw3DGS / Lumi-GS 都是暗部最多(+8.4 到 +14.2 dB);LE3D 三段比较均匀(+4.2 到 +10.0 dB),因为 LE3D native 的问题是全图都有噪点,而不是暗部偏色。 LE3D 在 hr 上三段都在 ±0.8 dB 以内。yucca 中、亮段的负值来自 3.3 说的 GT 颜色问题。
(a)偏色。下表是测试视角上渲染结果的原始 B/G 比(全图平均)。括号里是相对 GT 的偏差,偏差超过 5% 的标红:
| 场景 | GT | 训练帧平均 | 3DGS | Raw3DGS | LE3D | Lumi-GS | ||||
|---|---|---|---|---|---|---|---|---|---|---|
| native | R1 | native | R1 | native | R1 | native | R1 | |||
| office | 0.357 | 0.365 | 0.389 (+9%) | 0.361 (+1%) | 0.382 (+7%) | 0.368 (+3%) | 0.366 (+3%) | 0.364 (+2%) | 0.382 (+7%) | 0.365 (+2%) |
| yucca | 0.396 | 0.332 | 0.442 (+12%) | 0.324 (-18%) | 0.475 (+20%) | 0.340 (-14%) | 0.329 (-17%) | 0.328 (-17%) | 0.456 (+15%) | 0.313 (-21%) |
| piano | 0.218 | 0.207 | 0.225 (+3%) | 0.212 (-3%) | 0.248 (+14%) | 0.213 (-2%) | 0.212 (-3%) | 0.212 (-3%) | 0.240 (+10%) | 0.211 (-3%) |
| office ×64 | 0.357 | 0.365 | 0.664 (+86%) | 0.369 (+3%) | 0.648 (+82%) | 0.360 (+1%) | 0.432 (+21%) | 0.367 (+3%) | 0.560 (+57%) | 0.366 (+3%) |
| yucca ×64 | 0.396 | 0.332 | 1.005 (+154%) | 0.322 (-19%) | 0.994 (+151%) | 0.327 (-17%) | 0.484 (+22%) | 0.315 (-20%) | 0.963 (+144%) | 0.324 (-18%) |
| piano ×64 | 0.218 | 0.207 | 0.538 (+147%) | 0.211 (-3%) | 0.521 (+139%) | 0.246 (+13%) | 0.281 (+29%) | 0.212 (-3%) | 0.448 (+106%) | 0.210 (-4%) |
3DGS、Raw3DGS、Lumi-GS 的 native 的 B/G 系统性偏高。R 和 B 是信号较弱的通道,带噪的暗像素被截断在 0 以上之后,均值会被往上推,经过颜色矩阵放大后就显示成紫色或品红。 到 ×64,这个偏差达到 +57% 到 +154%,LE3D native 在 ×64 上也有 +21% 到 +29%。在 hr 上,LE3D native 和 R1 一样准(±3%)。 R1 在 office 和 piano 上和 GT 的差距在 ±4% 以内,唯一的例外是 Raw3DGS piano ×64(+13%,紫色漂浮物)。yucca 一行所有无偏拟合都是 −14% 到 −21%,见 3.3。
(b)把噪声学进去。下表是 ×64 上的高频能量比,即渲染图减去高斯模糊(σ = 2 px)后的标准差,除以 GT 的同一个量。后面跟的是 #GS:
| 宿主 | office ×64 | yucca ×64 | piano ×64 | |||
|---|---|---|---|---|---|---|
| native | R1 | native | R1 | native | R1 | |
| 3DGS | 0.41× 19k | 1.17× 34k | 0.03× 332 | 0.53× 5k | 0.40× 8k | 1.09× 42k |
| Raw3DGS | 3.02× 4.31M | 1.16× 99k | 3.91× 6.02M | 1.73× 48k | 2.56× 3.36M | 1.25× 10⁶k |
| LE3D | 3.91× 20.82M | 0.84× 24k | 5.17× 15.52M | 0.54× 5k | 3.71× 18.21M | 0.83× 25k |
| Lumi-GS | 0.95× 202k | 0.93× 26k | 0.23× 80k | 1.30× 25k | 1.16× 208k | 0.96× 33k |
LE3D native 用 15–21M 个 Gaussian 把噪声当成细节学进去,高频能量是 GT 的 3.7–5.2 倍;Raw3DGS native 是 2.6–3.9 倍。 3DGS native(还有 Lumi-GS yucca ×64)则正好相反,高频能量只有 GT 的 0.03–0.41 倍:整张偏色,而且发糊。 R1 在两种情况下都回到了 GT 的 0.5–1.7 倍。剩下的偏差来自 yucca ×64:Raw3DGS 和 Lumi-GS 有针状噪点(1.73、1.30),LE3D 欠拟合(0.54)。
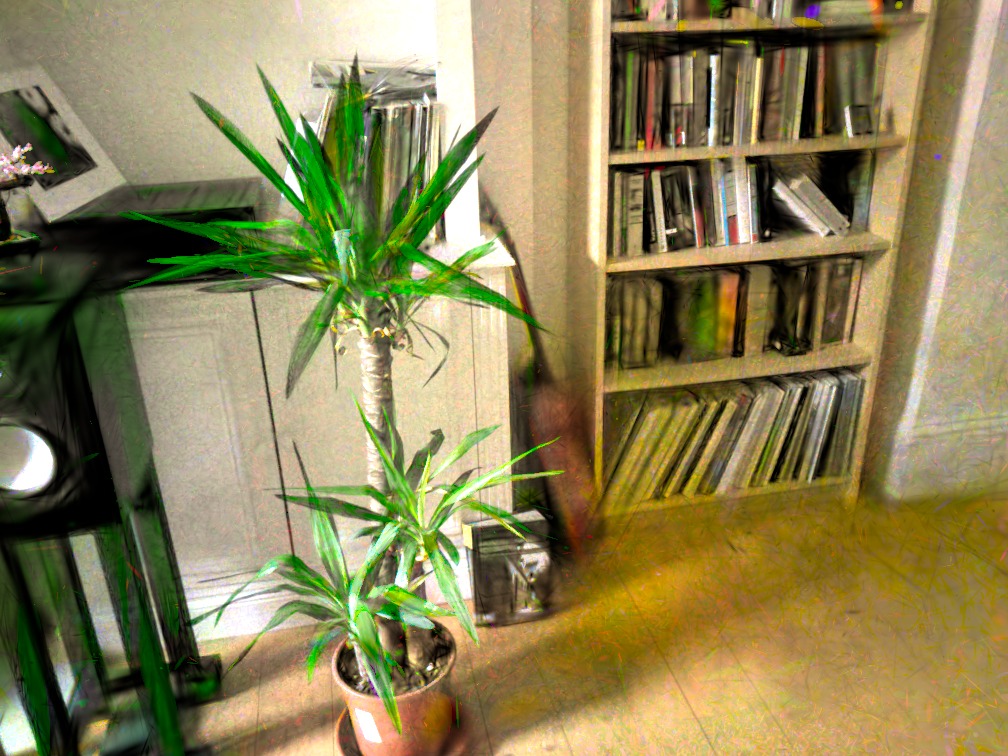
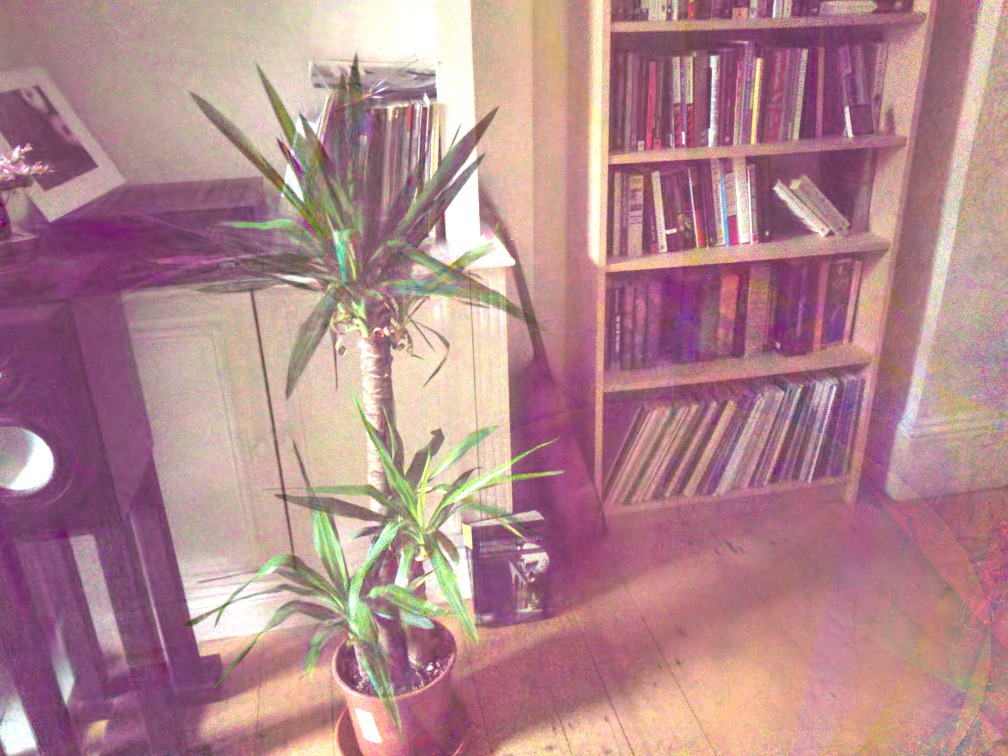
yucca 的 GT(IMG_5726,白天 13:09,有阳光照进来)原始 B/G 是 0.396,而训练帧(每 4 张取 1 张,共 25 张)的平均 B/G 只有 0.332(低 16%),R/G 也低 8%。 所有无偏的拟合,也就是 4 个宿主的 R1 和 LE3D native,在测试视角上渲染出来的 B/G 都在 0.31–0.34,和训练帧一致。 对照 office 和 piano:训练帧和 GT 的差距只有 2–5%。所以 yucca 的「偏黄」是这个场景的参考图和训练数据本身的颜色不一致,R1 只是如实拟合了训练数据。 带截断偏差的 native 往 B 方向多推了一些,碰巧抵消了一部分不一致,所以它们在中、亮段的 PSNR 更高。3DGS clamped colour 的 R1 在 yucca 上反而高 1.3 dB,很可能也是同一个原因(还没验证)。 论文里如果要解释 Lumi-GS yucca 的 −0.42 dB,可以用这一点。另一个做法是在评测时对每个通道做一次仿射对齐,看这个差距会不会消失(还没做)。
officeyuccapianooffice ×64yucca ×64piano ×64
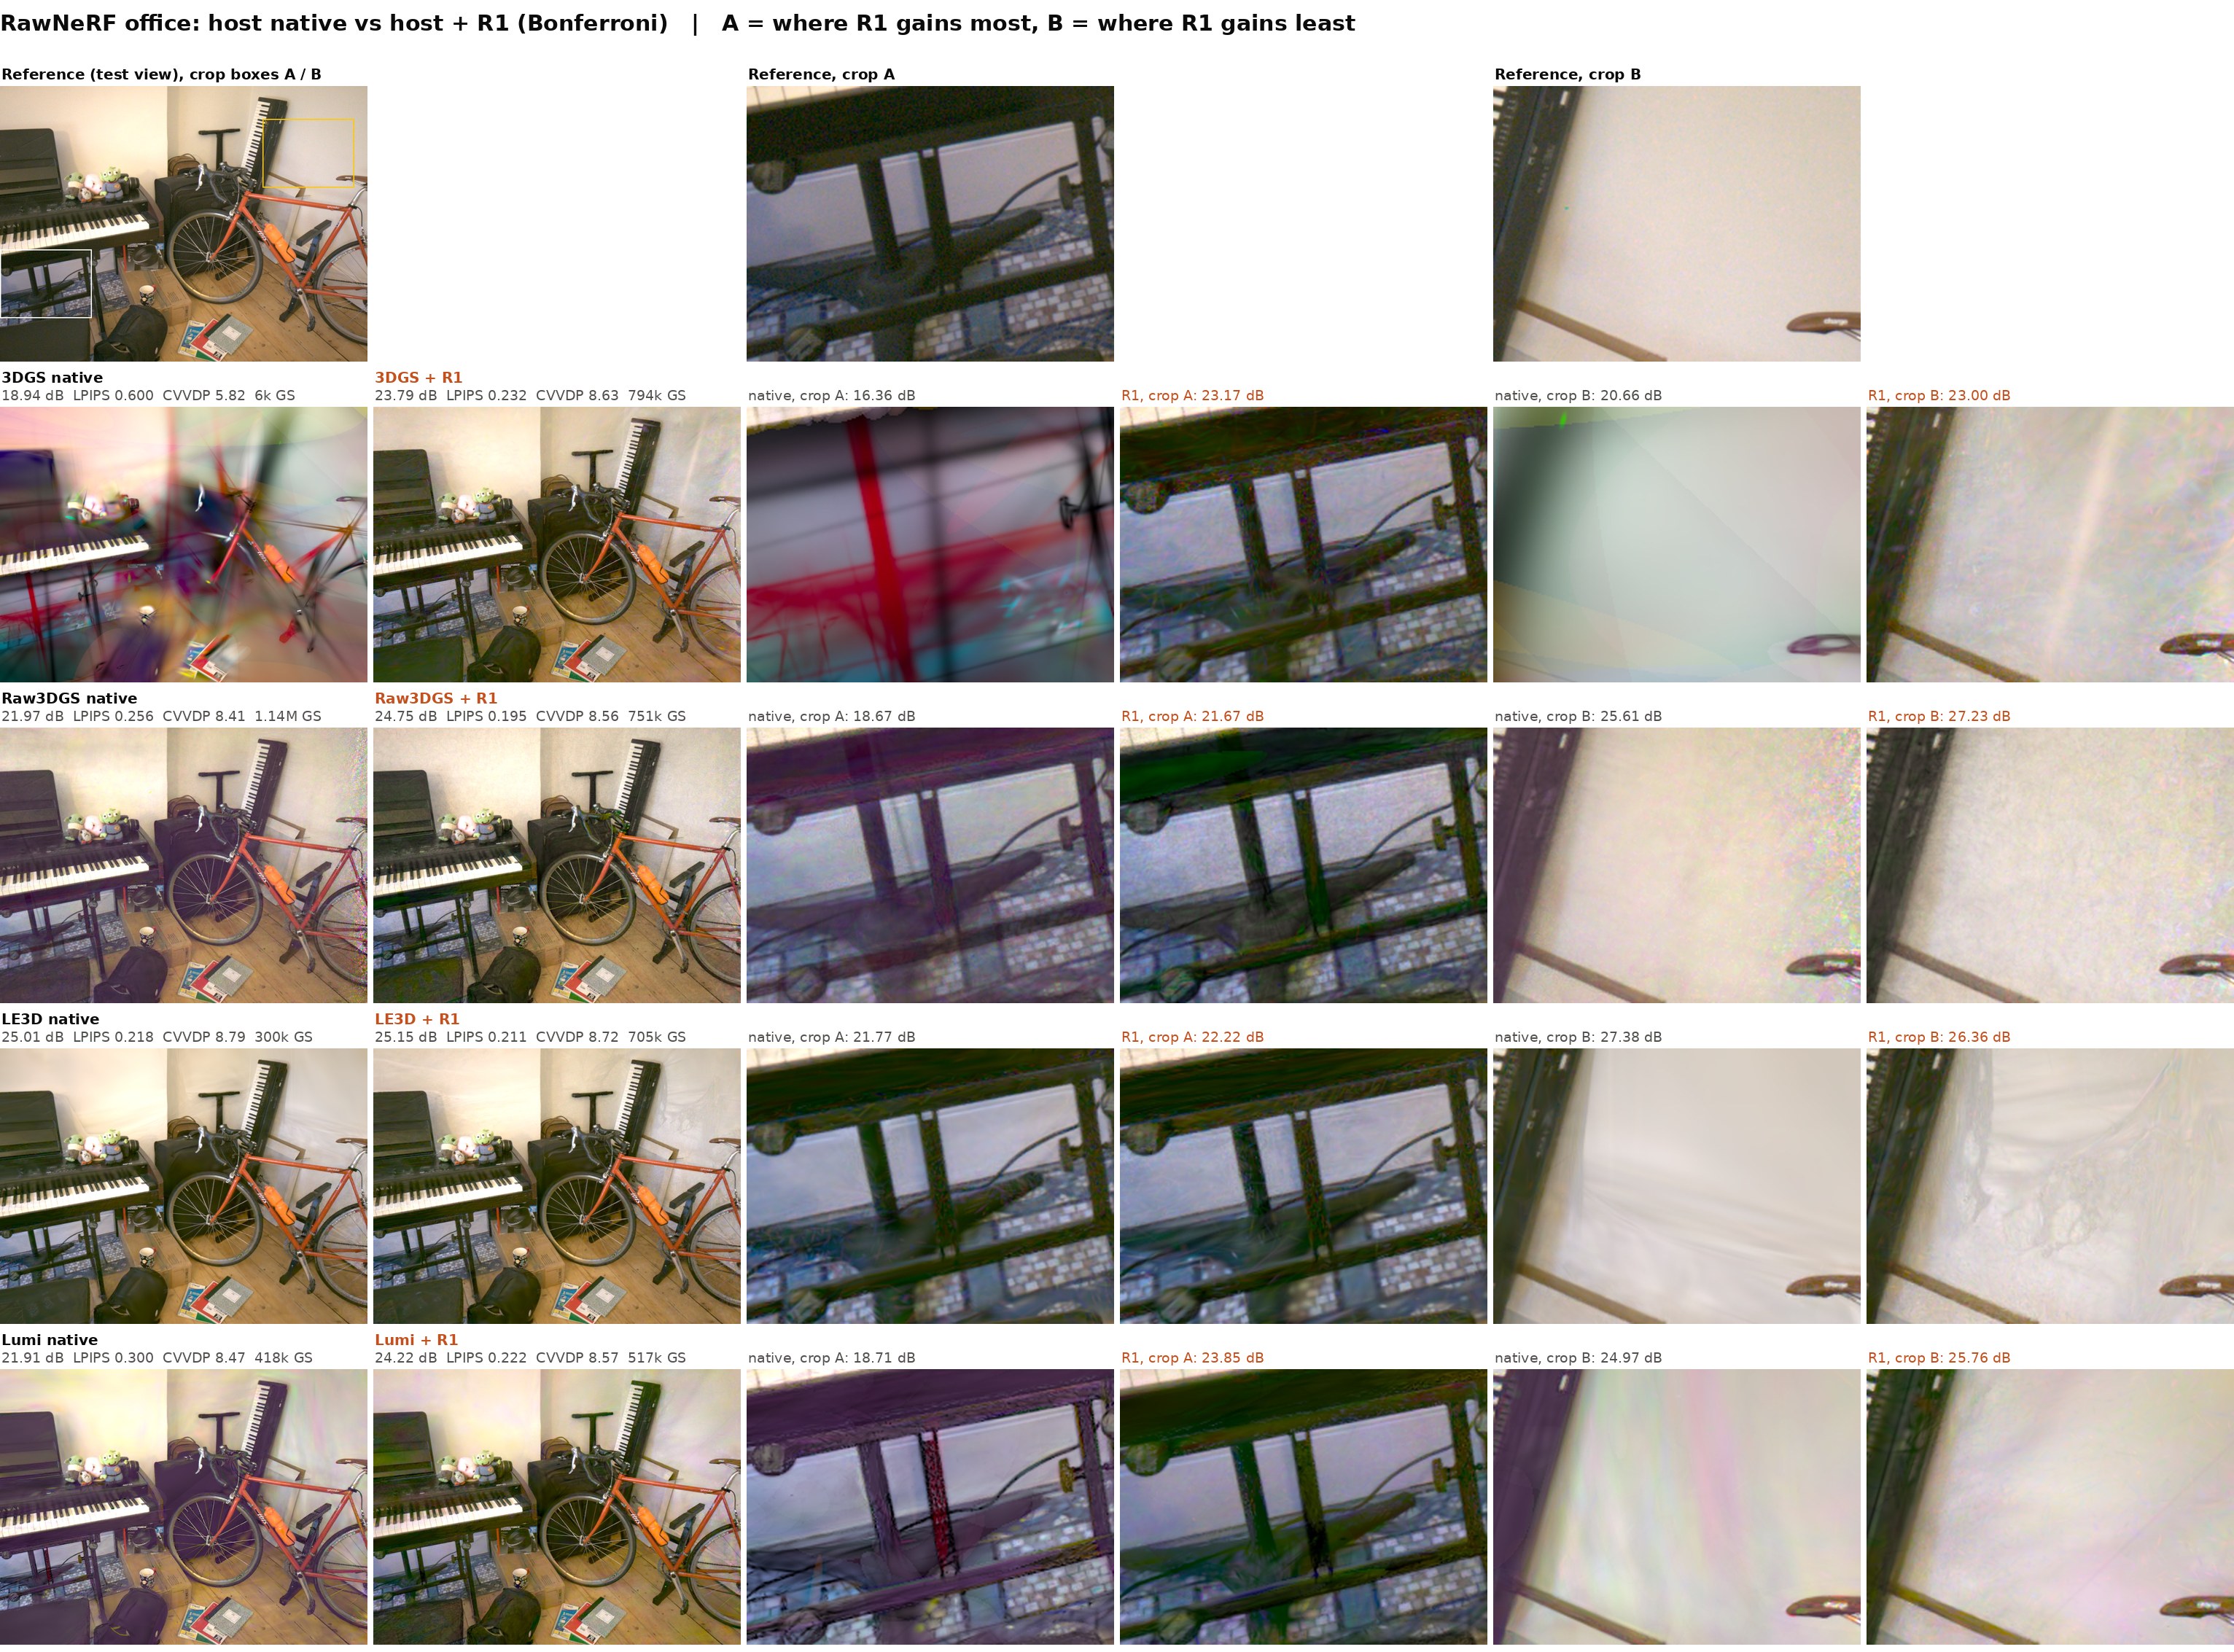
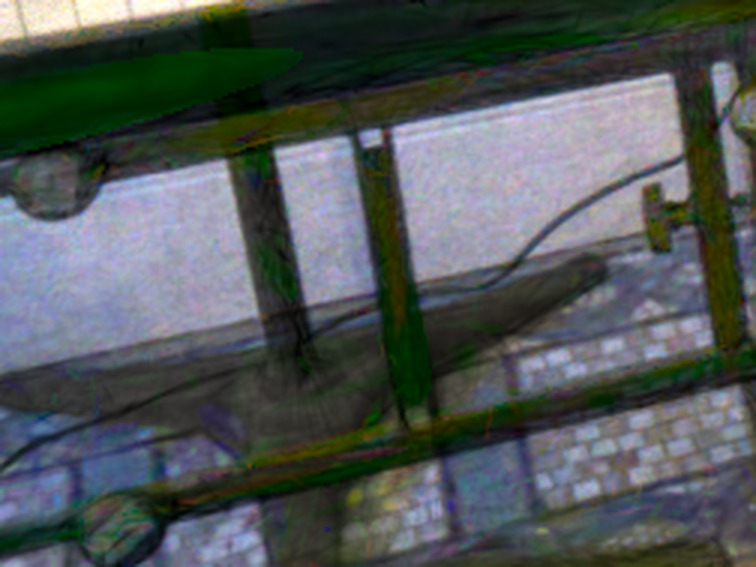
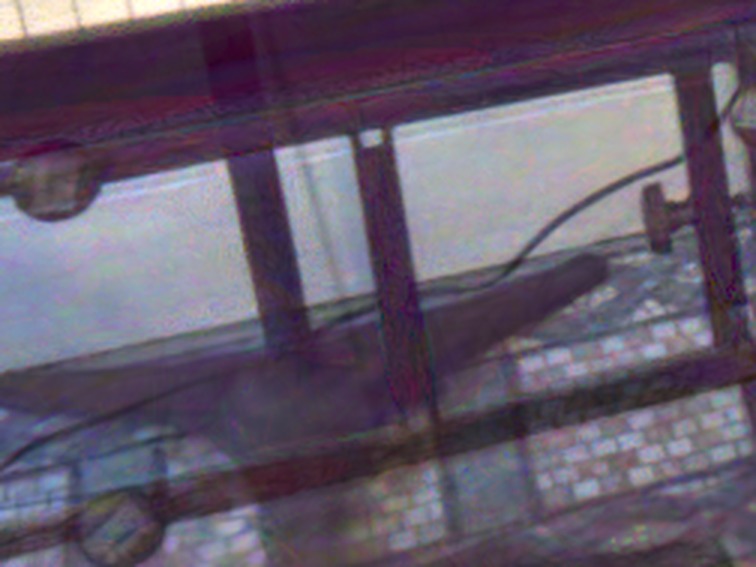
3DGS native 只长到 6k 个 Gaussian,画面基本是漂浮物;Raw3DGS / Lumi-GS native 的暗部发紫,白墙上有彩色噪点或彩色条纹。R1 把这几处都修好了,暗部颜色和 GT 一致。LE3D 两边几乎一样;B 区(白墙)上 LE3D + R1 有一些灰色斑块,比 native 低 1.0 dB,是这个场景里 R1 唯一明显吃亏的地方。
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
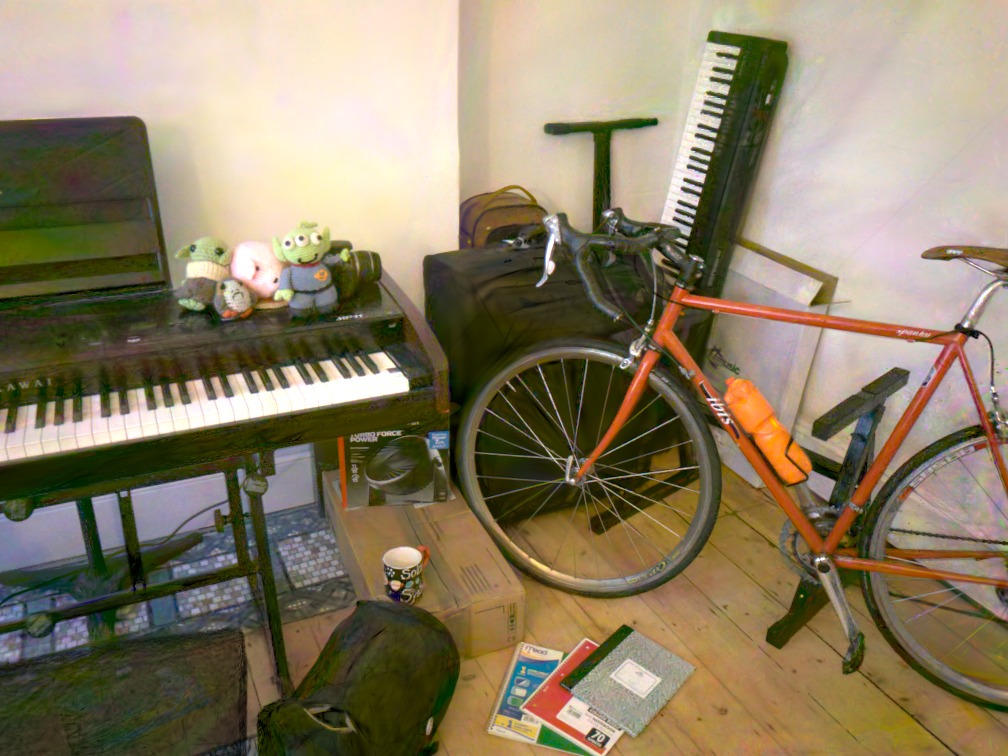
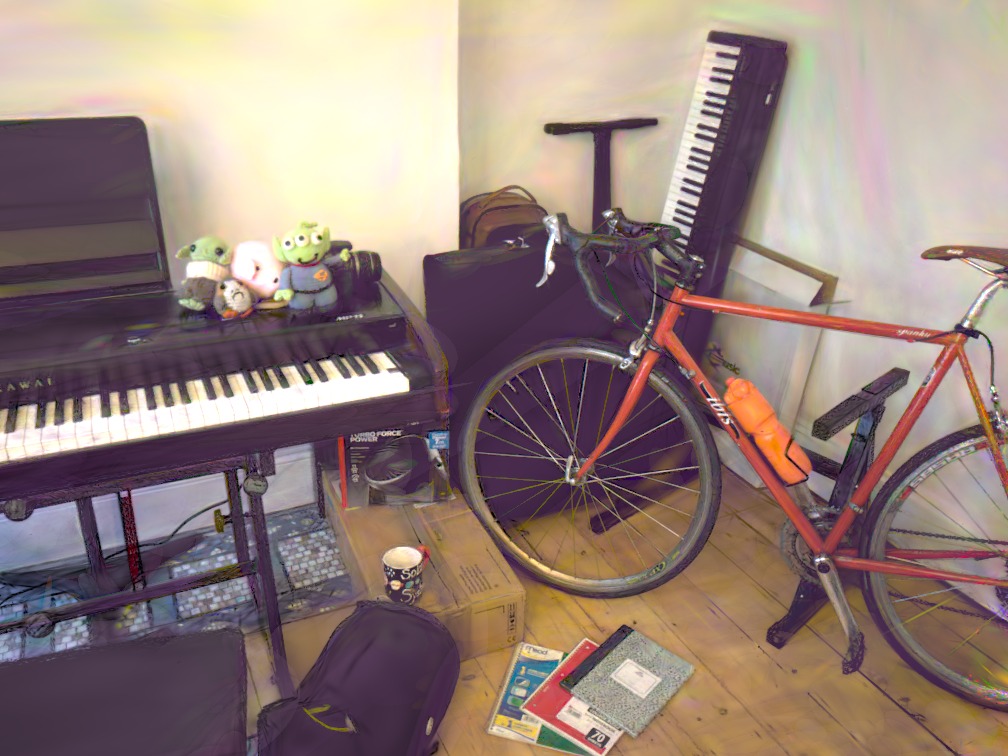 nativeR1
 nativeR1
 nativeR1
静态拼图(可直接放 slides,6 列 = native/R1 全图、A、B):office_hr_composite.jpg
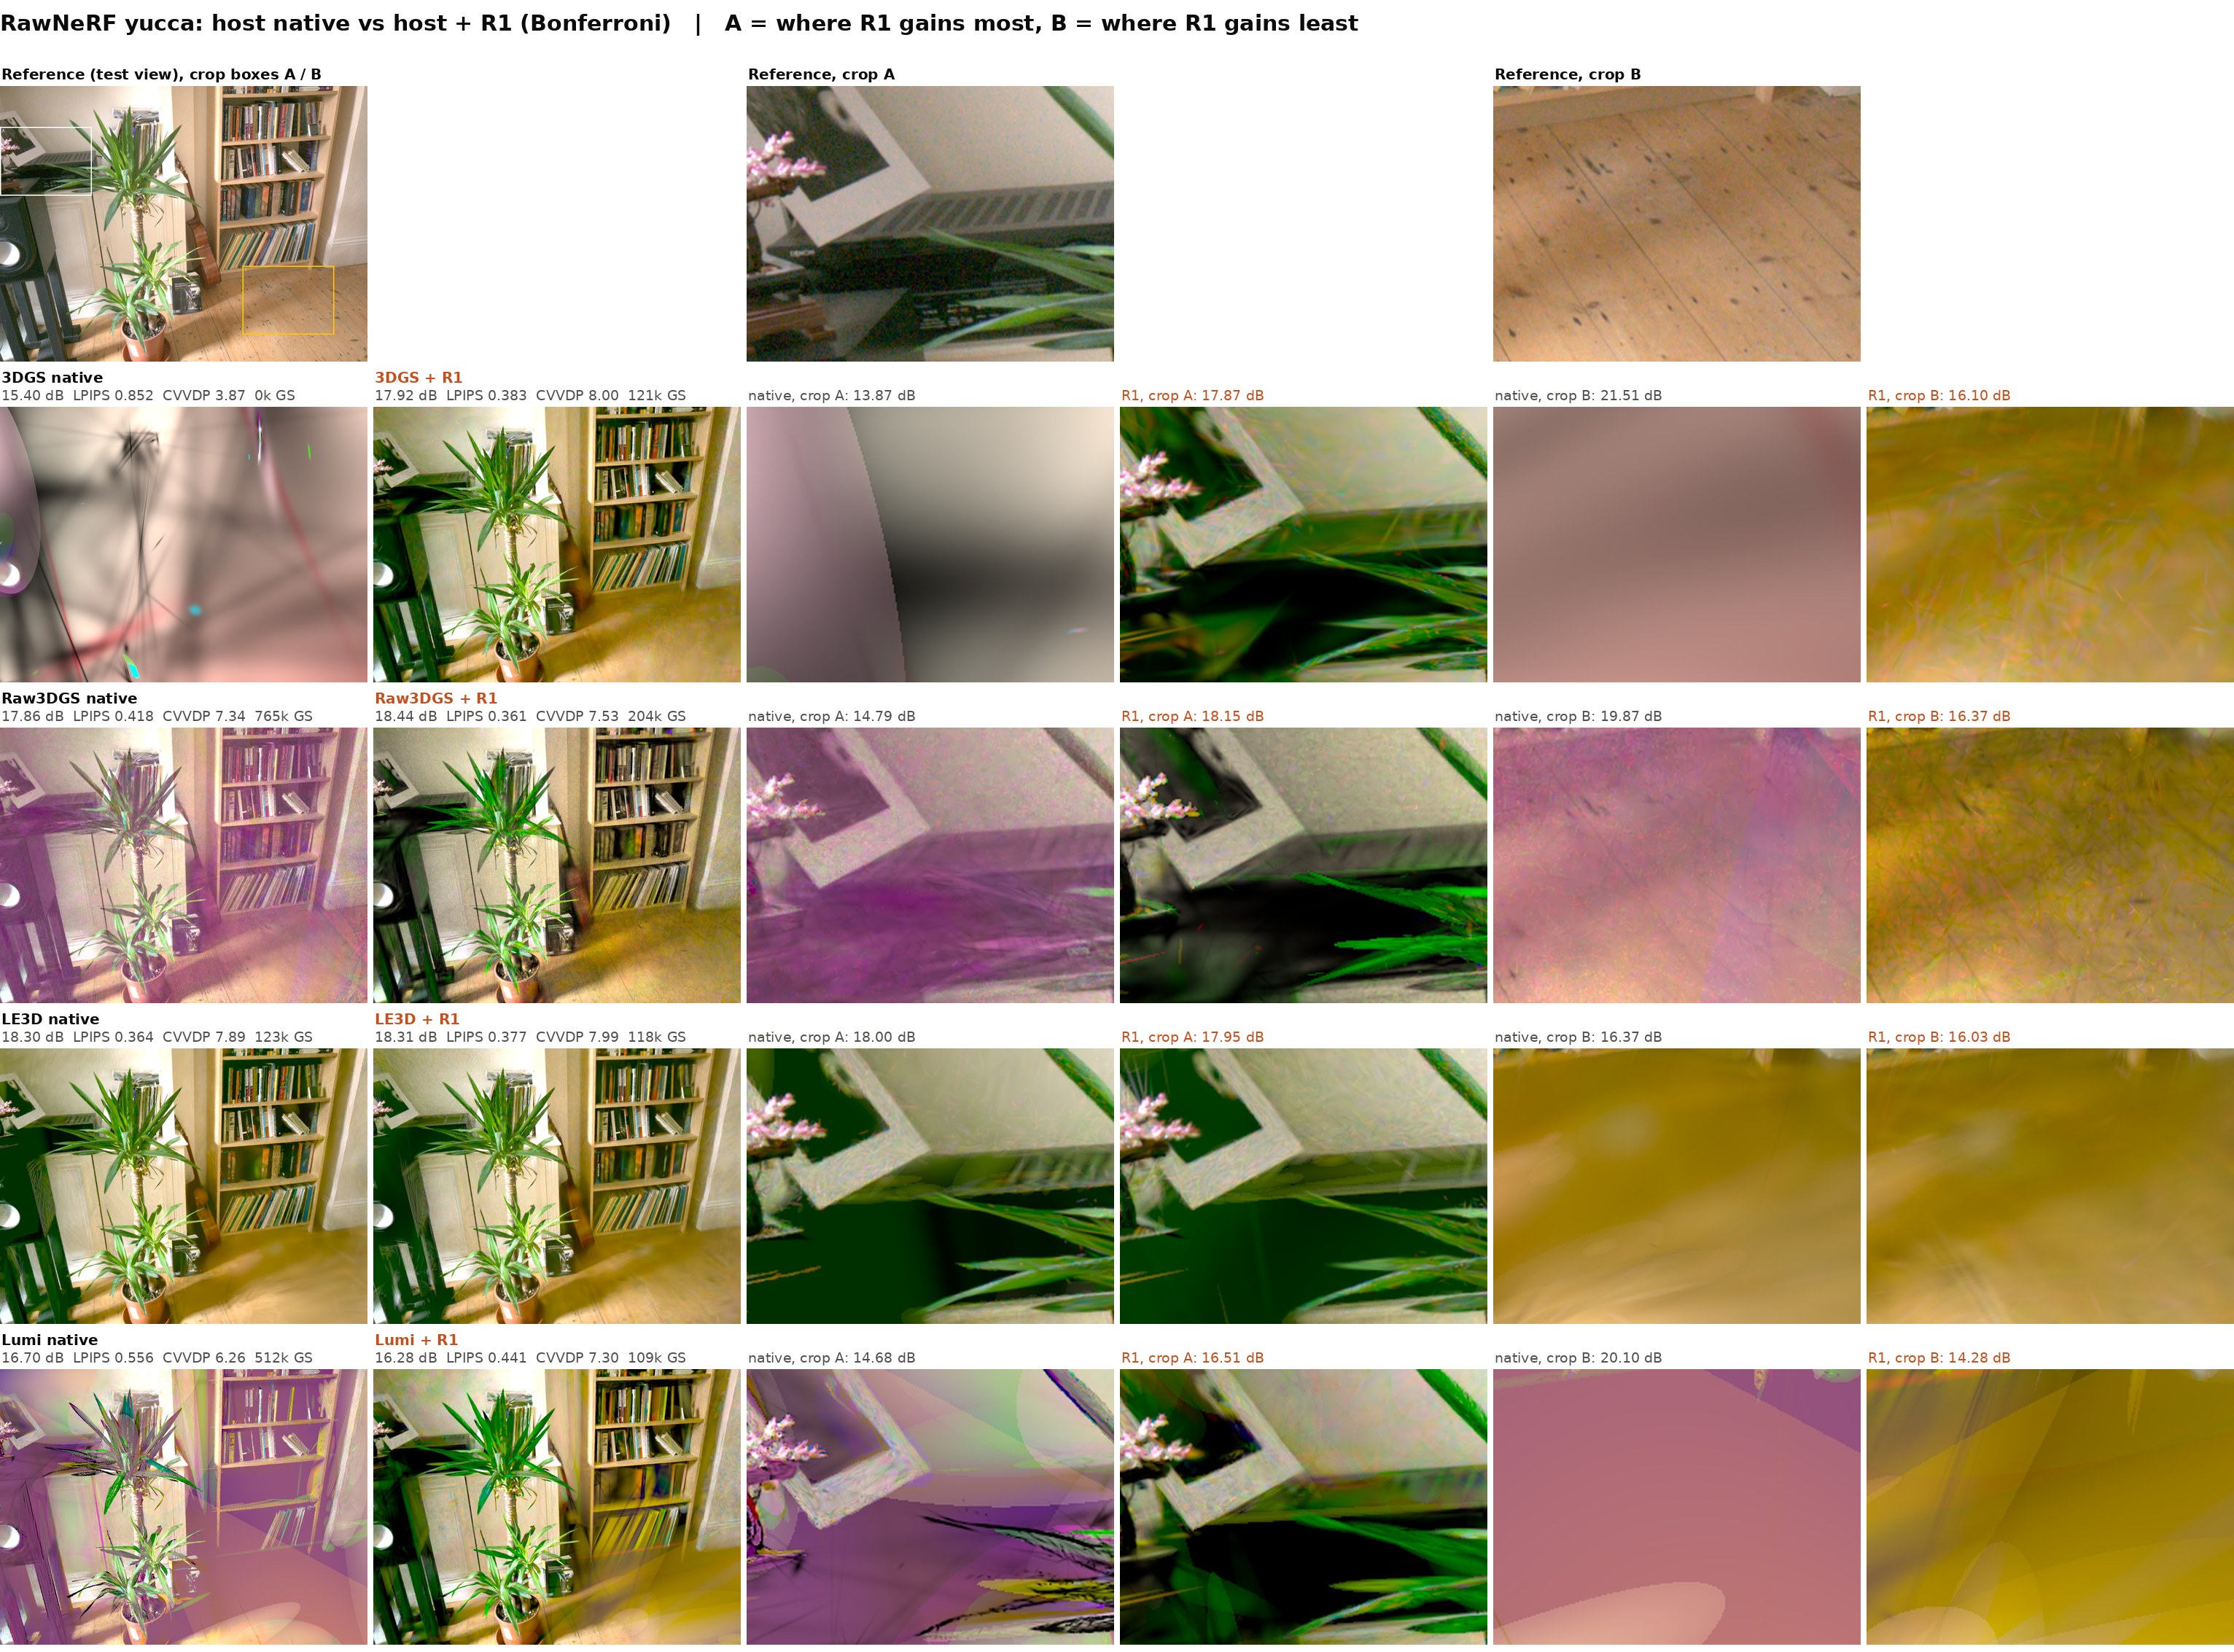
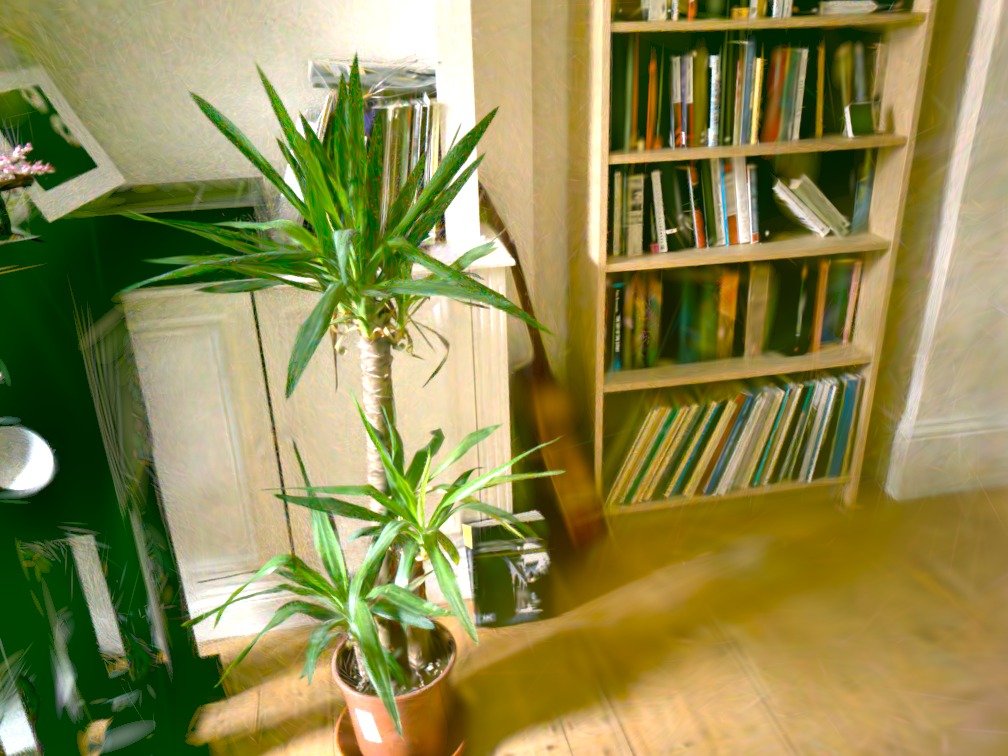
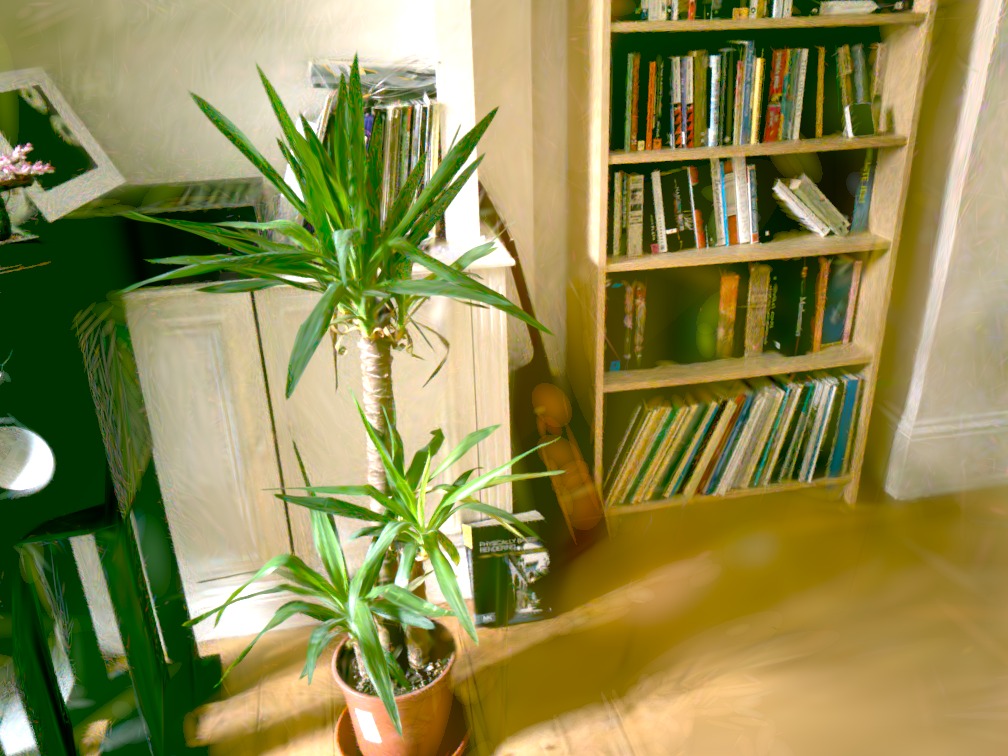
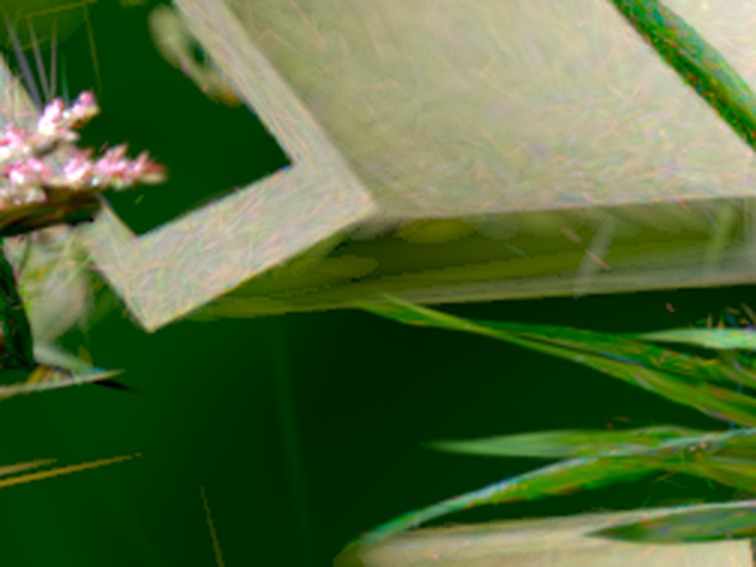
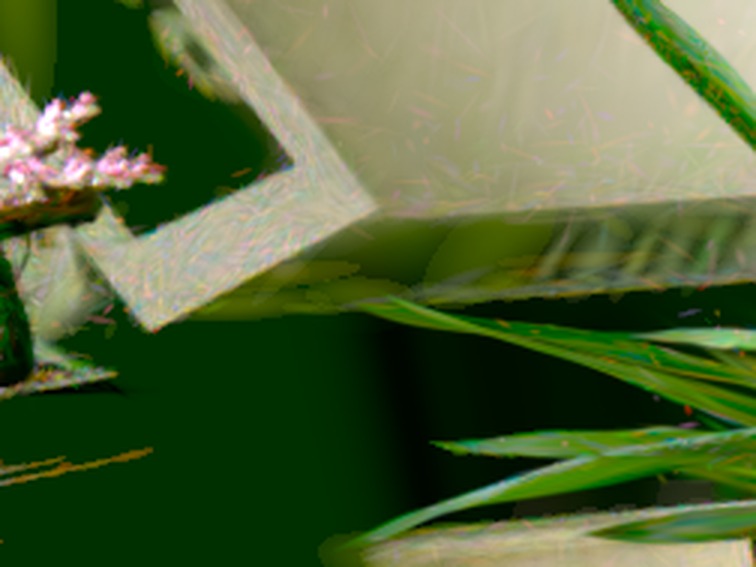
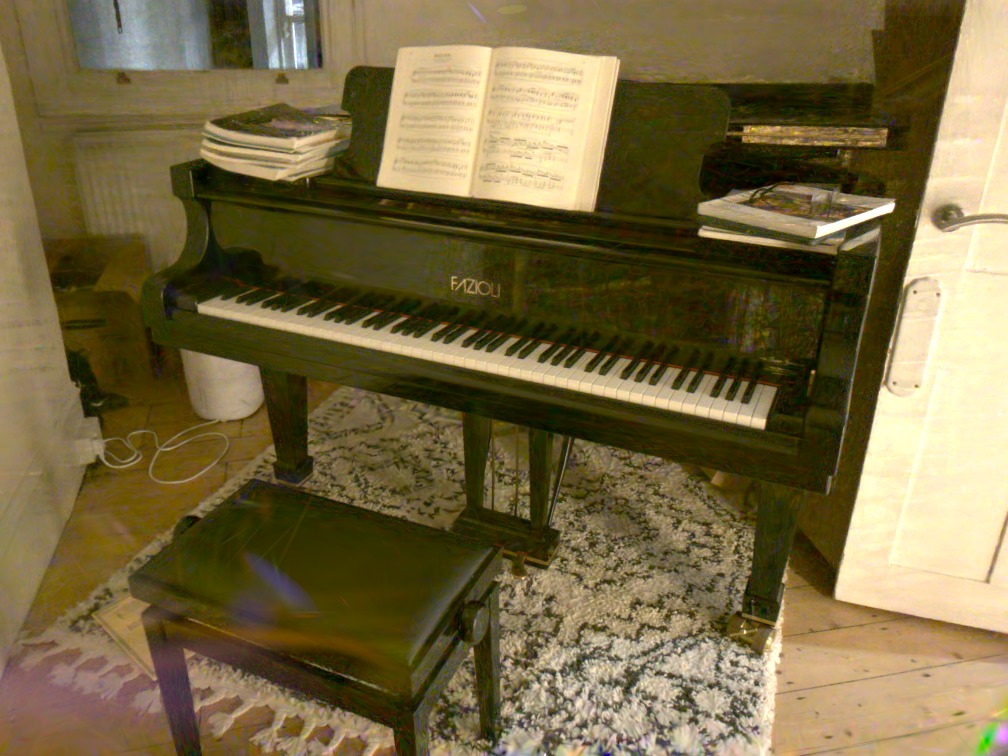
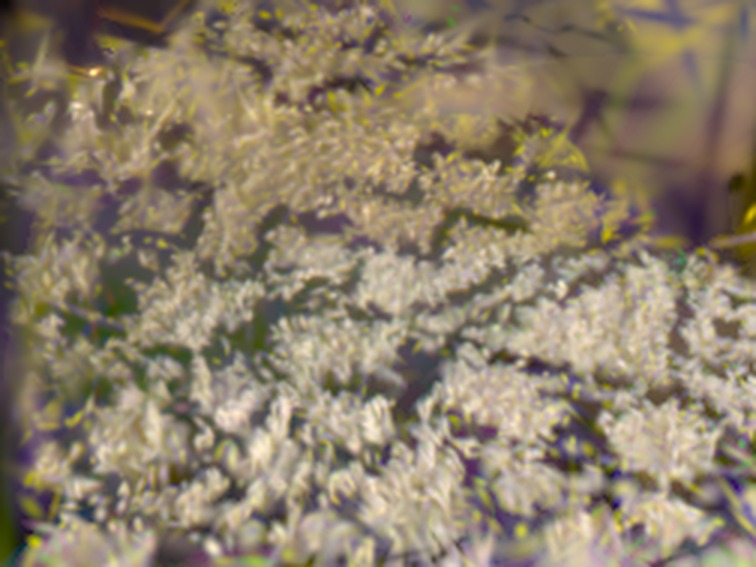
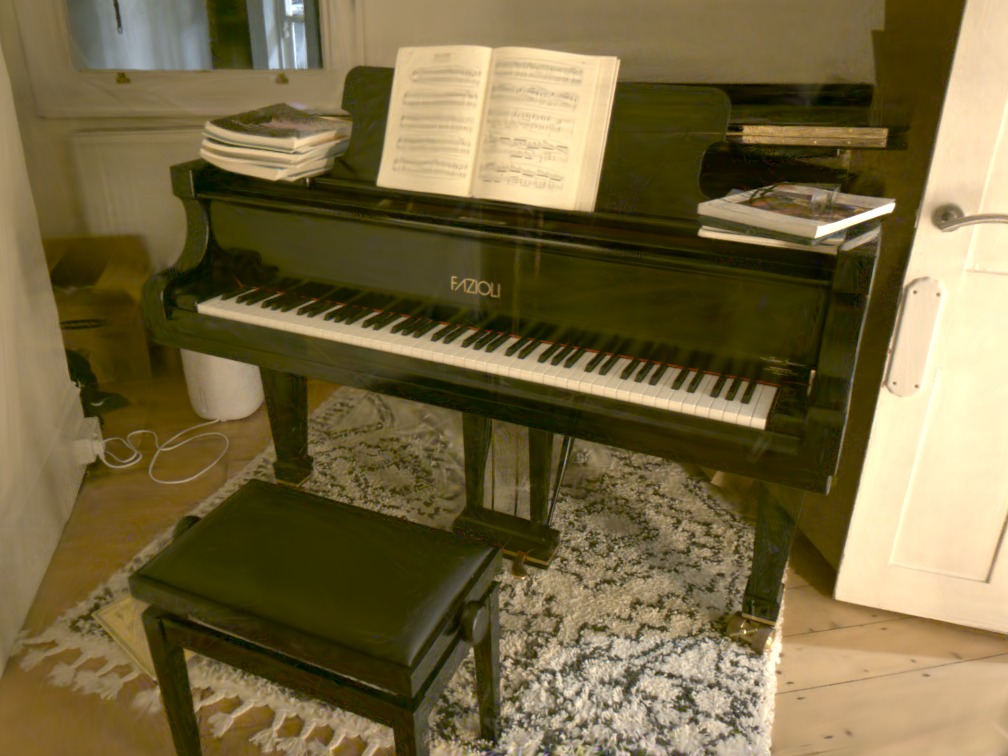
所有 R1 和 LE3D native 都偏黄,地板(B 区)尤其明显。原因不在 R1:这个场景的 GT 比训练帧整体偏蓝(见第 3.3 节)。Raw3DGS / Lumi-GS native 的偏紫刚好把它部分抵消了,所以它们在中、亮部的 PSNR 反而高。A 区(暗处的音箱和植物)R1 明显更好。
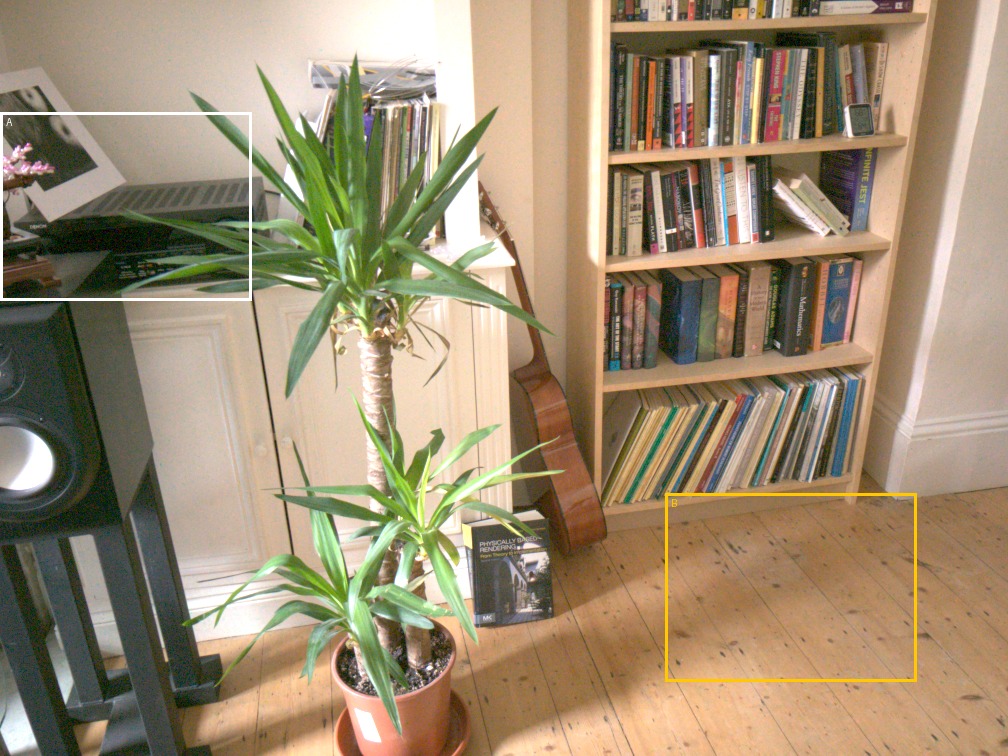
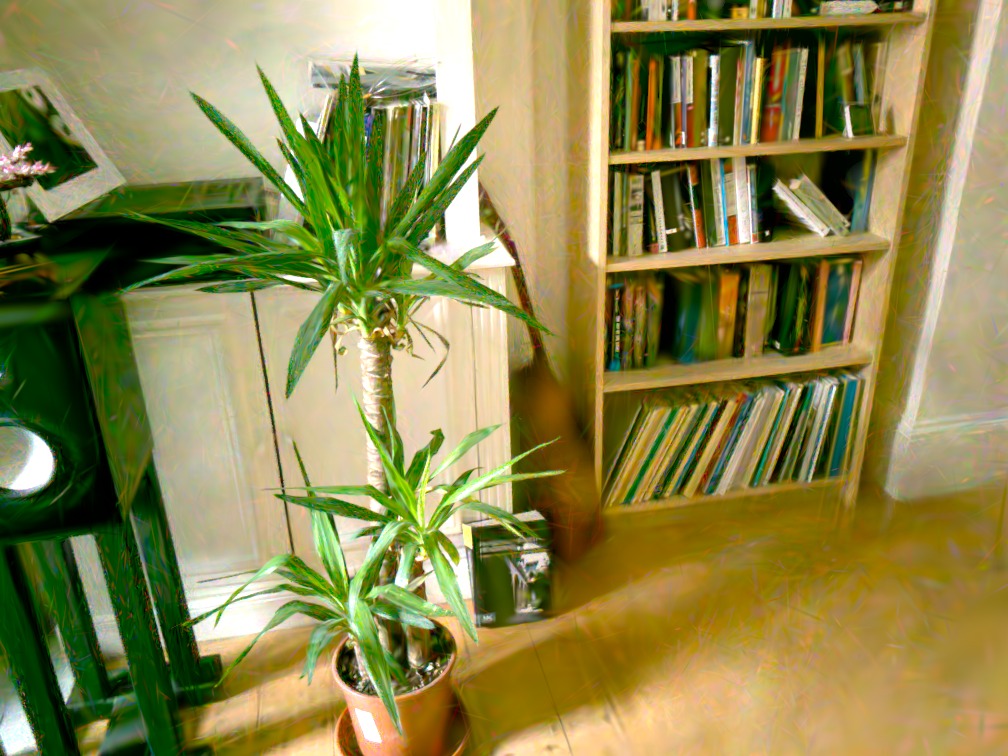
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
静态拼图(可直接放 slides,6 列 = native/R1 全图、A、B):yucca_hr_composite.jpg
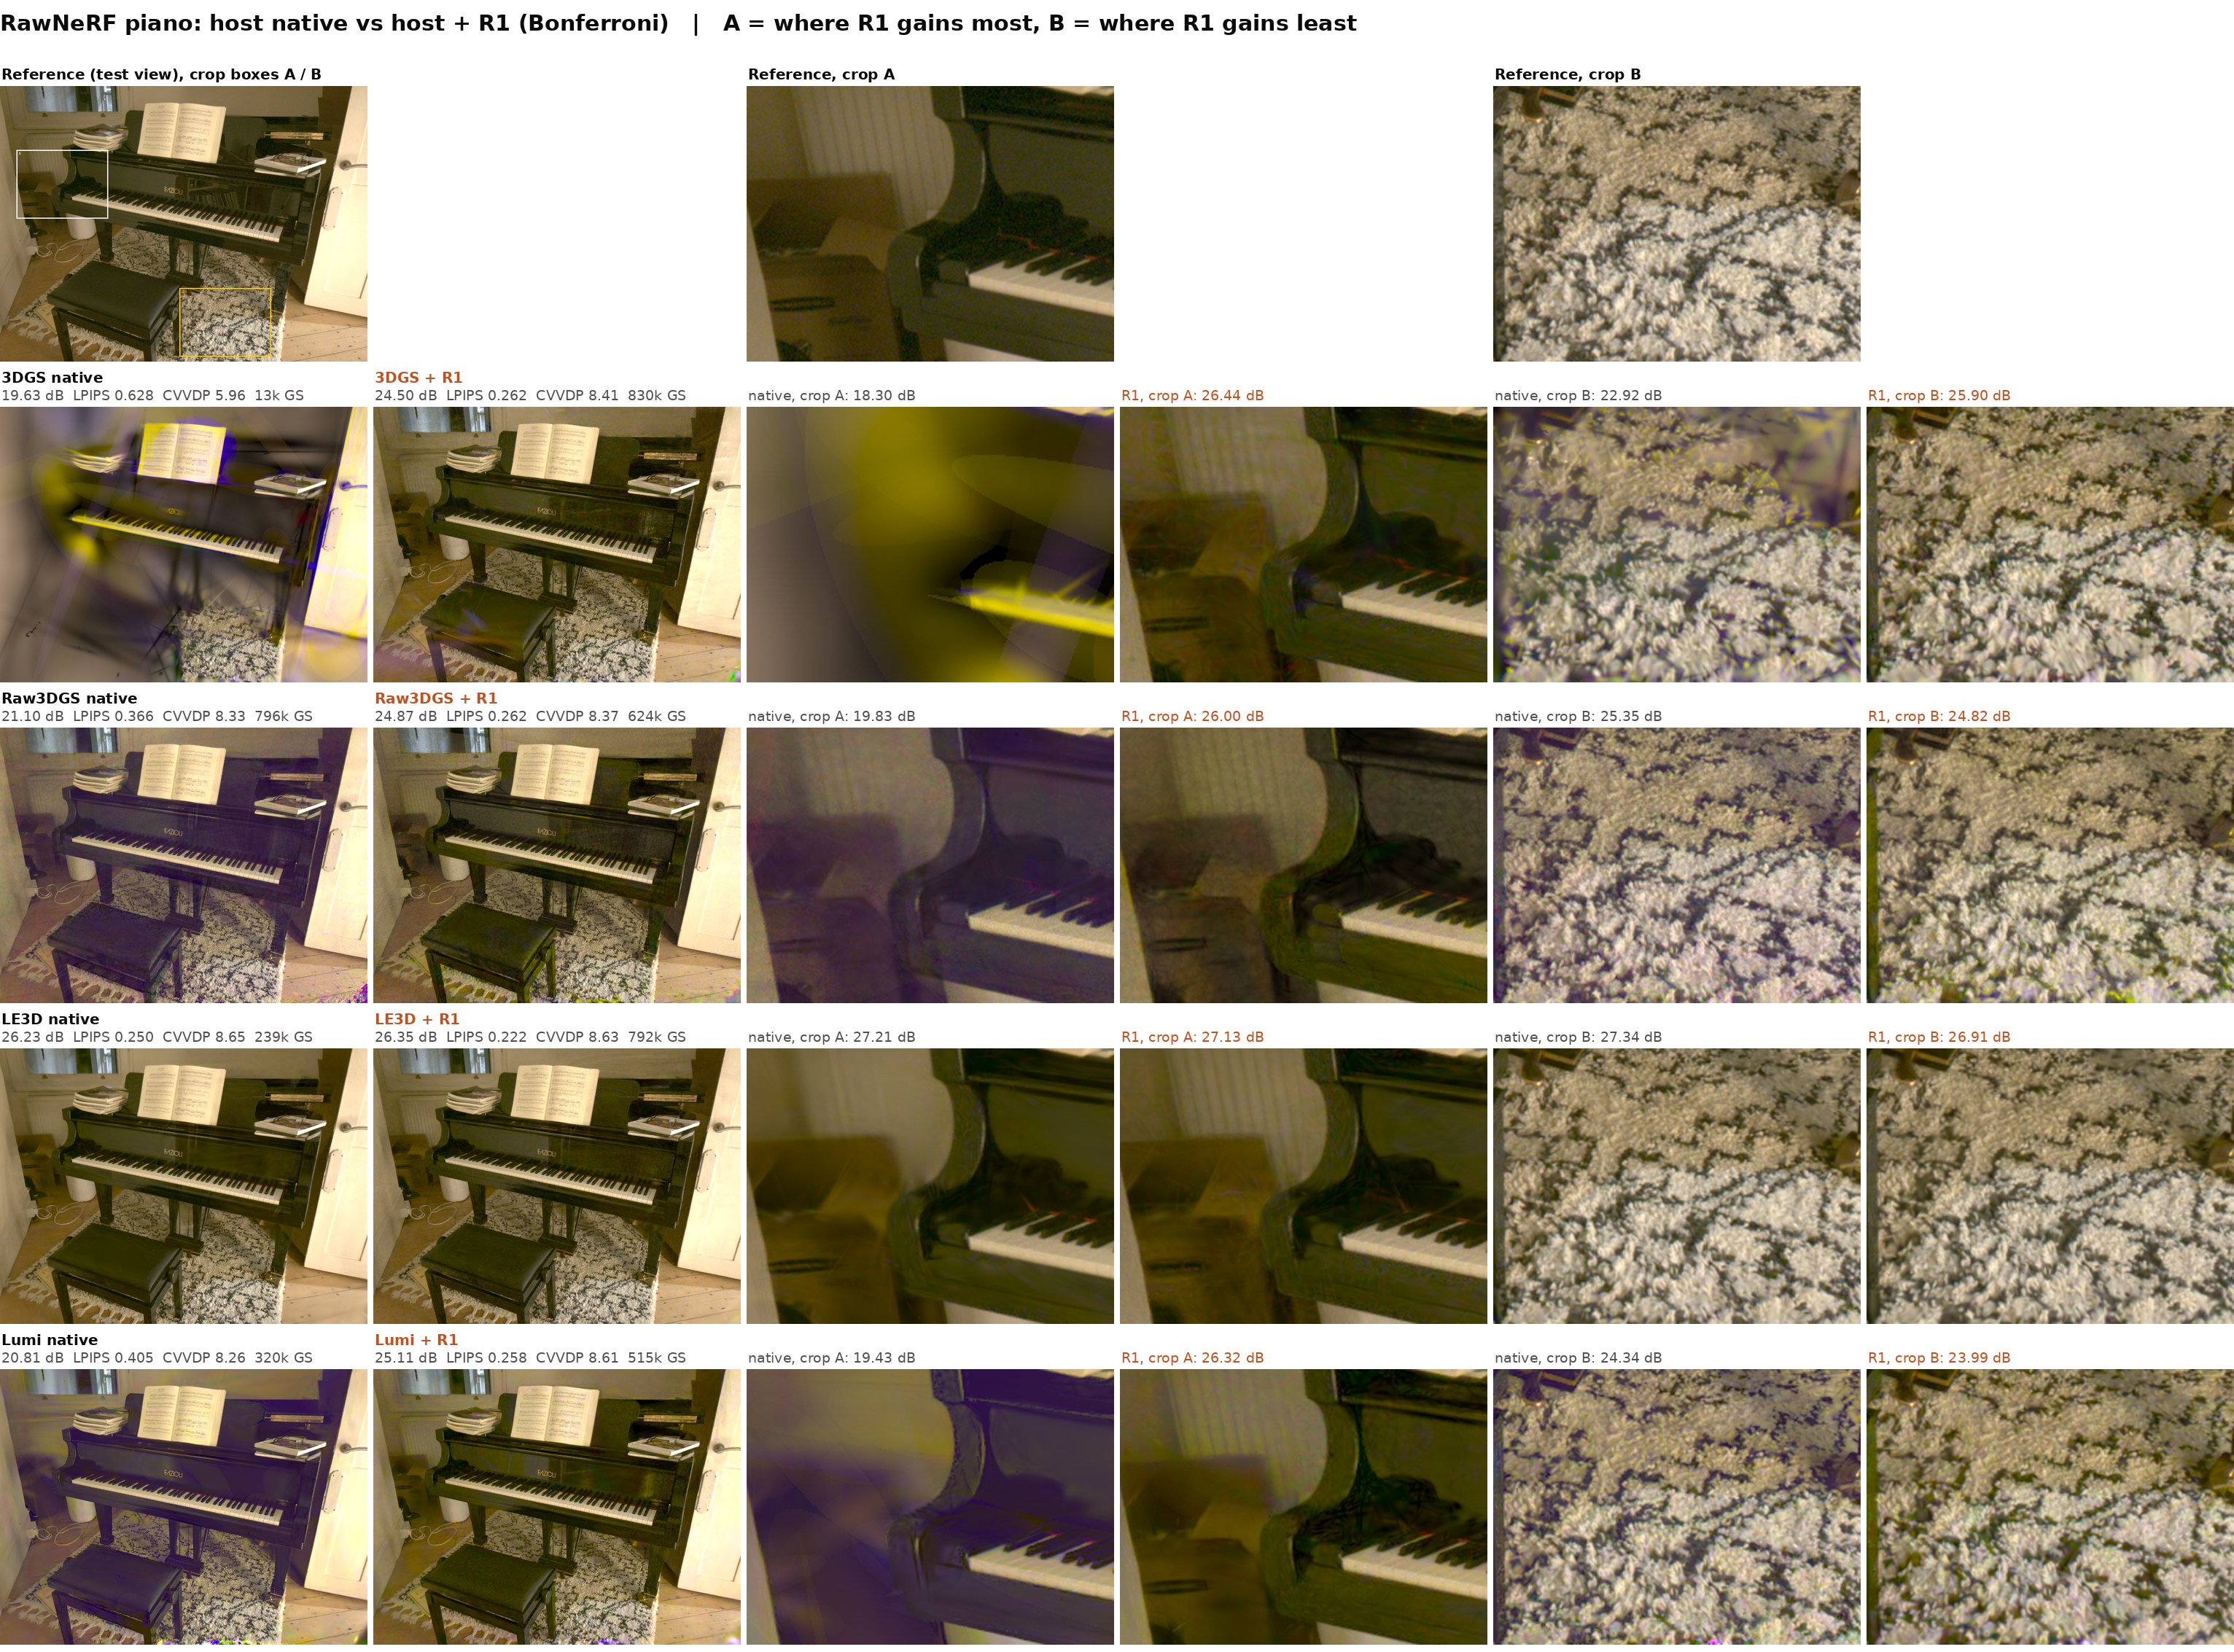
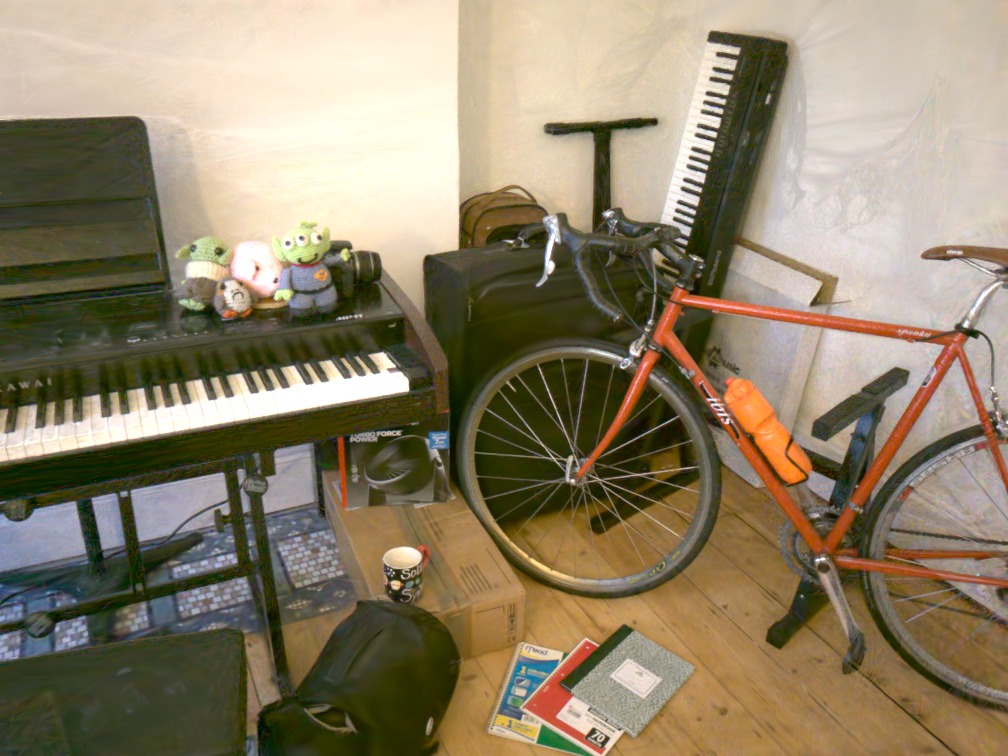
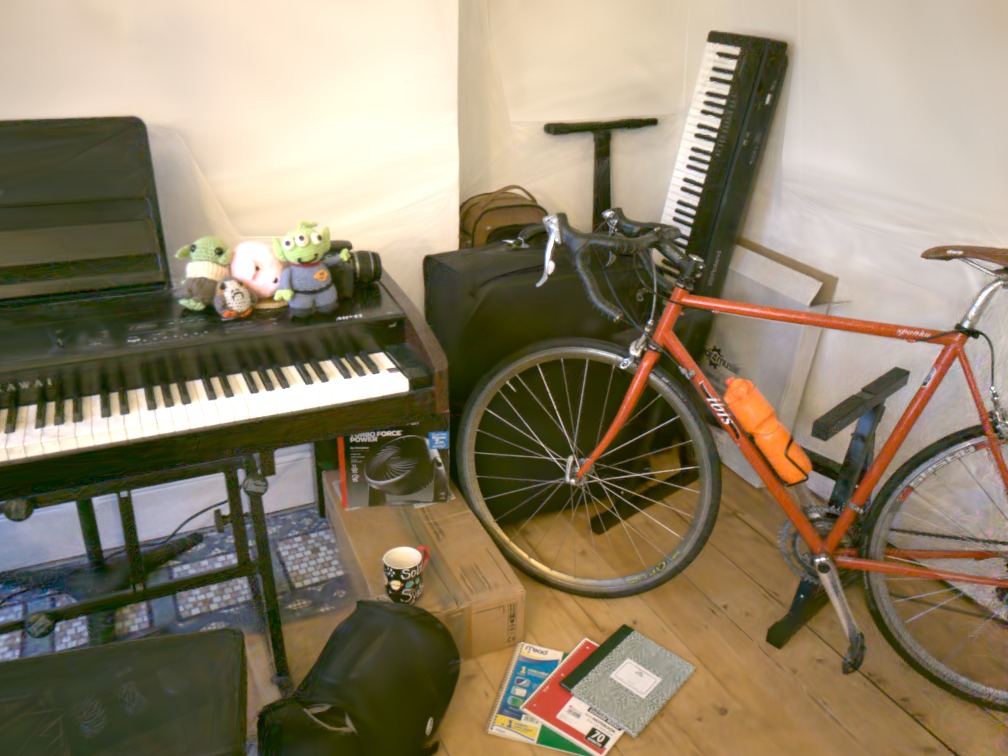
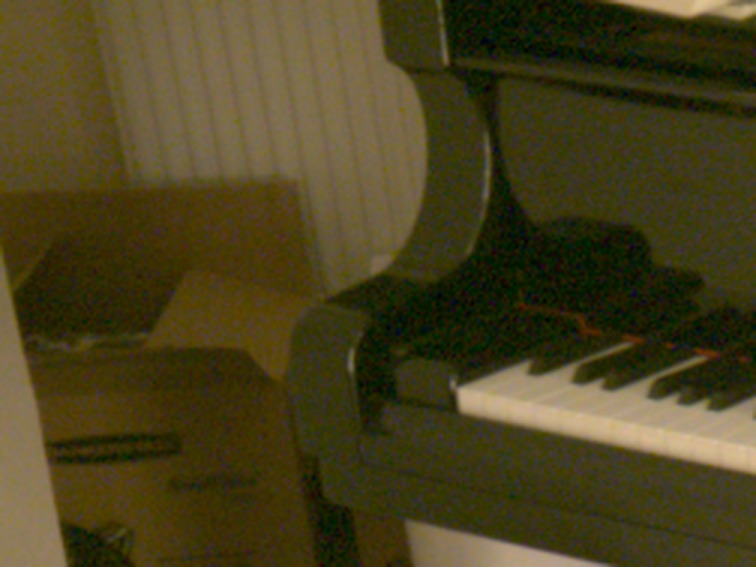
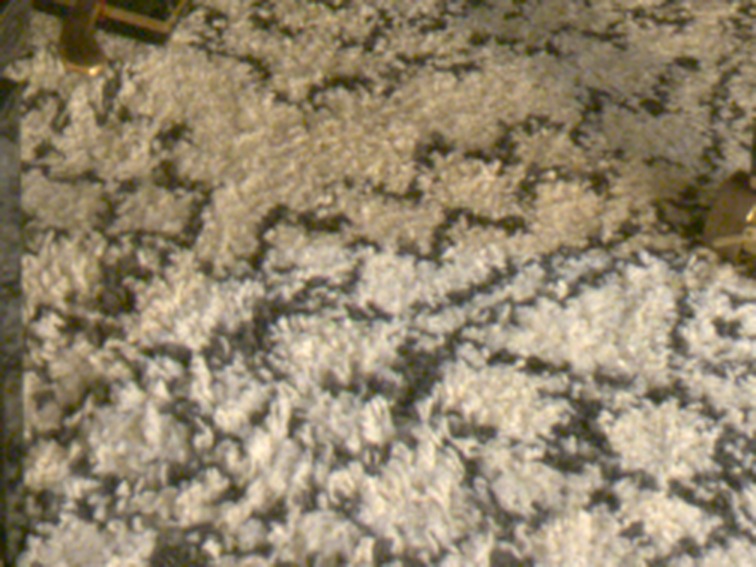
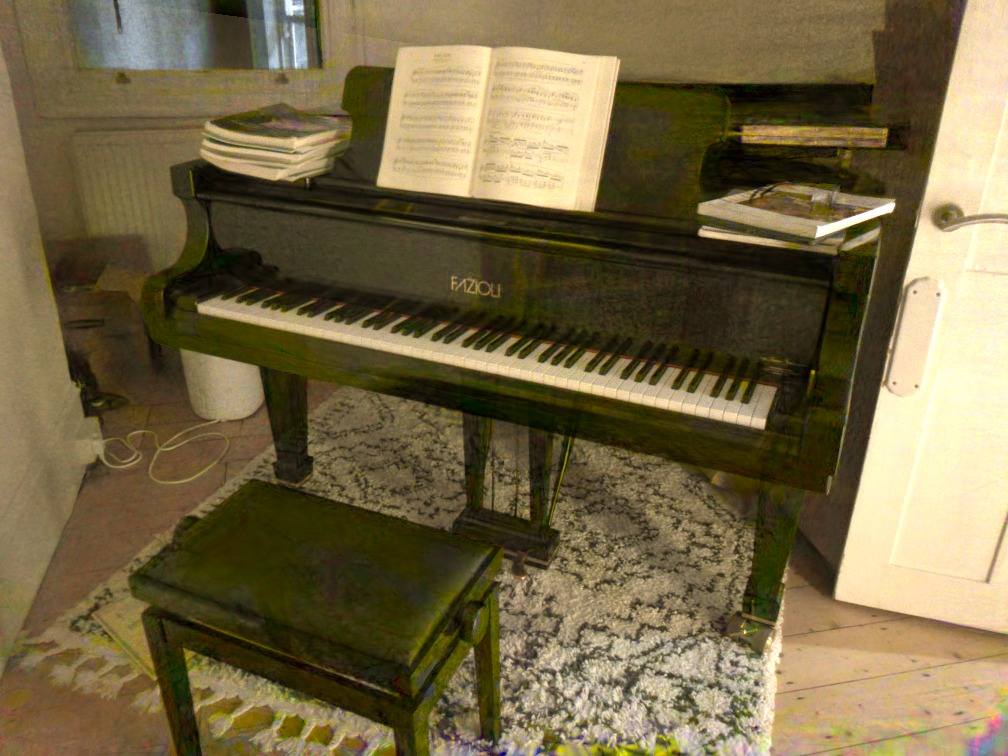
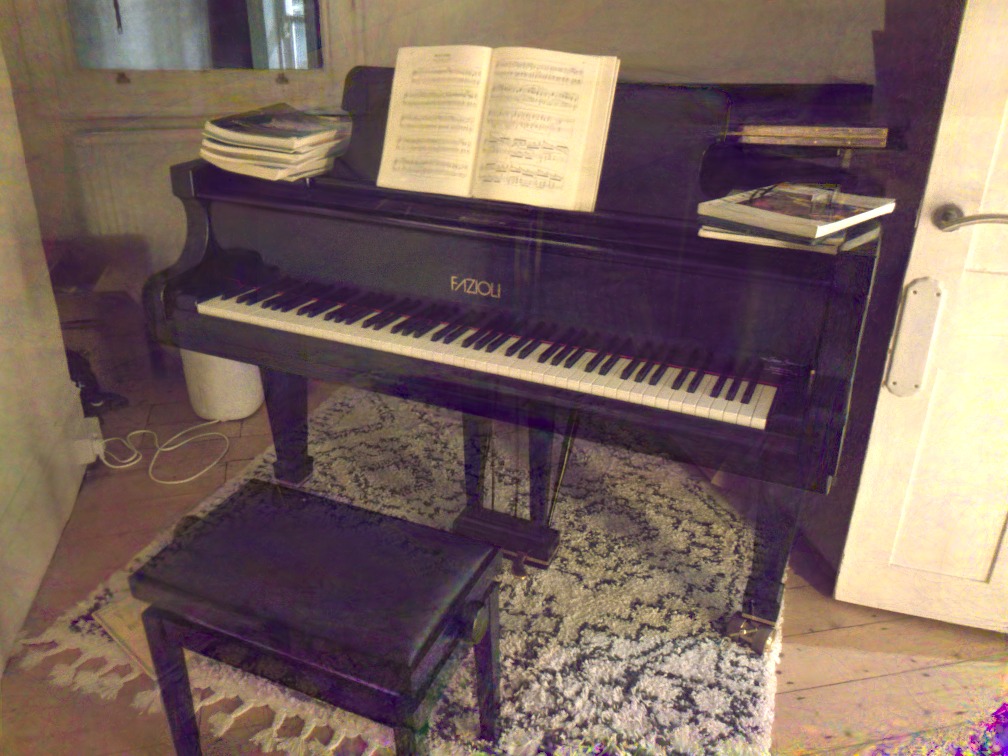
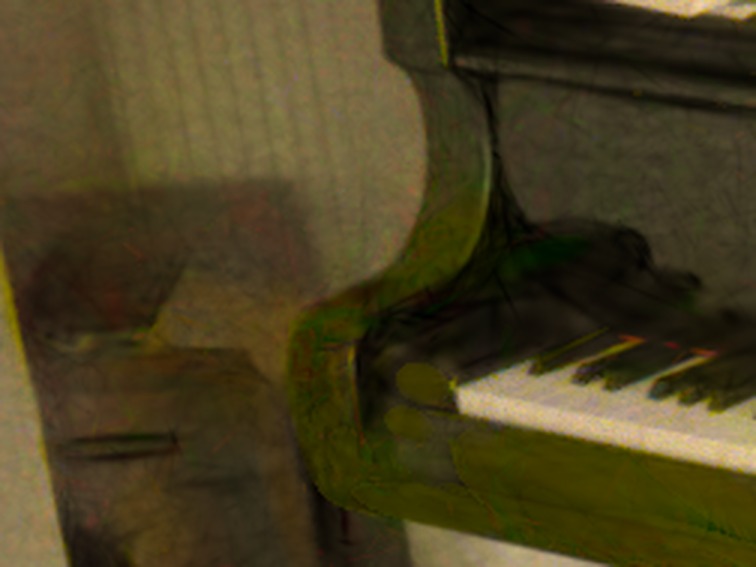
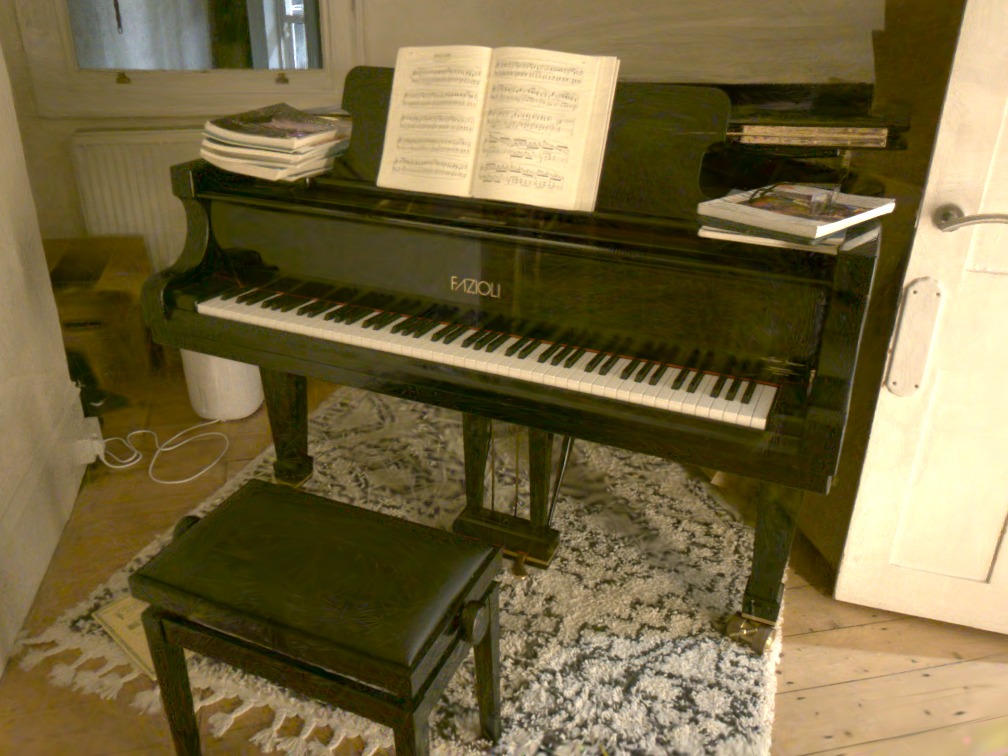
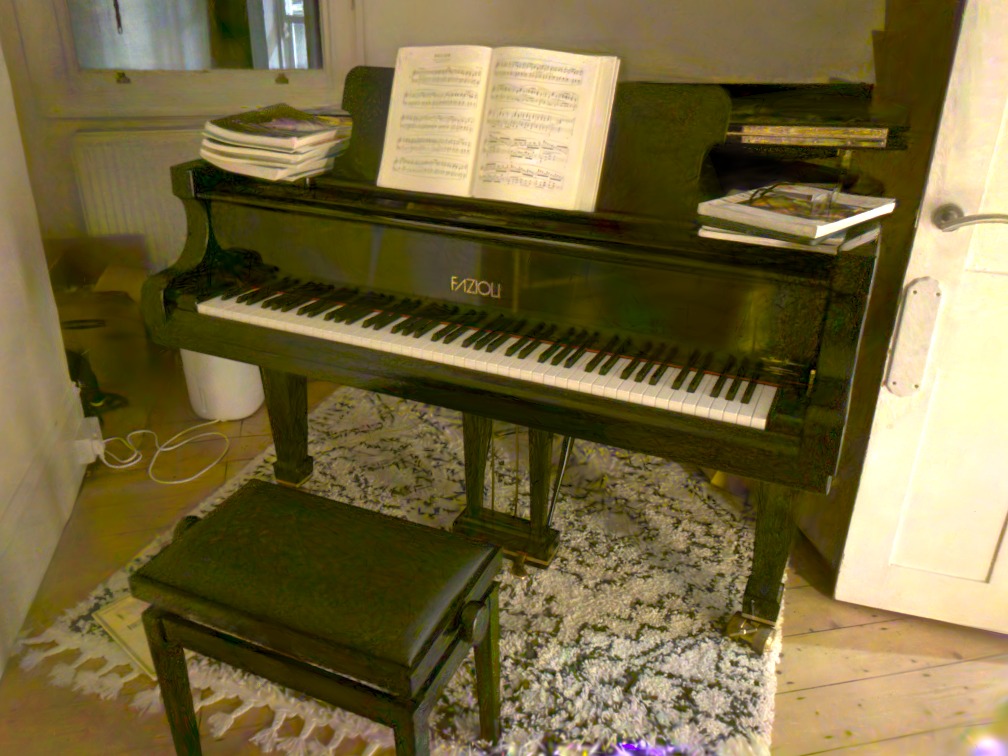
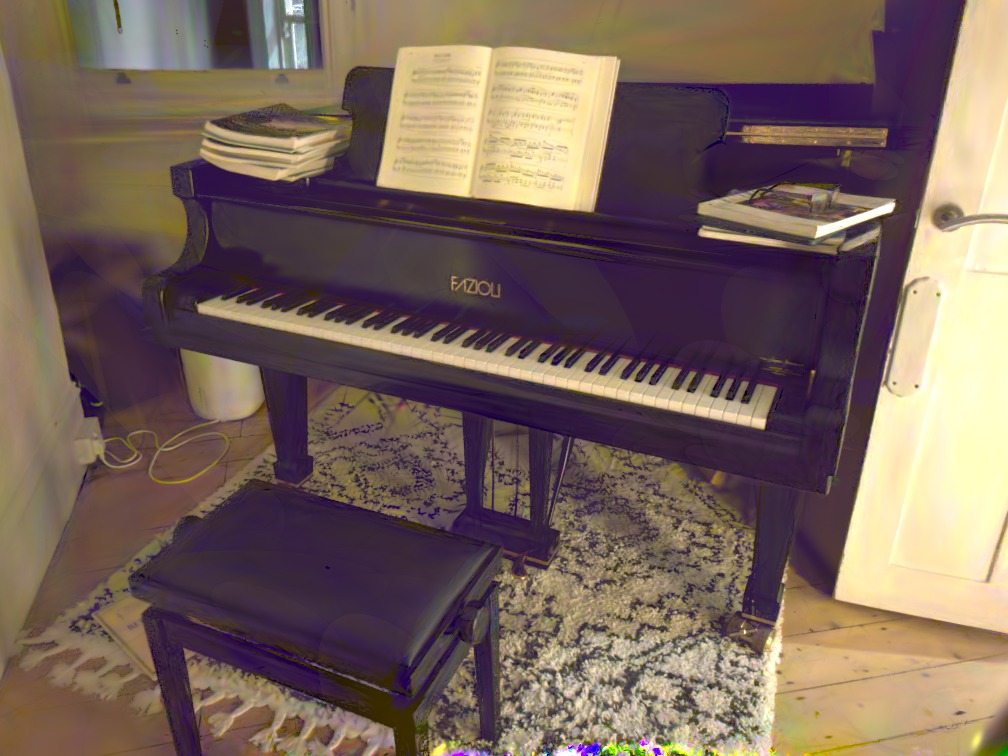
Raw3DGS / Lumi-GS native 的暗部偏紫(A 区:钢琴侧面和纸箱),R1 是正确的橄榄色。地毯(B 区)上两边都还原得不错,差距在 0.5 dB 以内。LE3D 两边几乎一样。
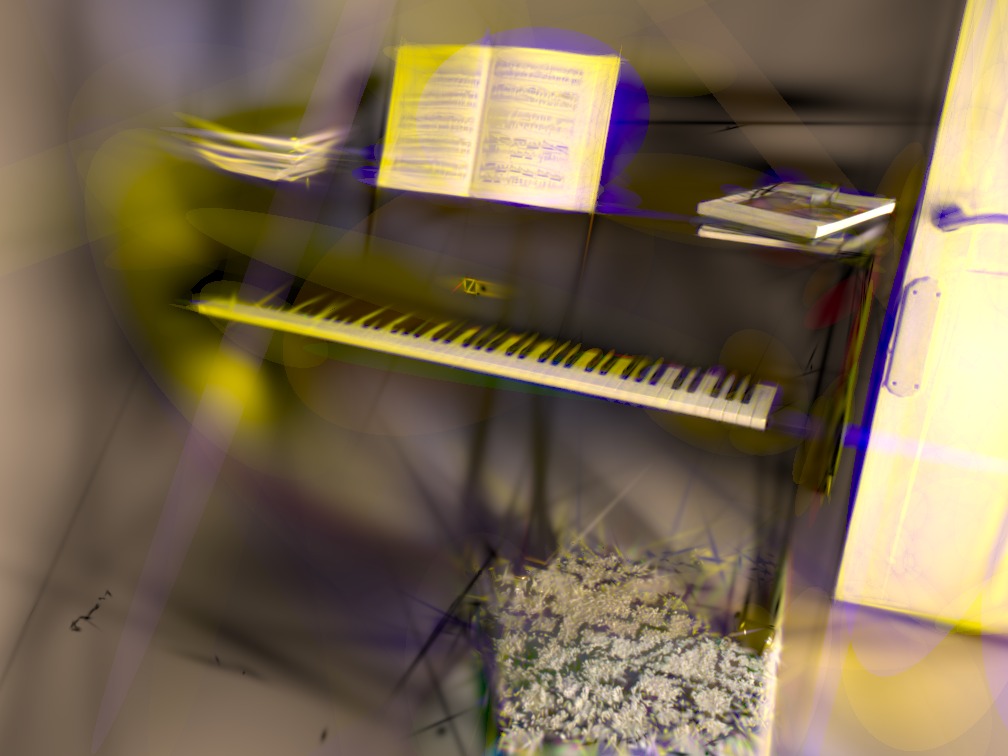 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
静态拼图(可直接放 slides,6 列 = native/R1 全图、A、B):piano_hr_composite.jpg
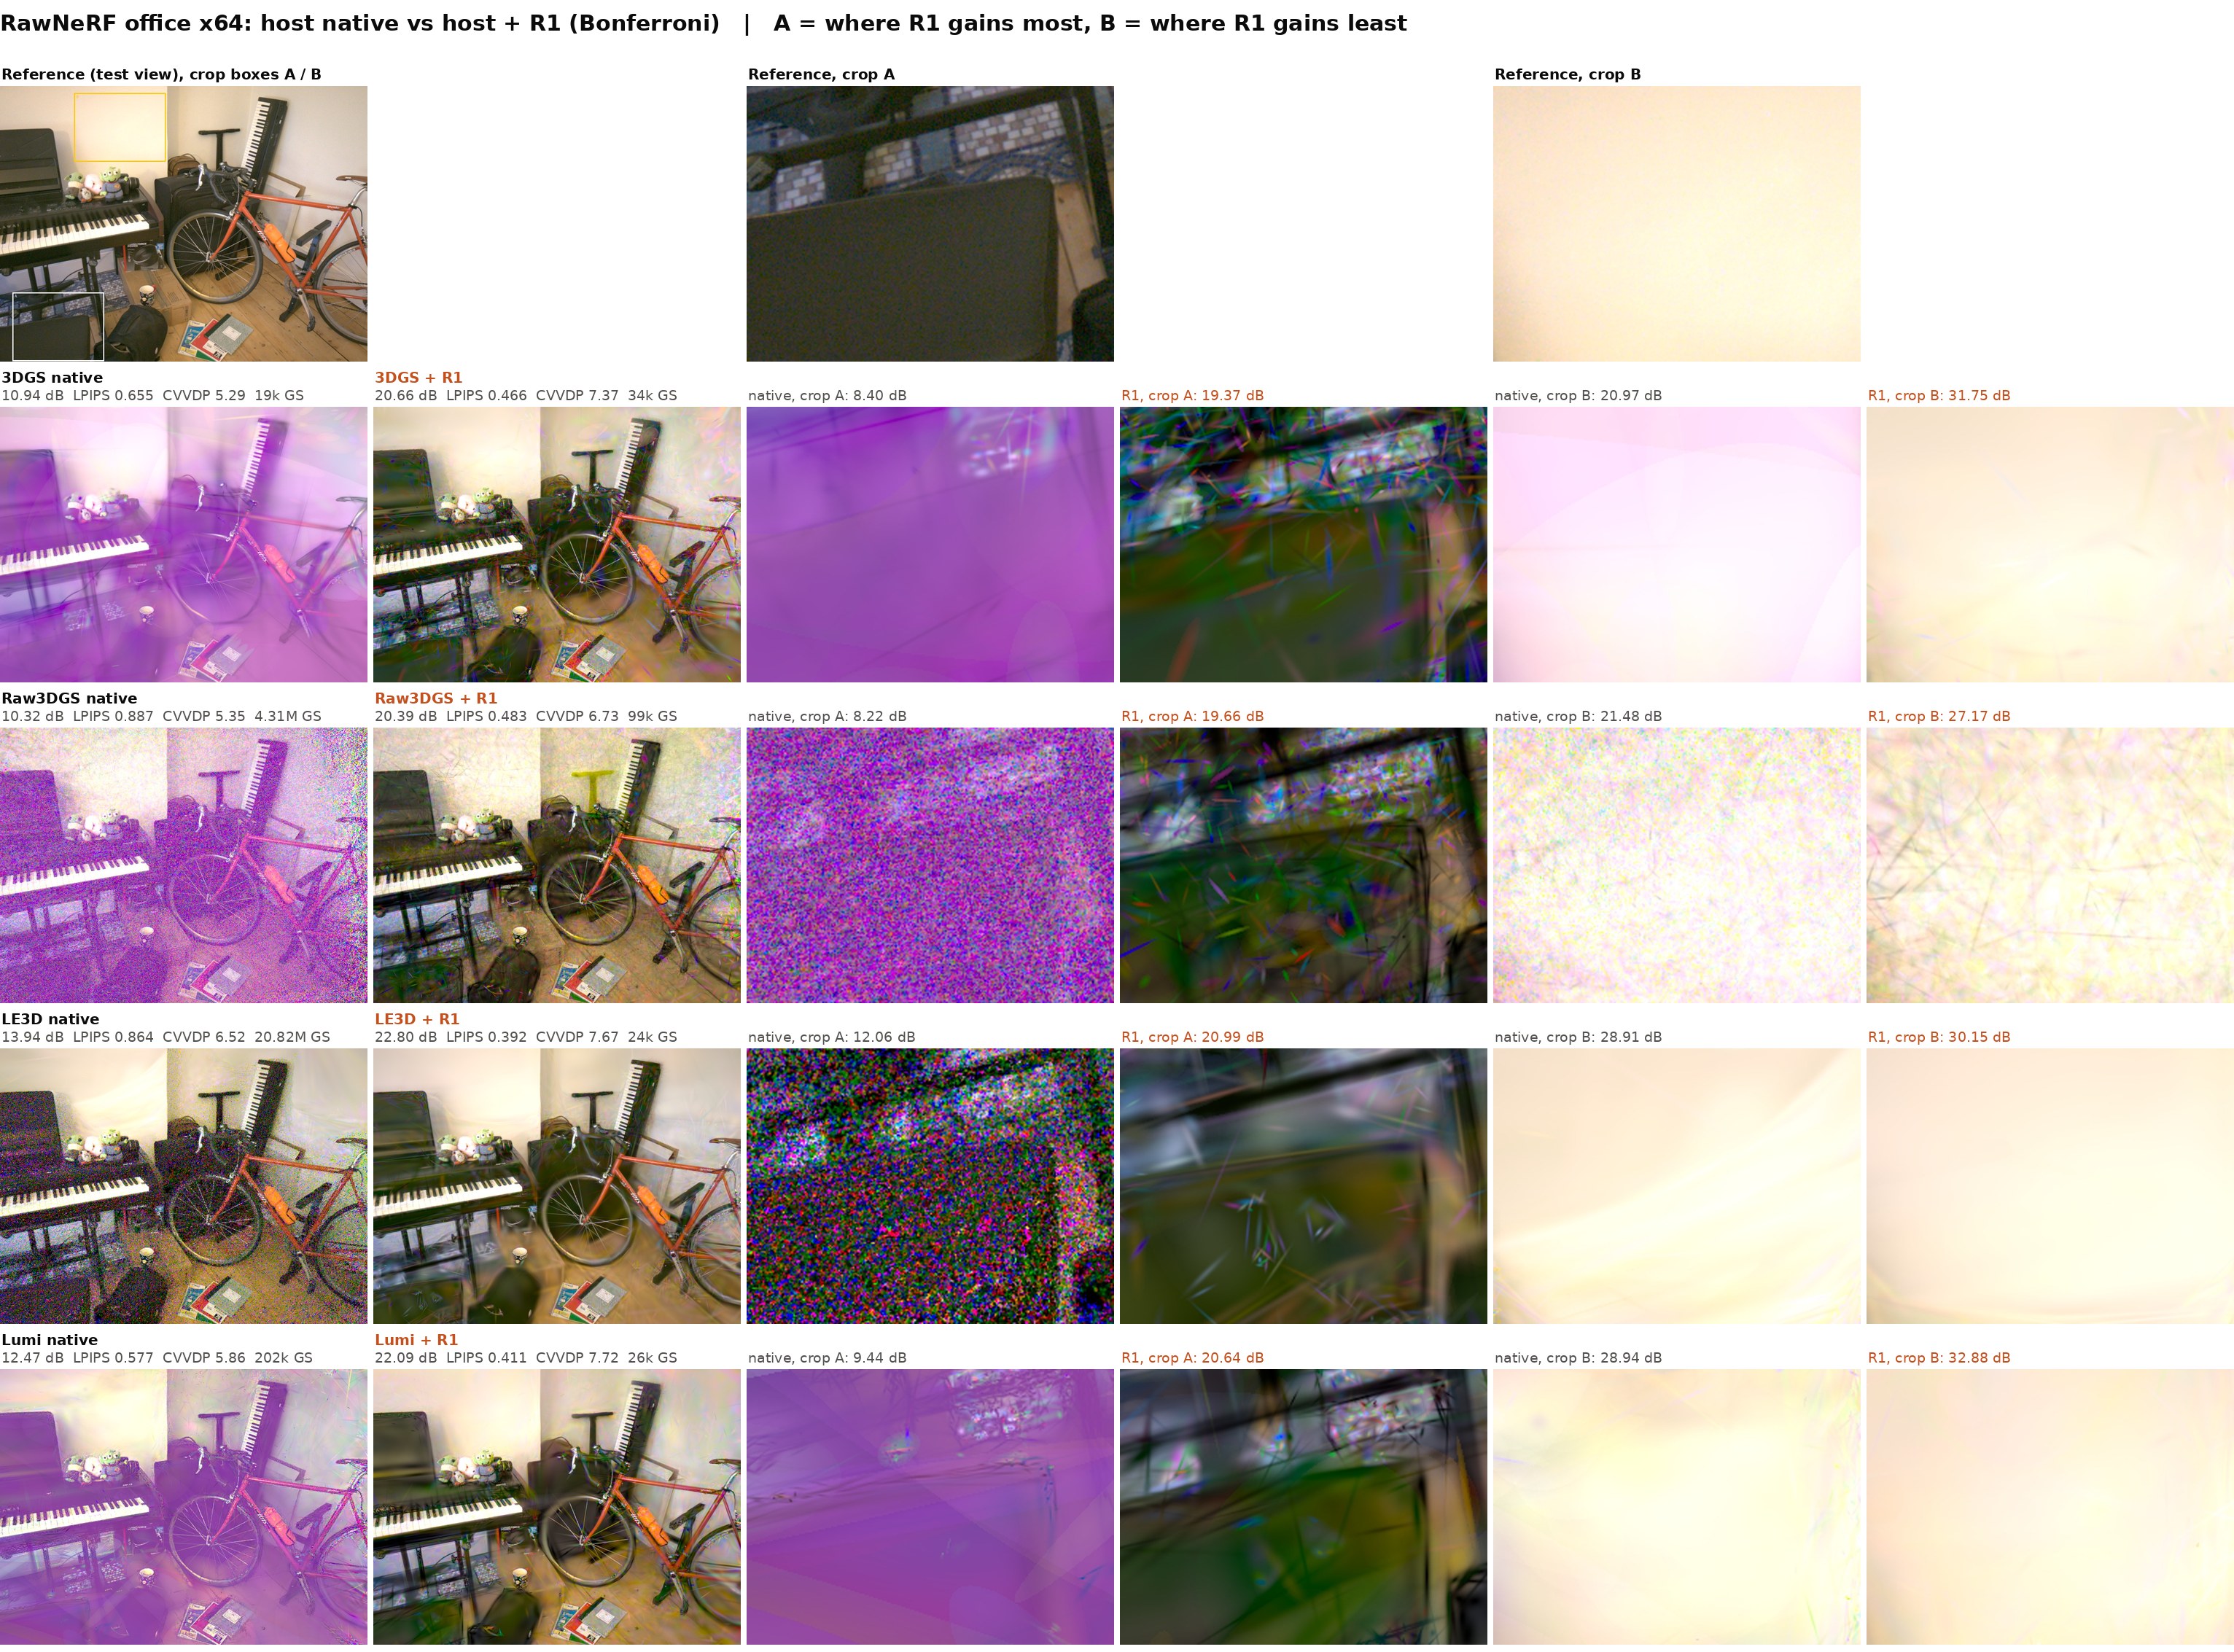
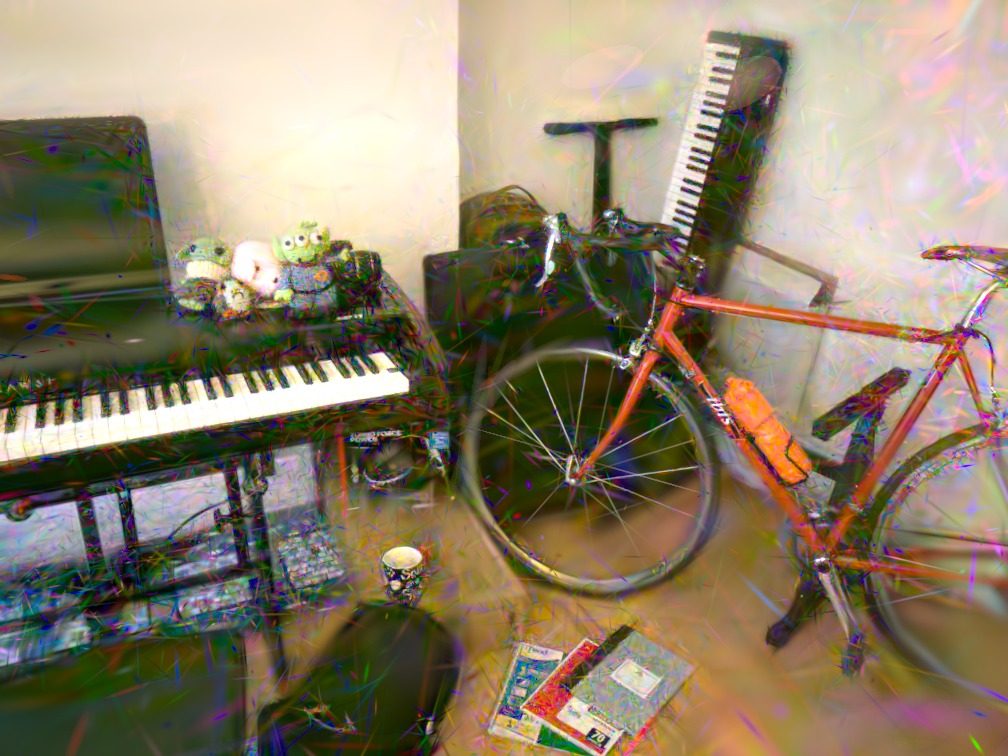
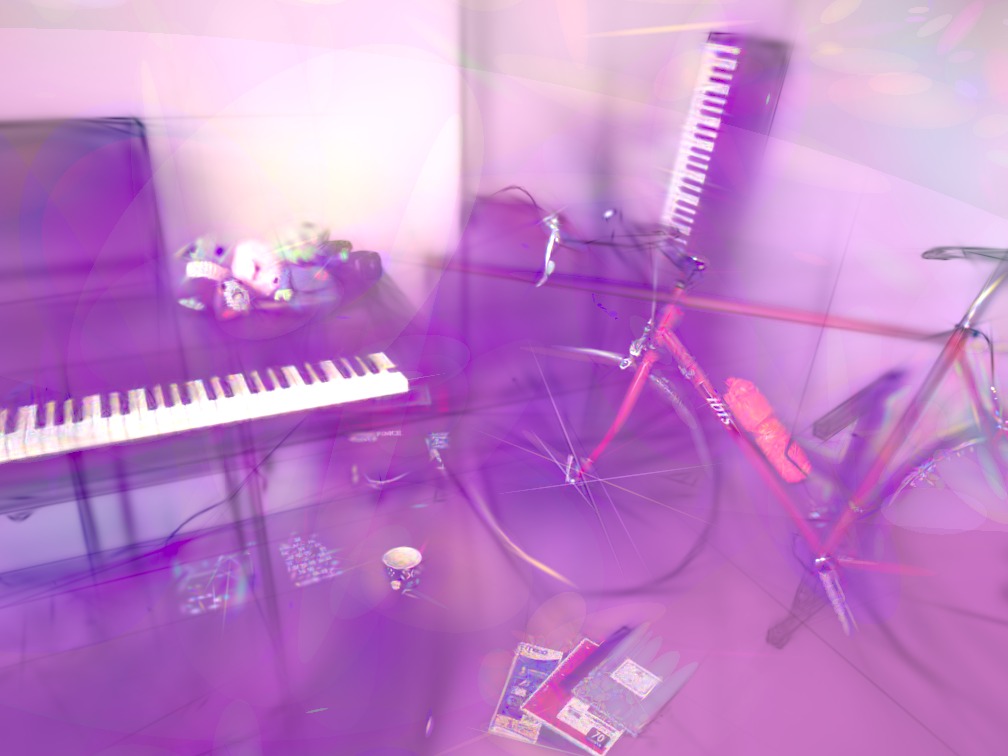
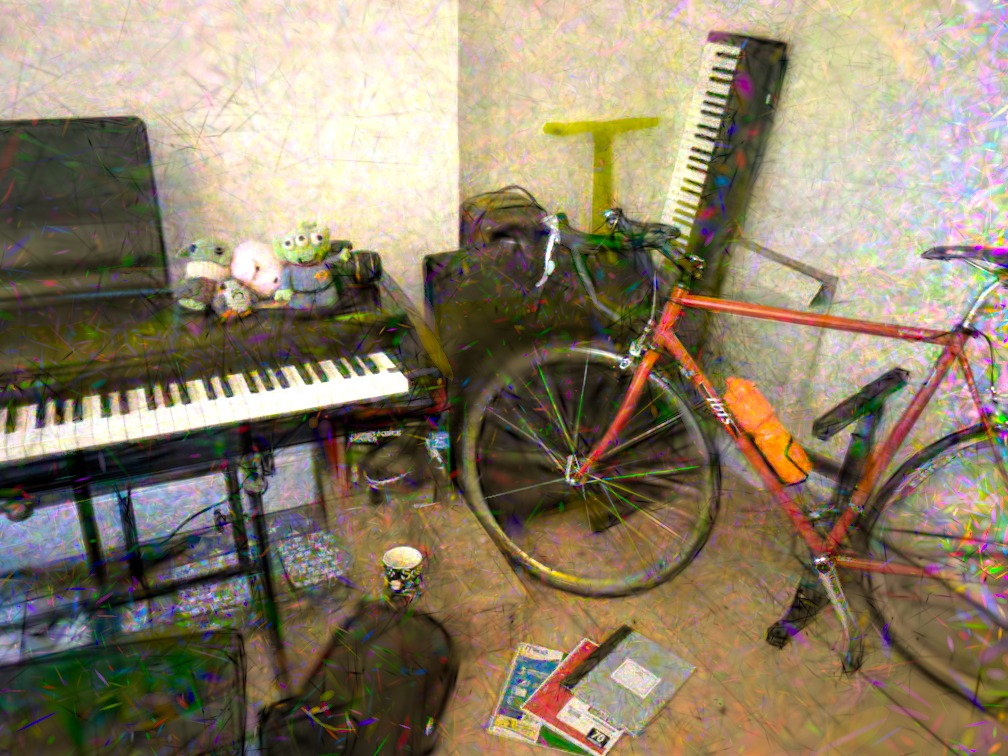
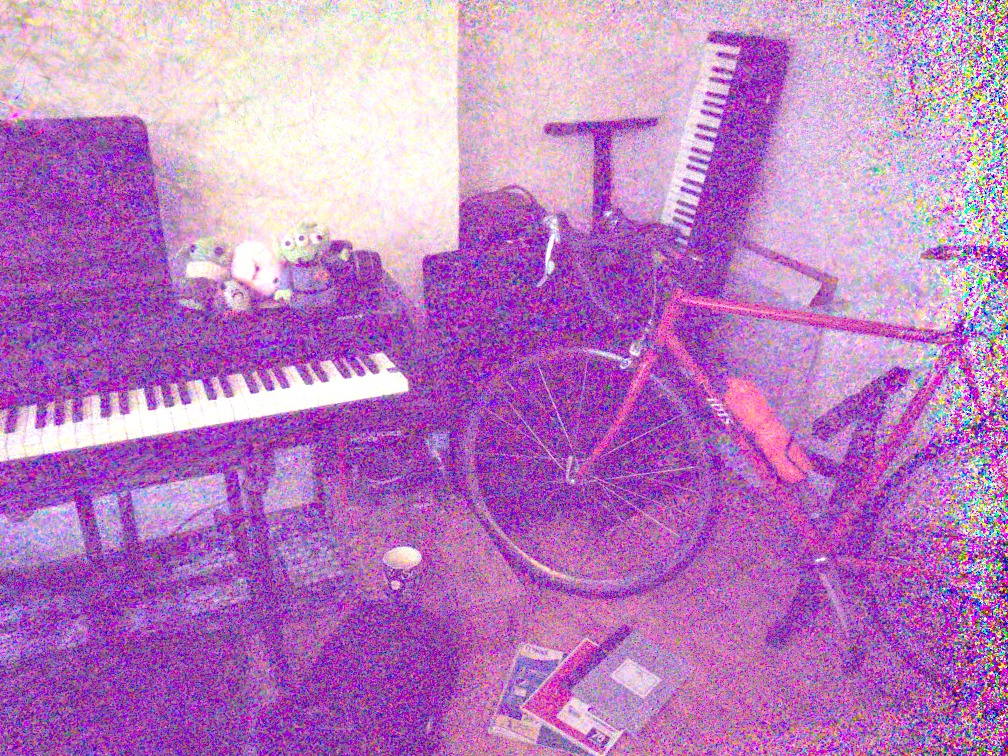
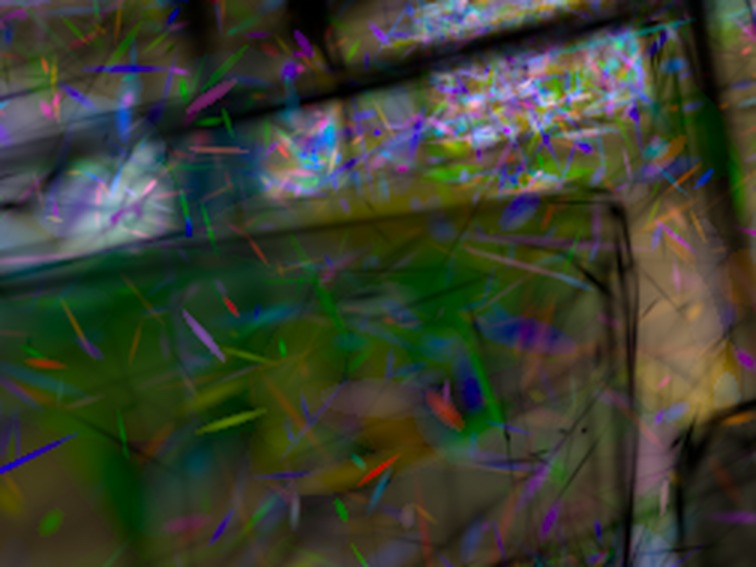
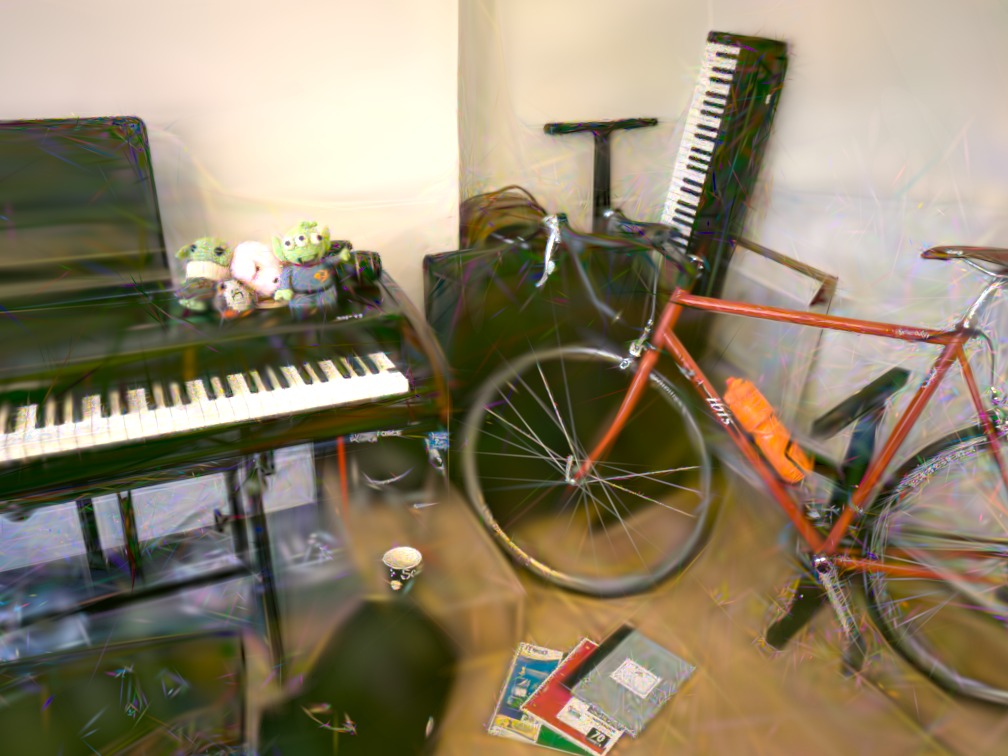
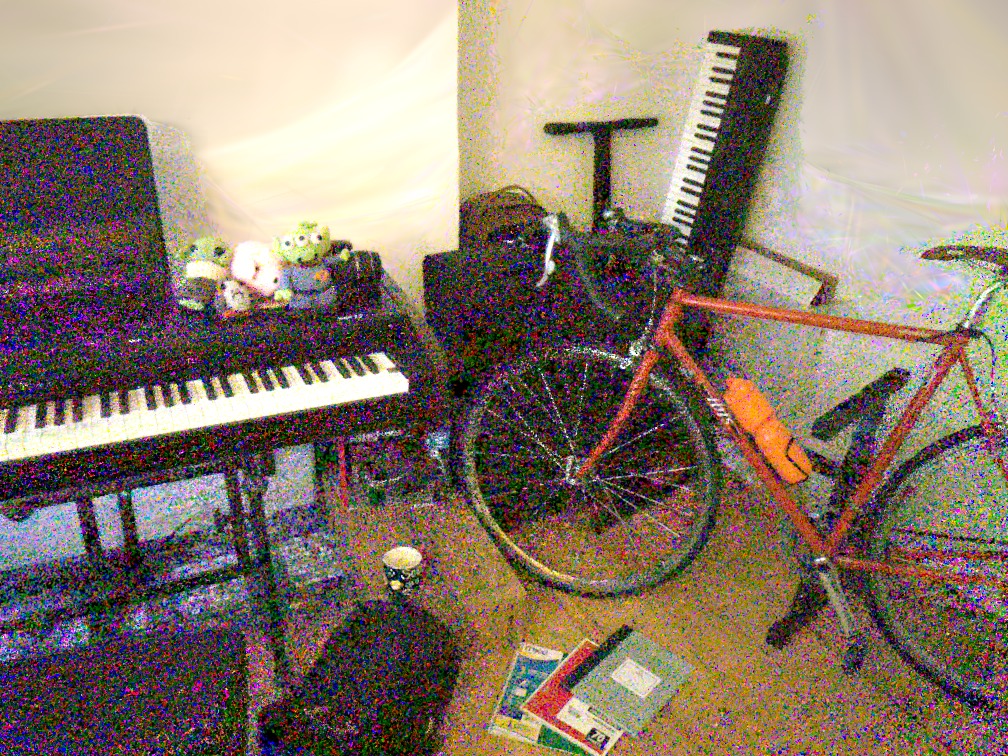
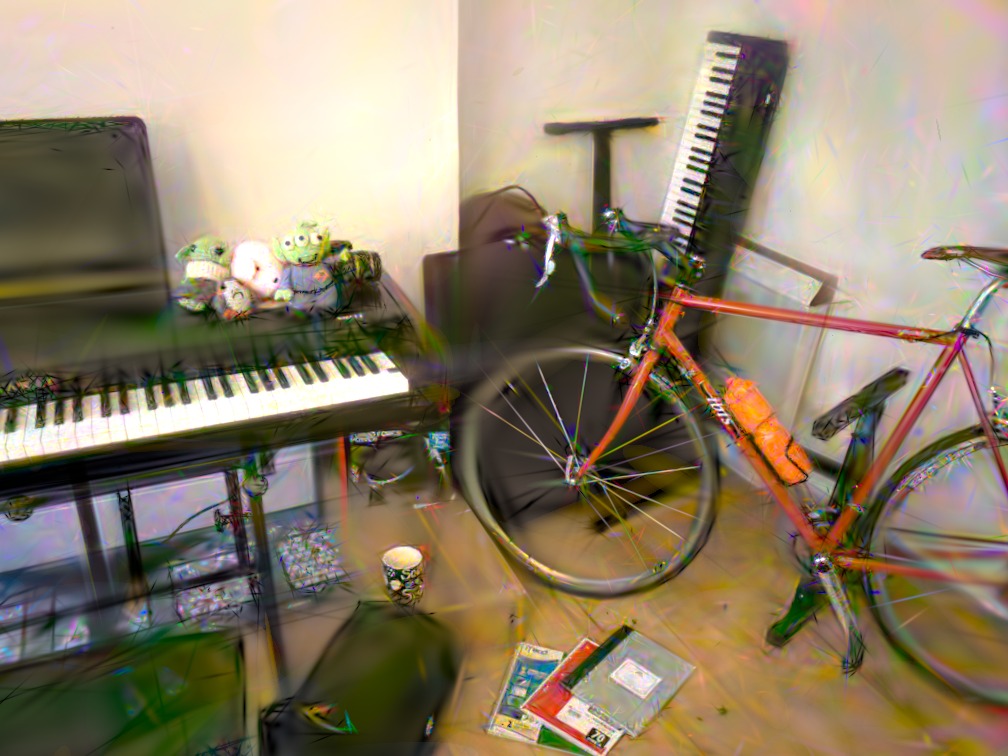
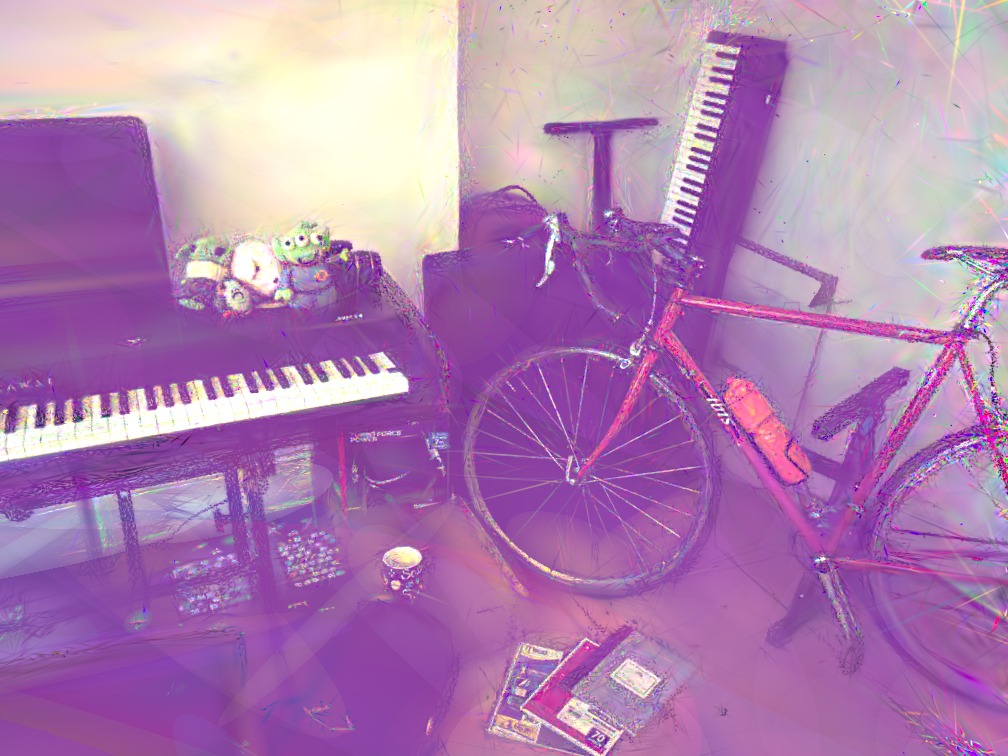
×64 下,3DGS / Lumi-GS native 整张偏品红;Raw3DGS native(4.3M GS)和 LE3D native(20.8M GS)把噪声当成细节学进去了,满屏彩色噪点。R1 颜色正确、噪点没有了,代价是暗部(A 区)出现针状的细长 Gaussian,纹理也偏糊。
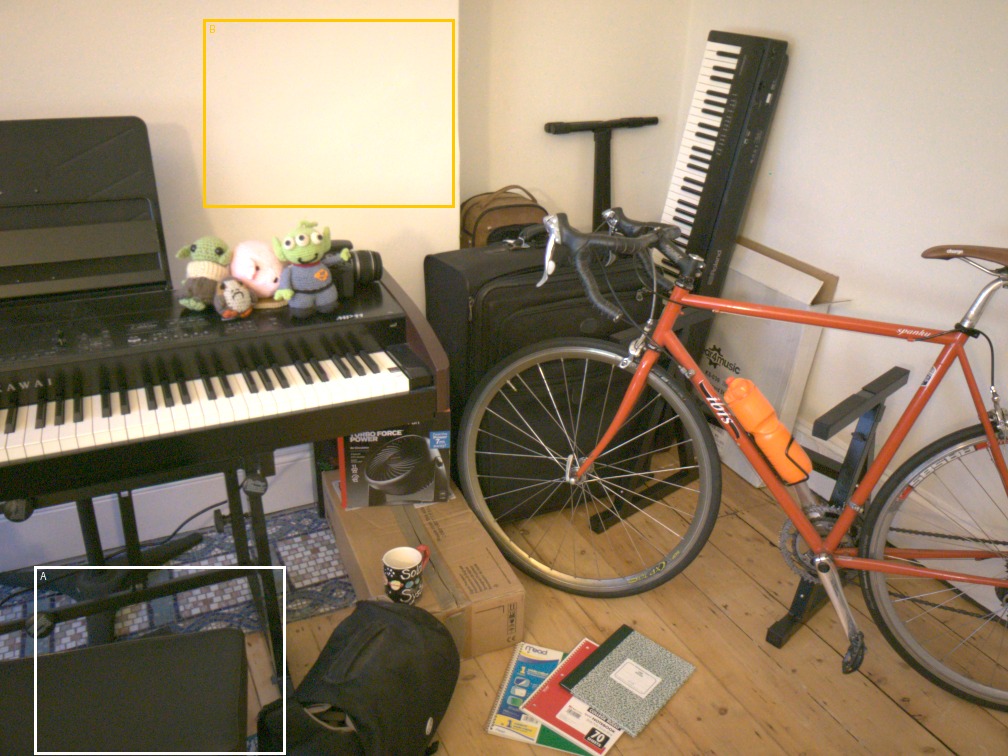
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
静态拼图(可直接放 slides,6 列 = native/R1 全图、A、B):office64_hr_composite.jpg
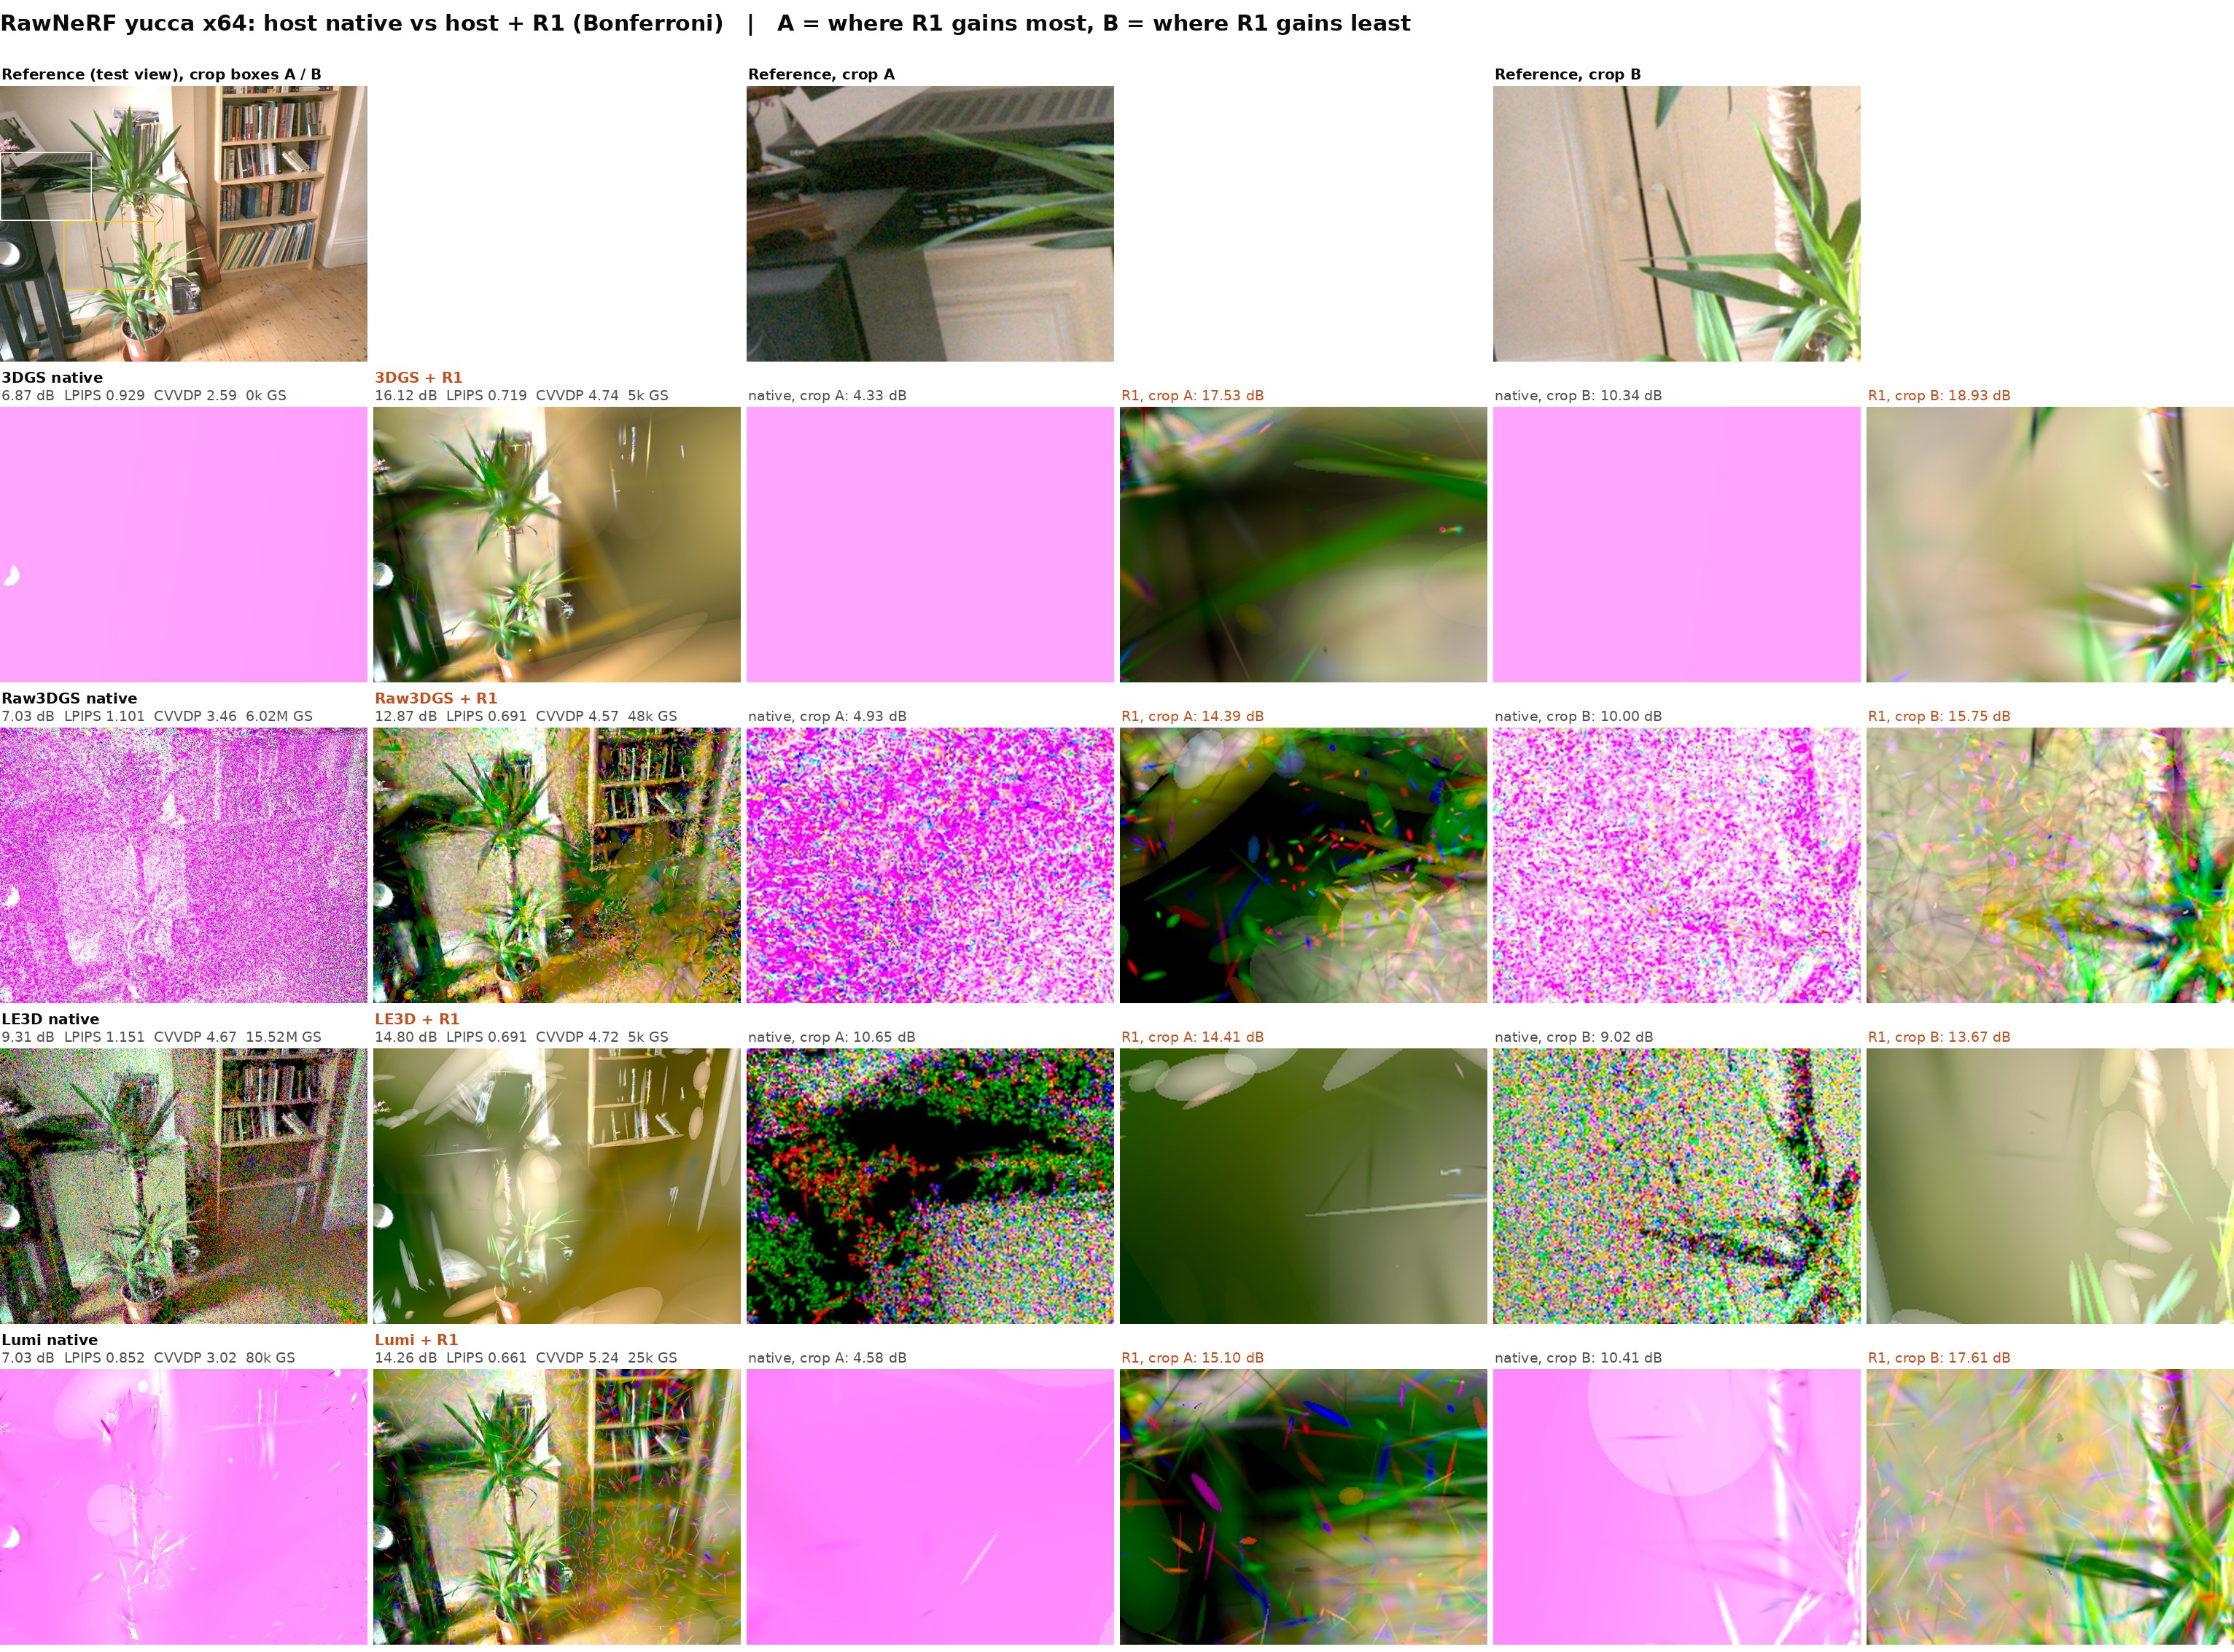
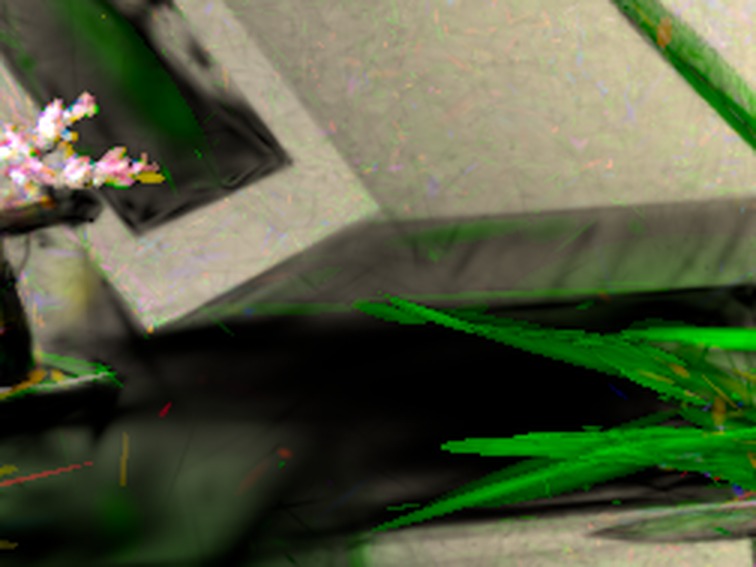
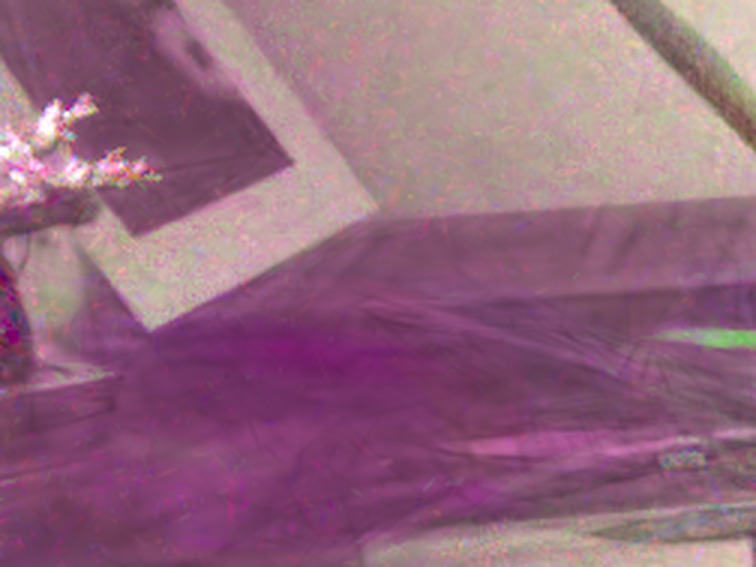
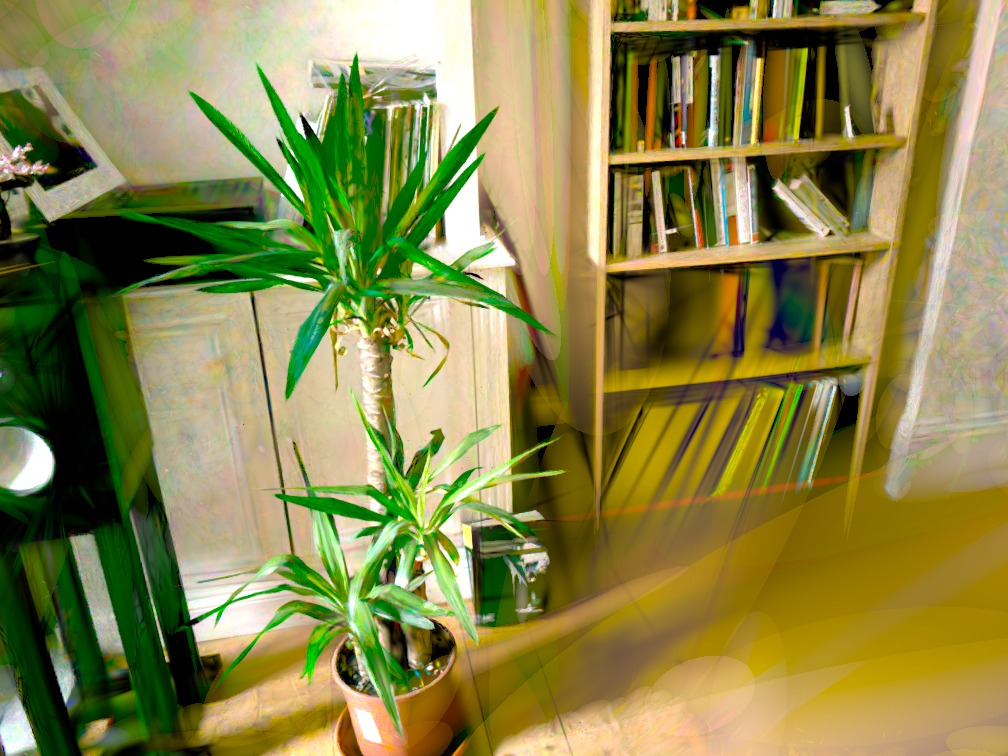
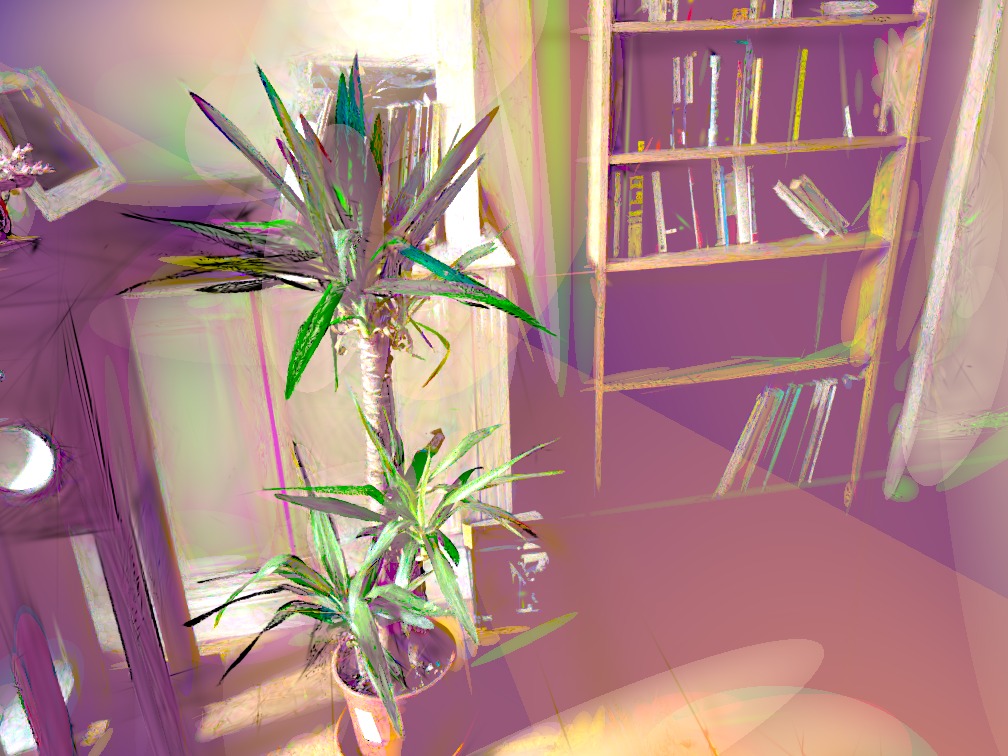
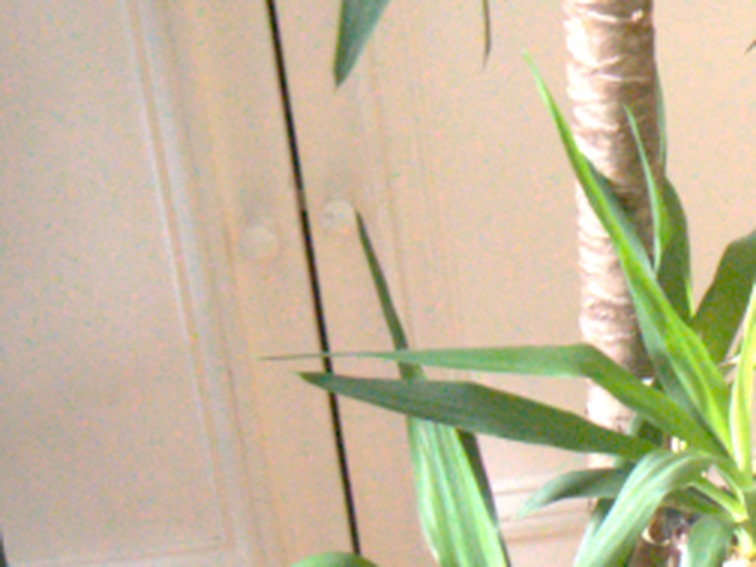
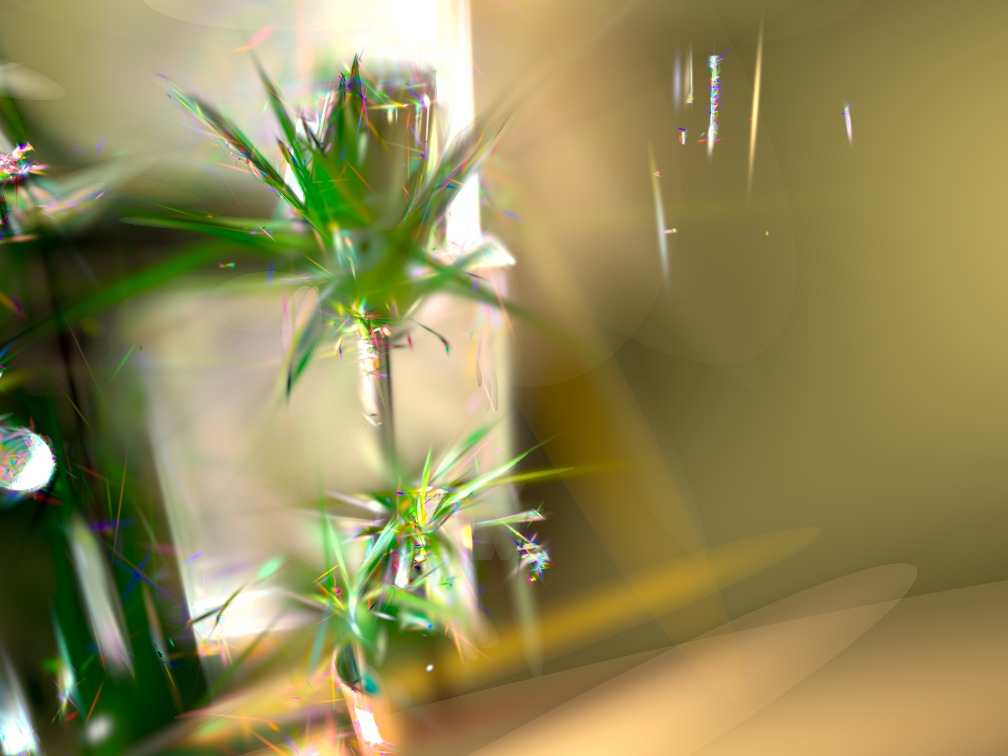
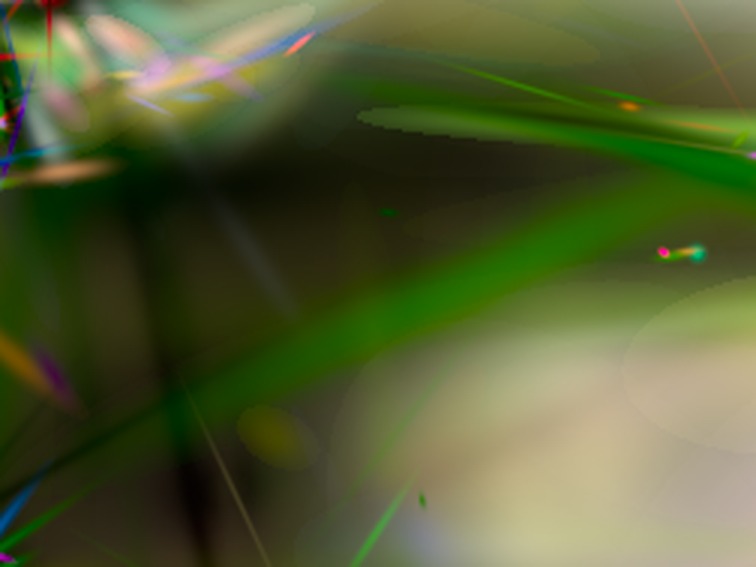
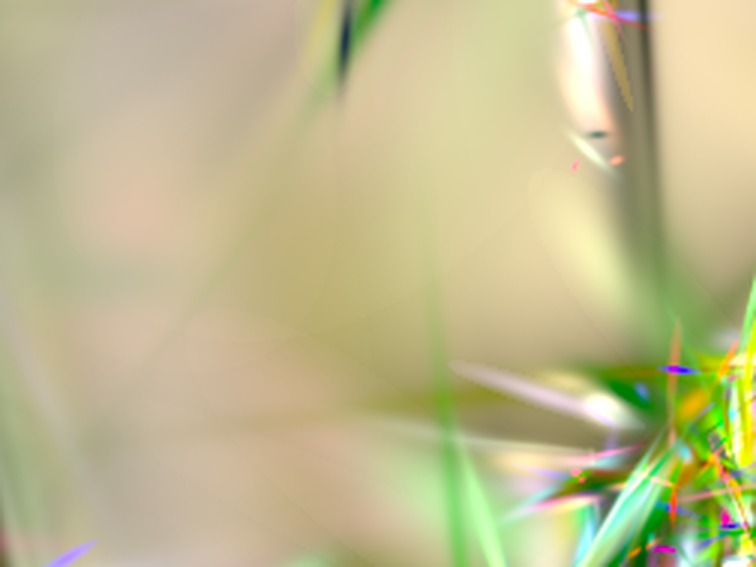
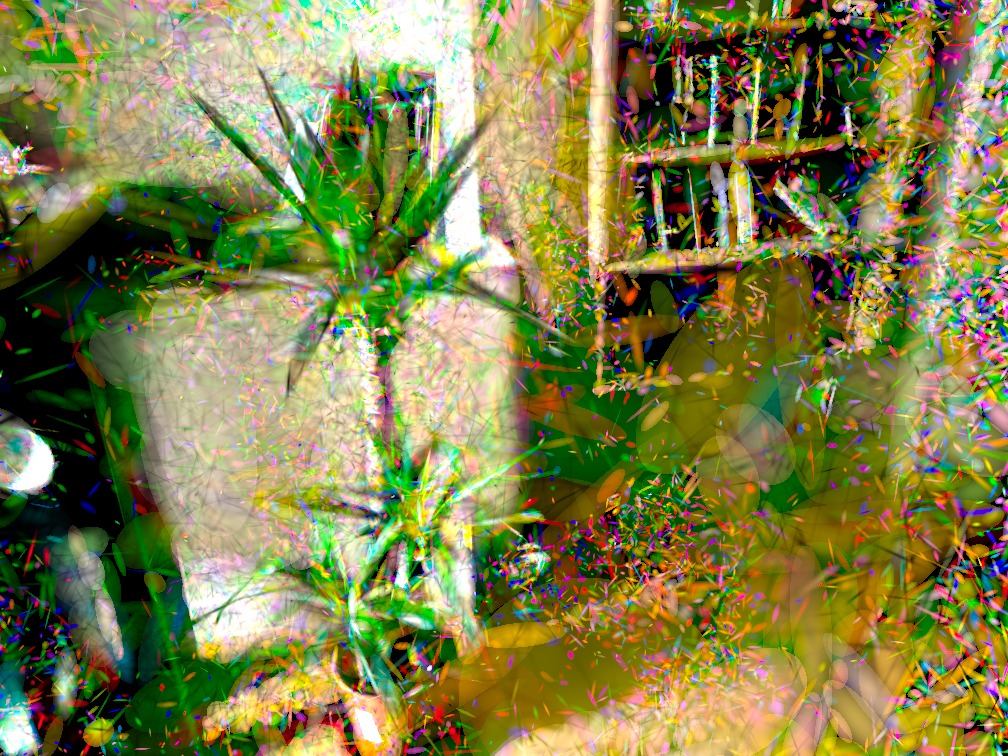
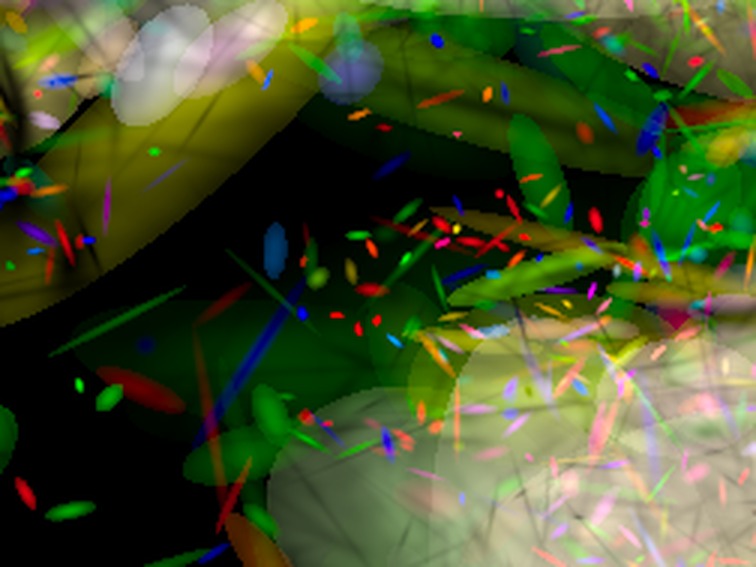
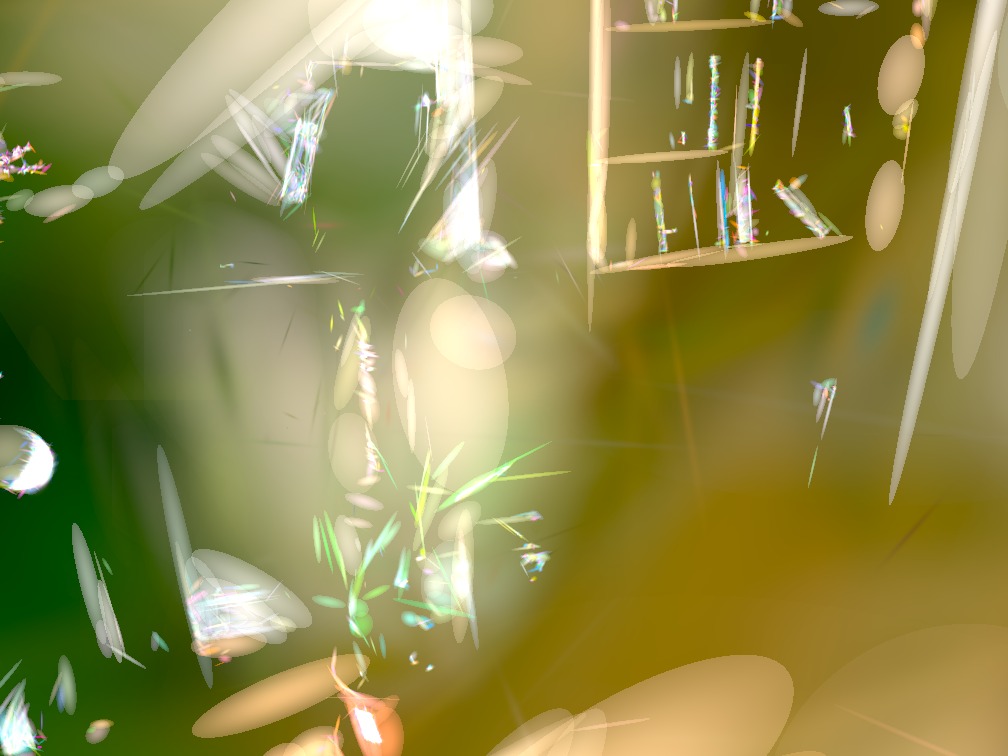
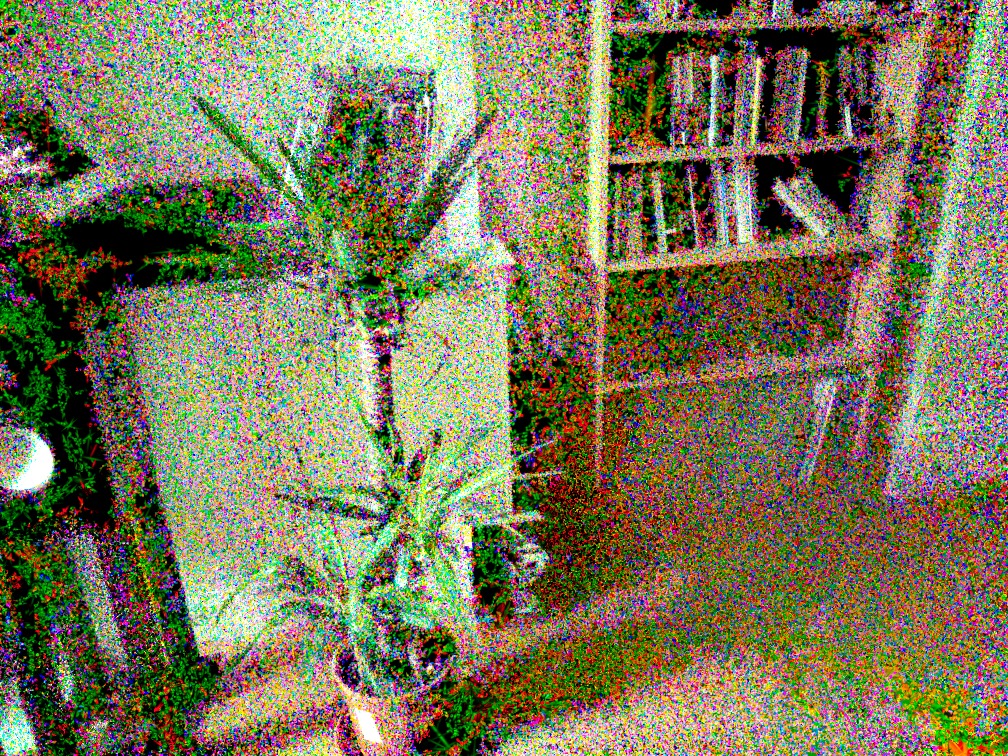
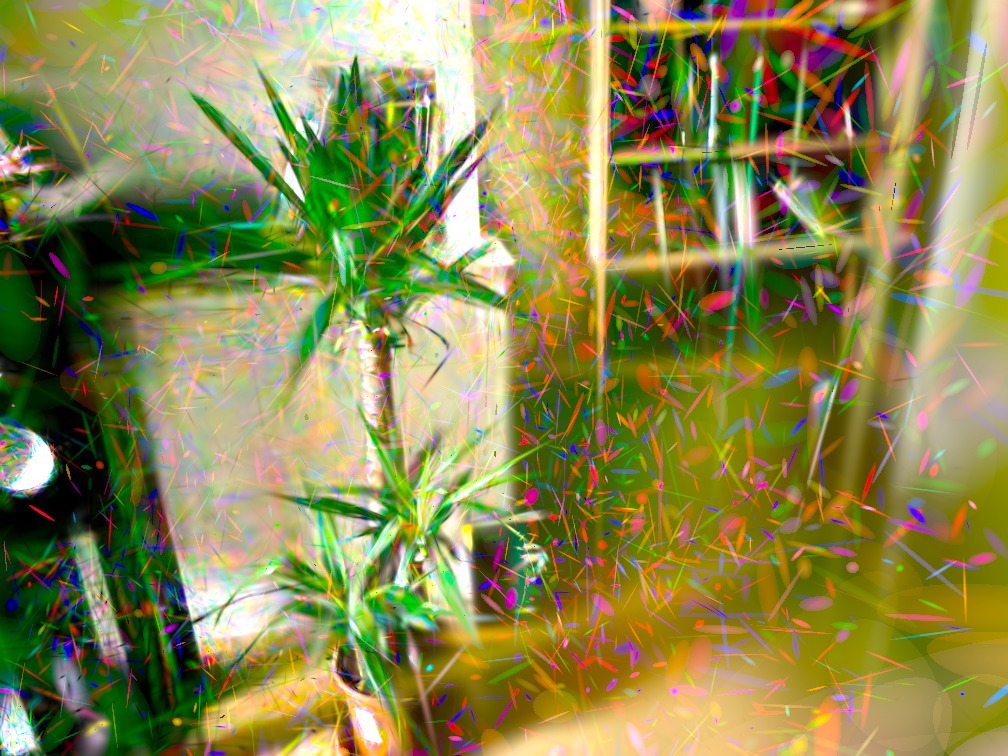
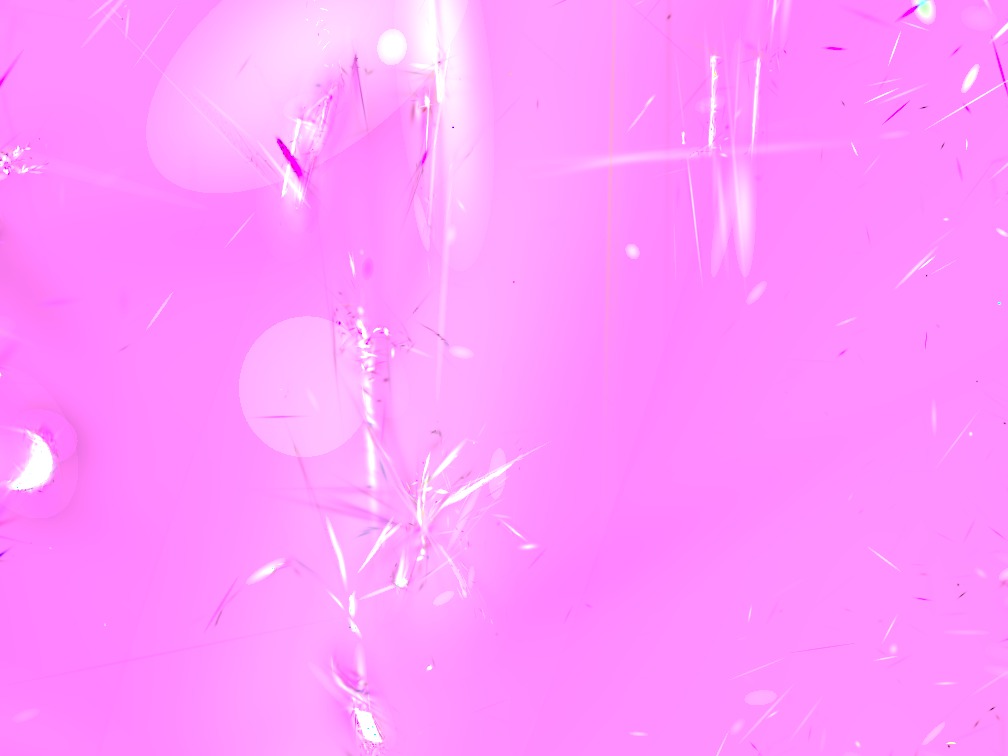
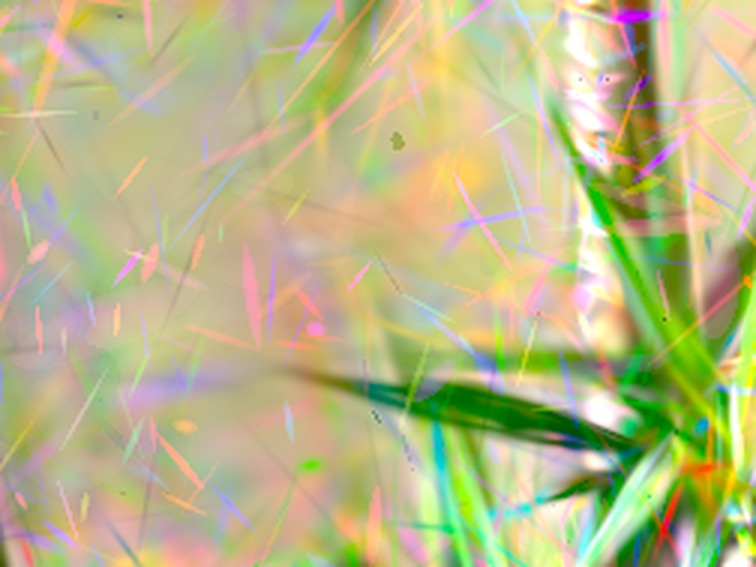
这是最难的场景,所有方法都失败了(最好的也只有 16.1 dB)。native 基本是一片品红或者纯噪声。R1 至少恢复了植物和书架的结构,但有三类问题:LE3D + R1 只有 5k 个 Gaussian,画面是大块的椭圆;Raw3DGS / Lumi-GS + R1 有彩色针状噪点;整体也偏黄(和 yucca 一样是 GT 颜色的问题)。
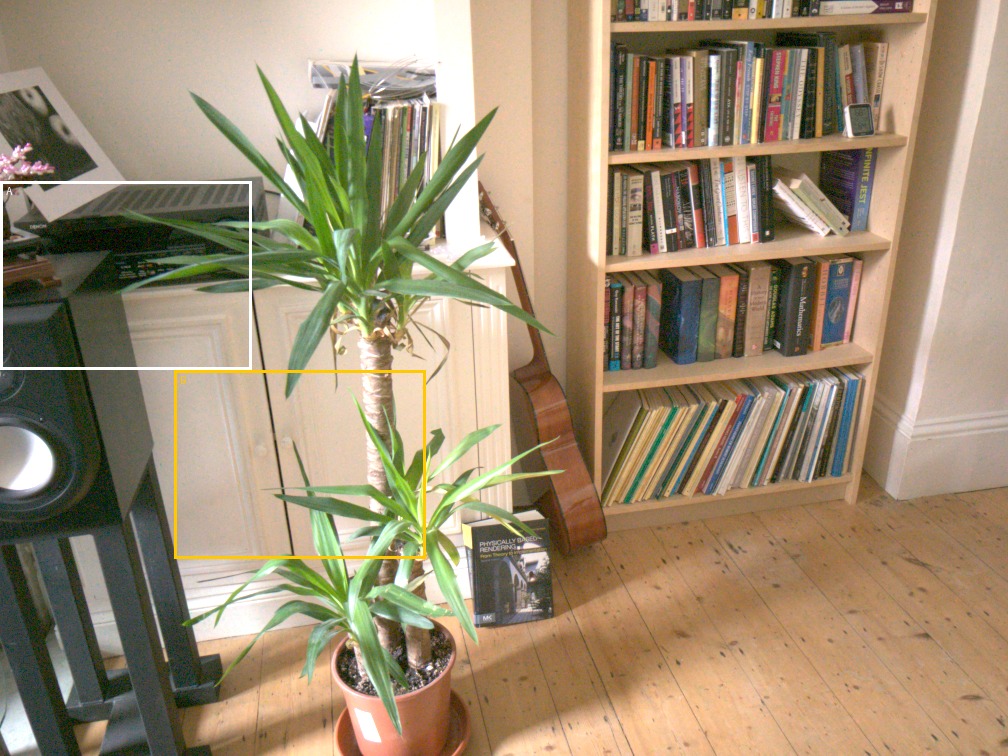
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
静态拼图(可直接放 slides,6 列 = native/R1 全图、A、B):yucca64_hr_composite.jpg
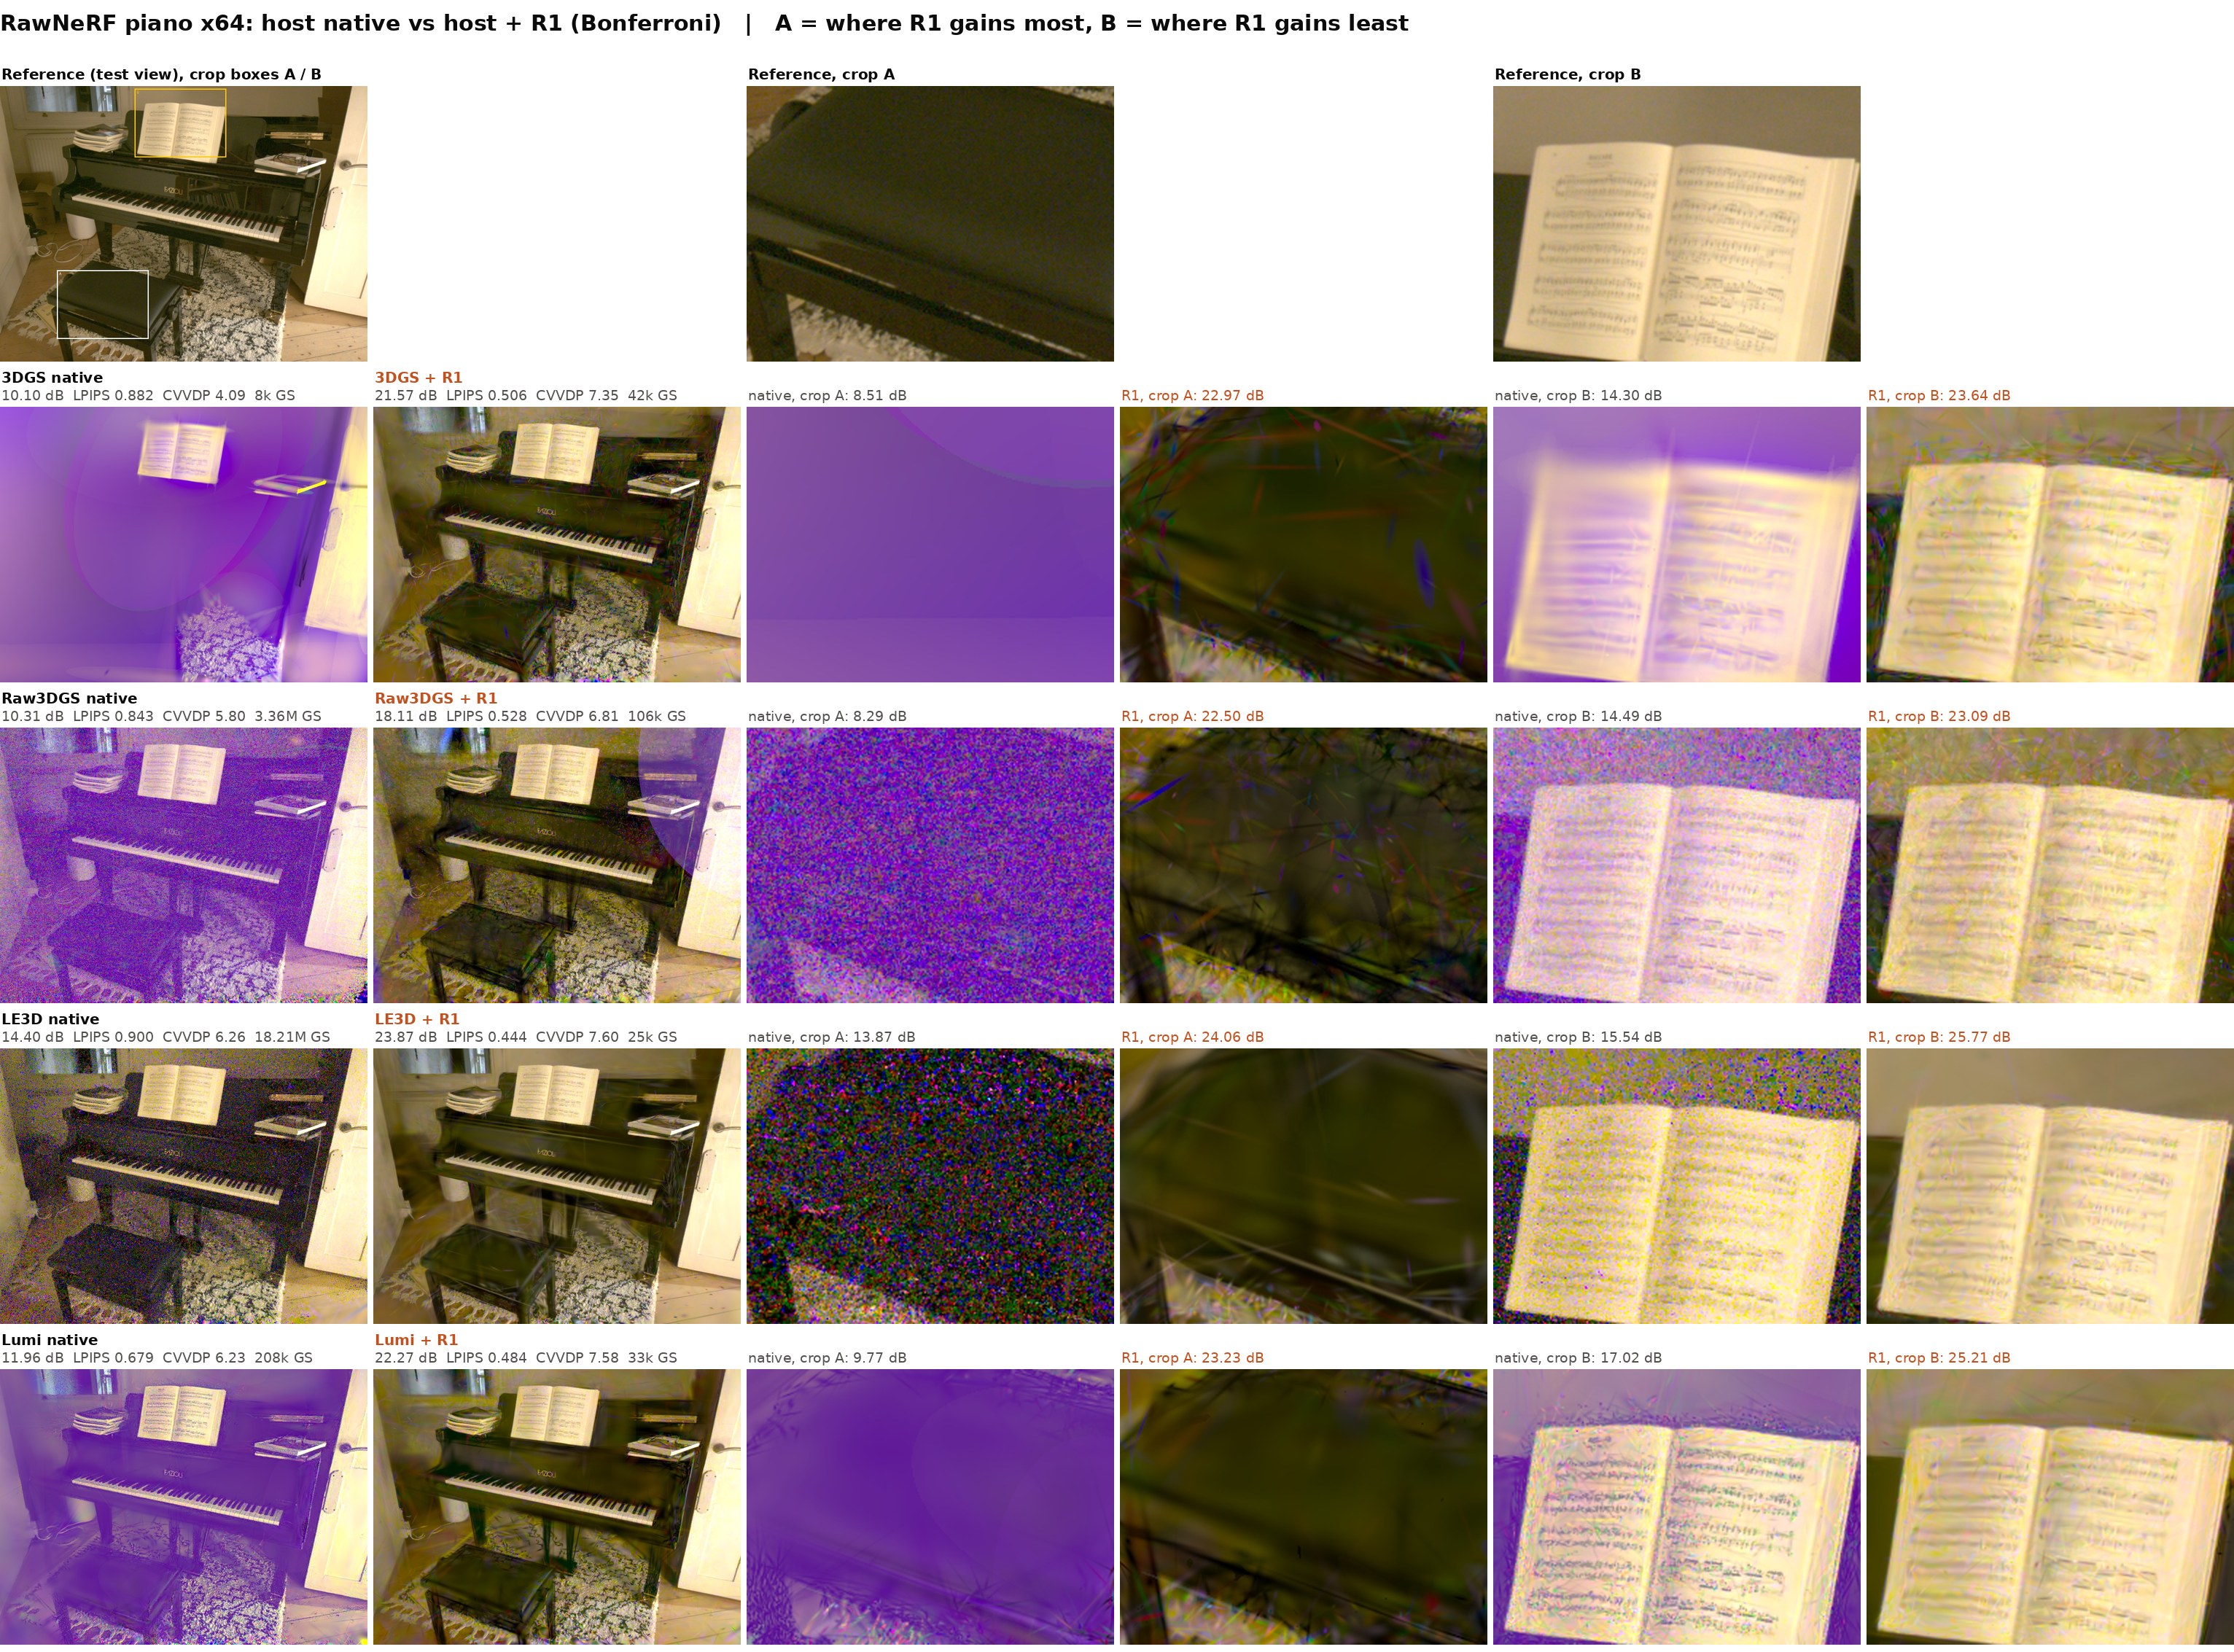
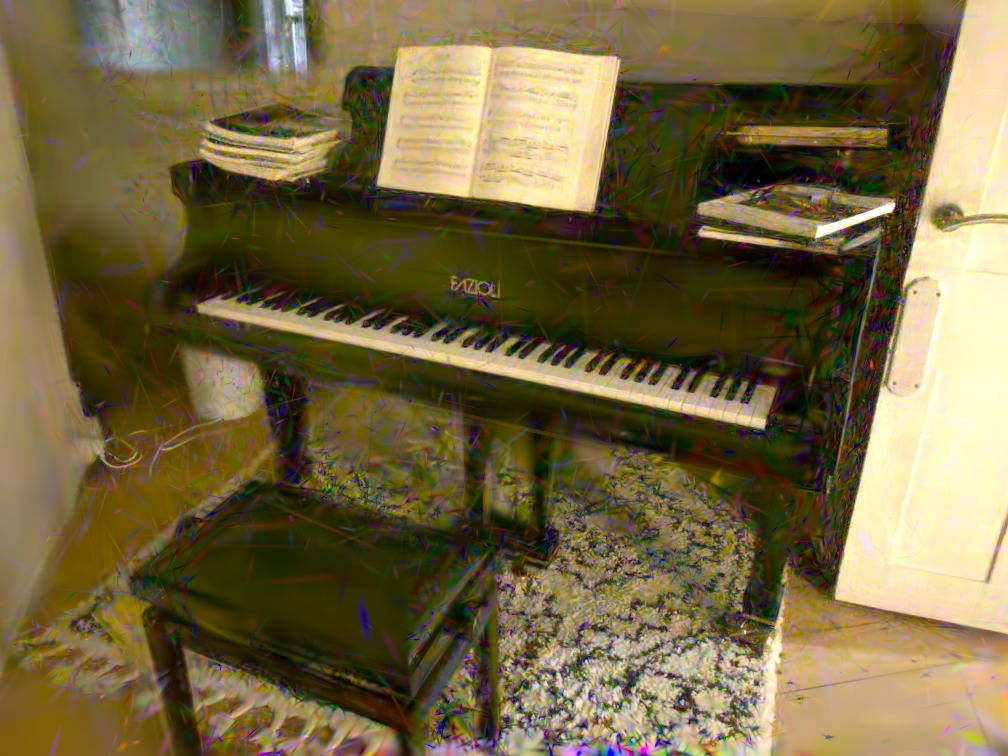
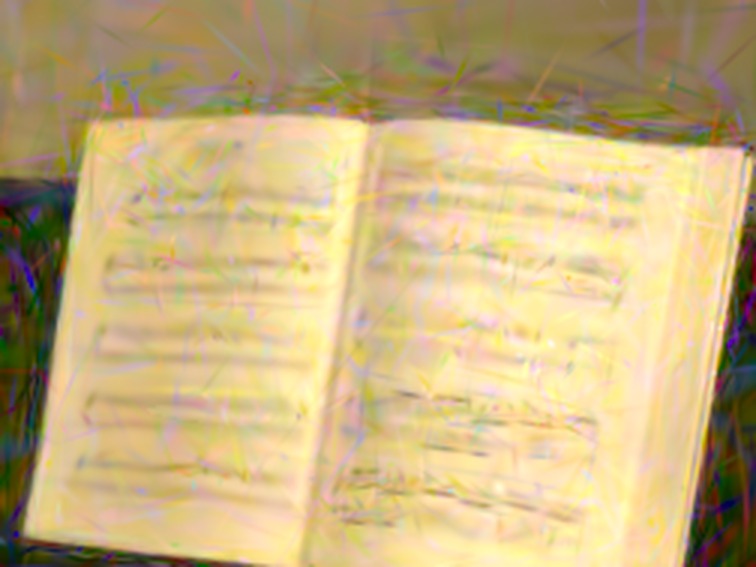
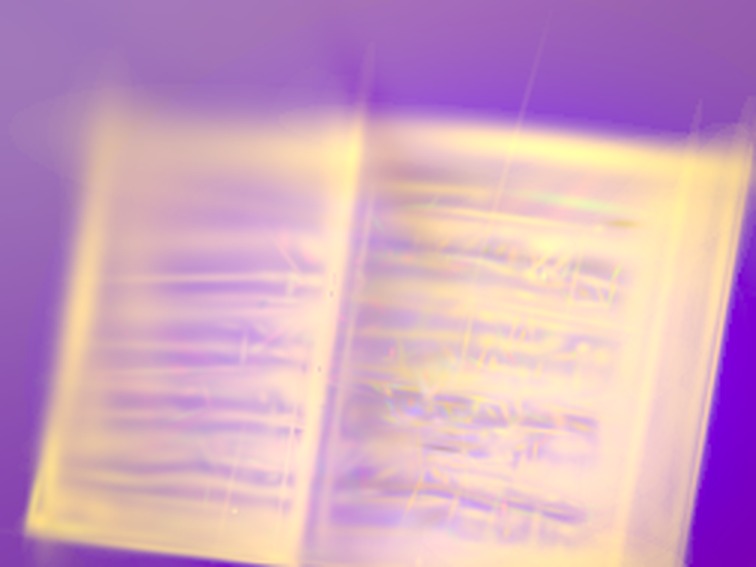
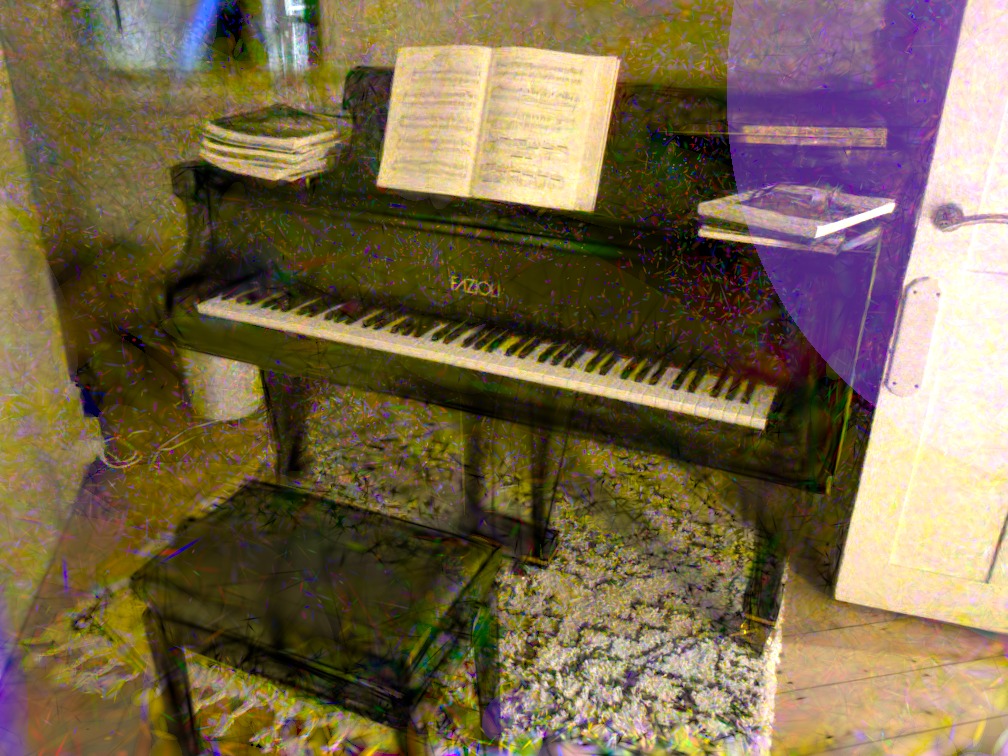
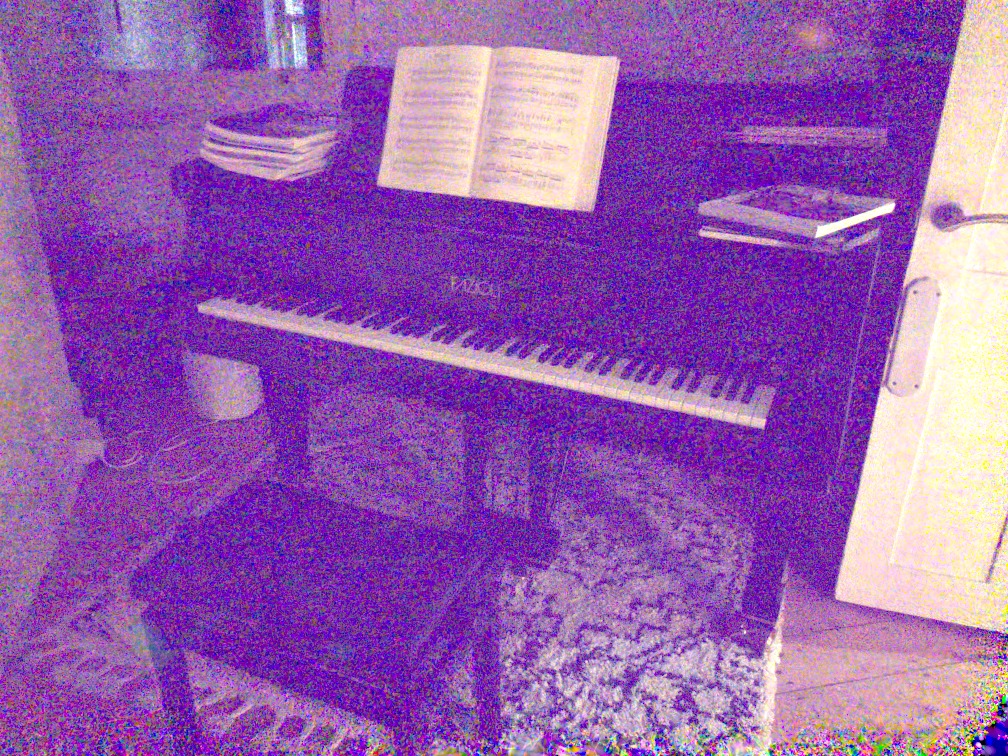
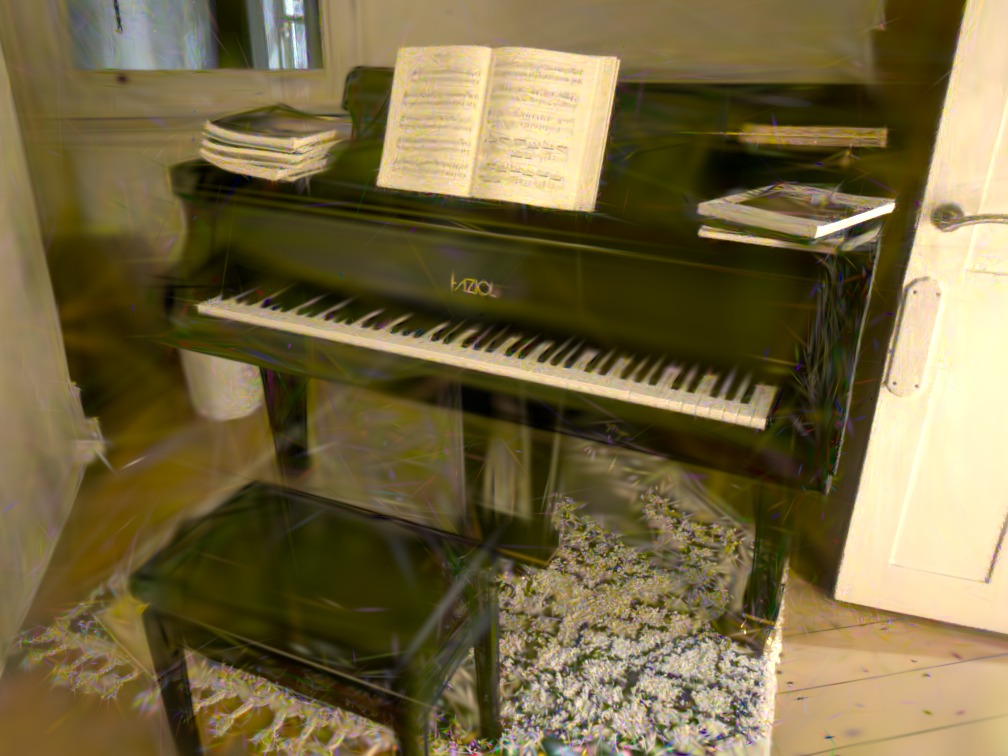
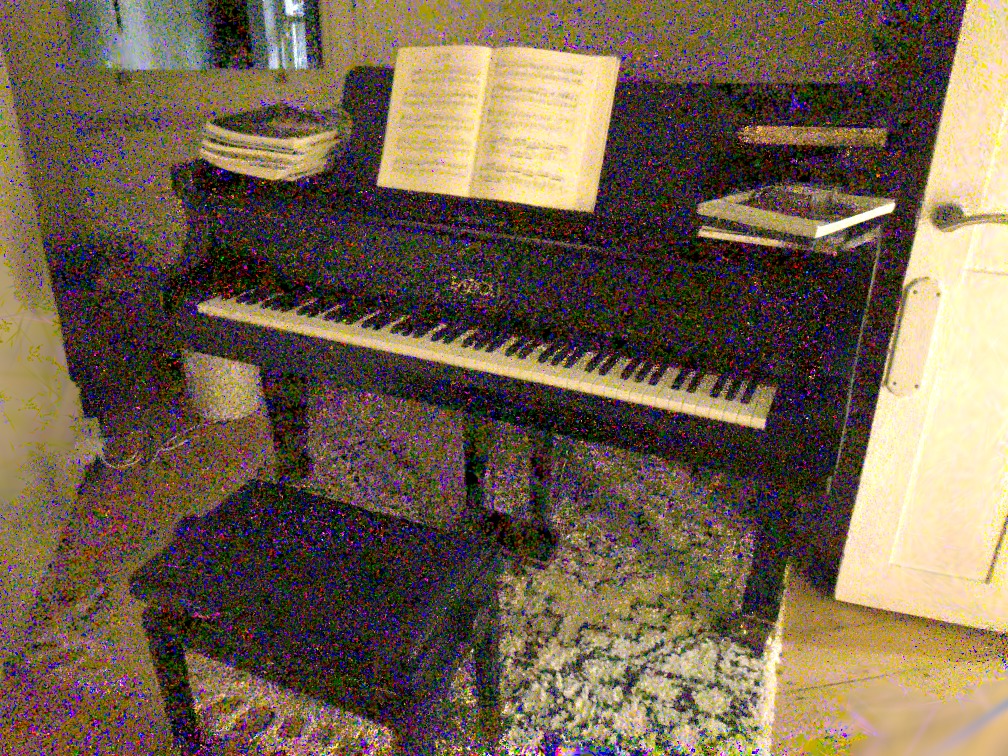
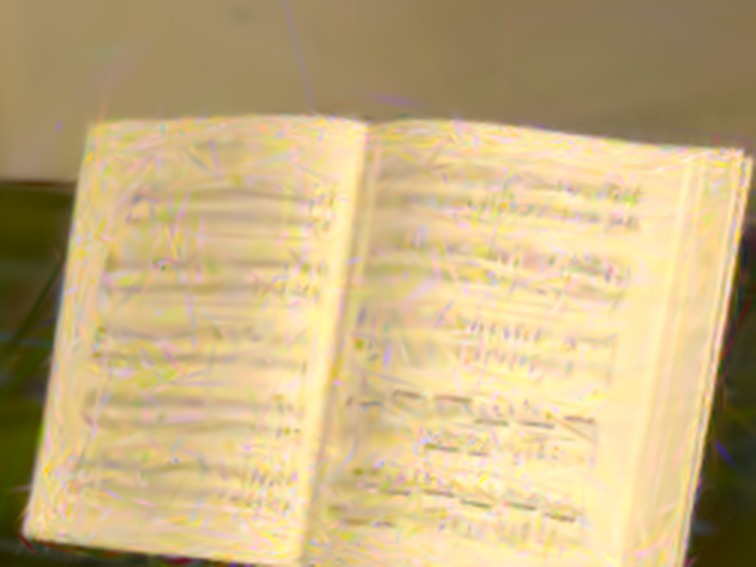
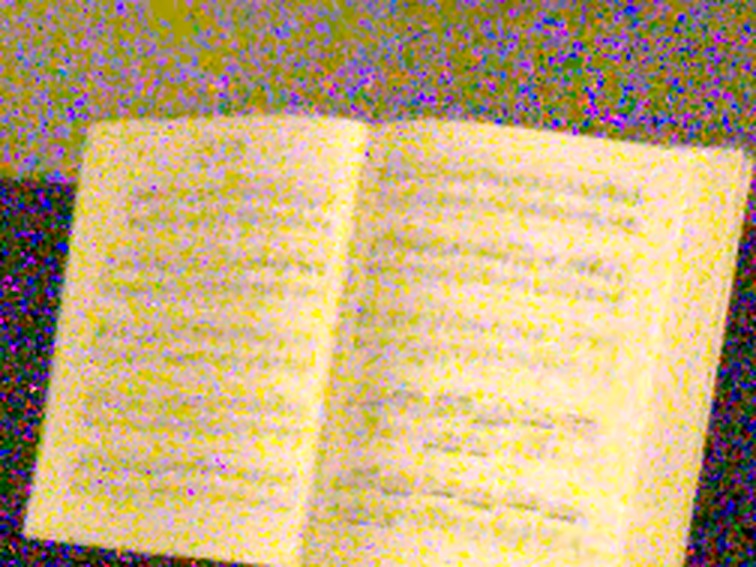
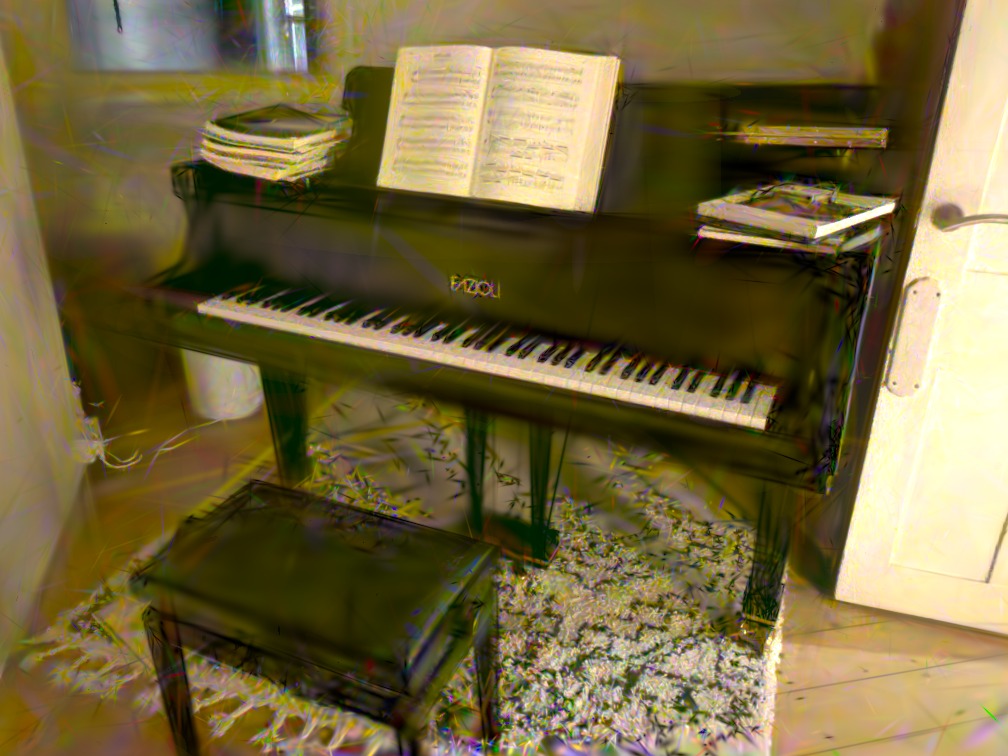
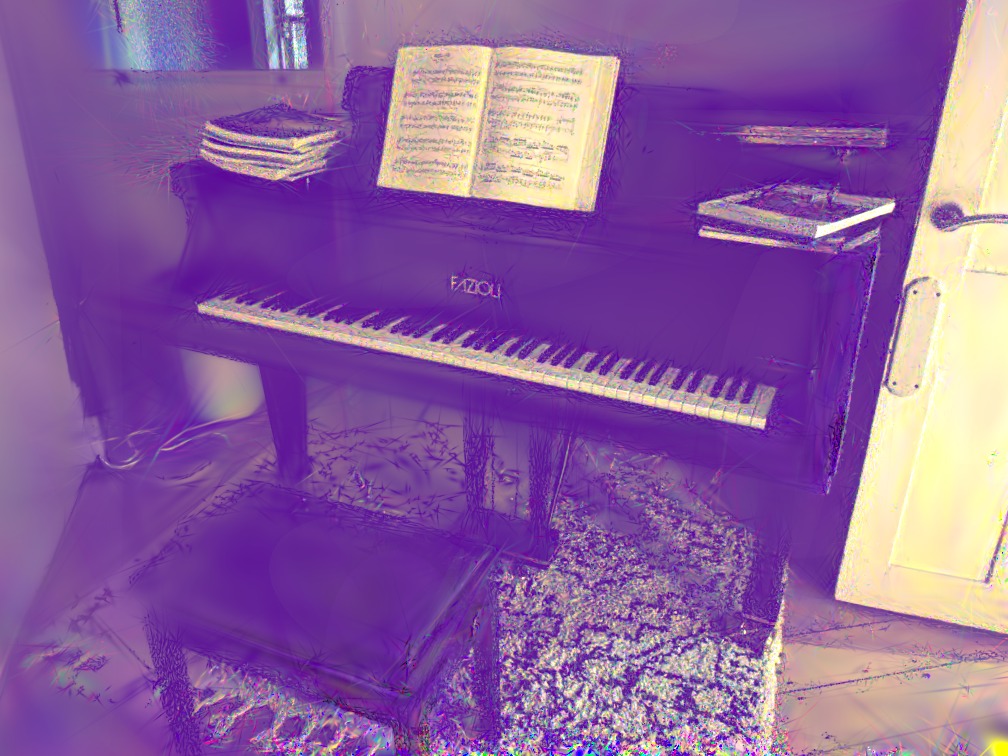
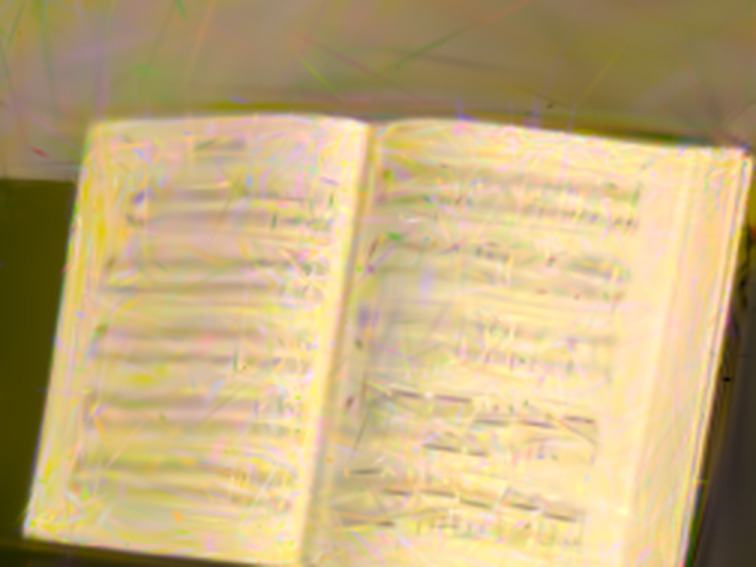
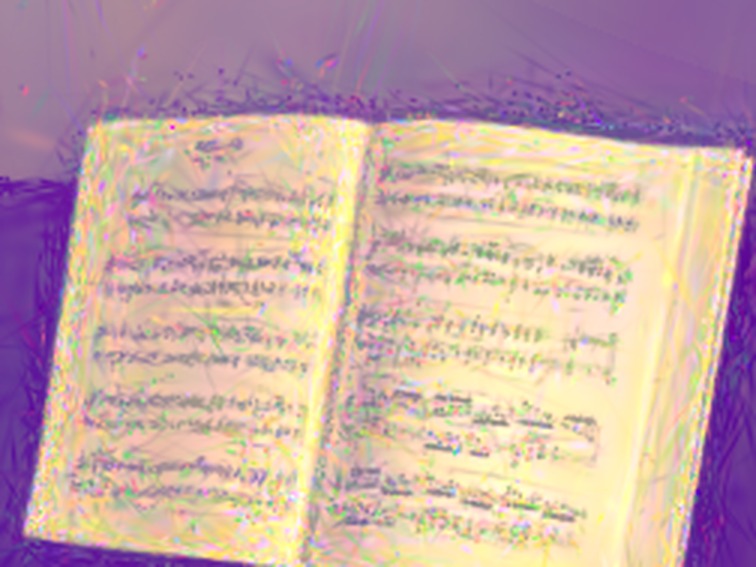
native 的问题和 office ×64 一样:偏品红,或者学进了噪声。R1 把乐谱、琴凳都恢复出来了。坏例子:Raw3DGS + R1 右上角有一大块紫色漂浮物(第 5300 步一次瞬时爆发,新增了约 9k 个 Gaussian),所以它只有 18.11 dB,比其他宿主的 R1 低 3.5–5.8 dB。
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
 nativeR1
静态拼图(可直接放 slides,6 列 = native/R1 全图、A、B):piano64_hr_composite.jpg