R1F 最终设置:4 个宿主 × 11 个场景
2026-11-15 · seed 42 · 30,000 步 · 指标为 eval7(sRGB PSNR / LPIPS / CVVDP,和论文同一套显示映射)· R1F = R1 + 前 20% 预筛 + 只对候选做 Bonferroni,一套设置用于所有宿主和场景
- 稳健性和"一套设置不爆"得到充分验证。44/44 全部跑通,没有崩溃或显存溢出,Gaussian 数量全部受控。RawNeRF ×64 上 R1F 为 3k–106k;native 在 LE3D / Raw3DGS 上是 1.8M–18M,在 3DGS / Lumi 上则直接退化。
- 强噪声下是压倒性优势。RawNeRF ×64 上 4 个宿主全部大幅领先 native:PSNR +7.9 到 +10.2 dB,CVVDP +0.8 到 +2.5。PSNR 对 native 的胜率是 41/43。
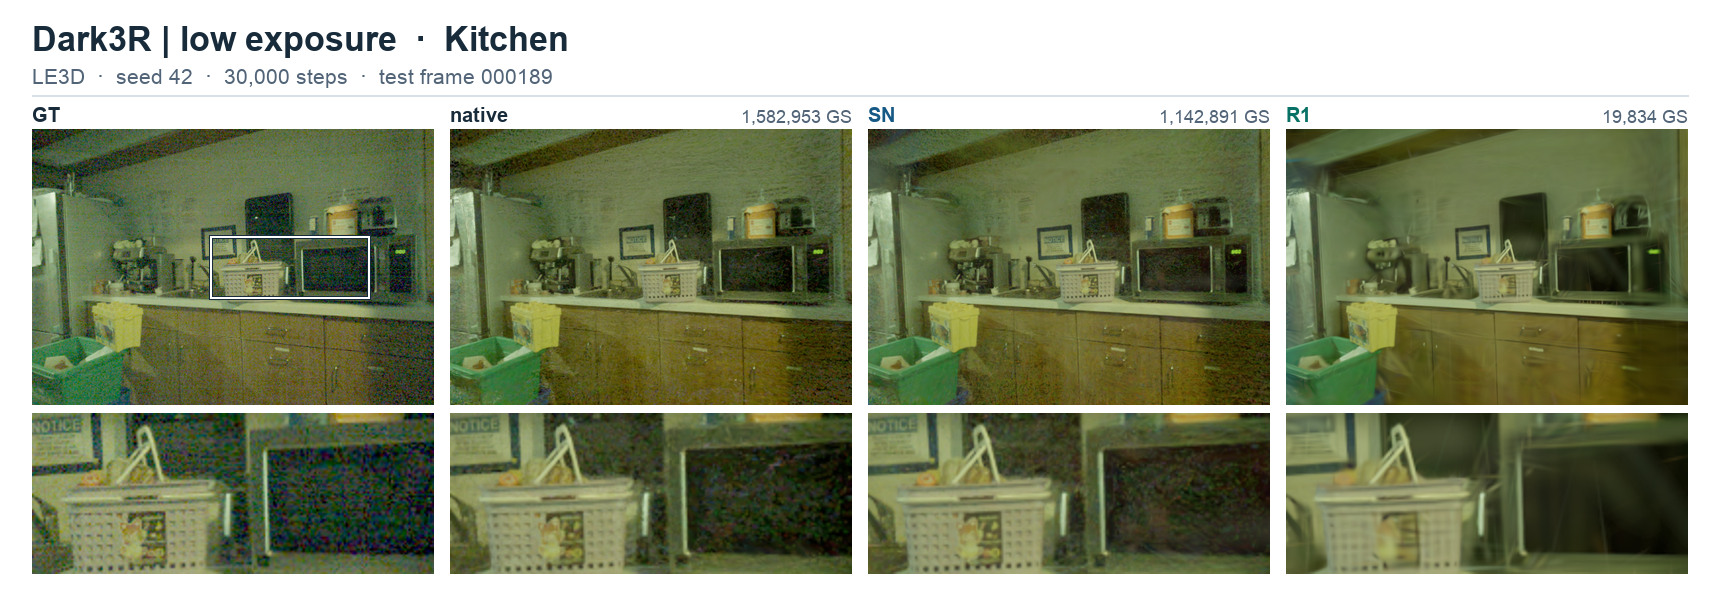
- 主要弱点在 Dark3R 的感知质量。LE3D 和 Lumi 的 native 在 Dark3R 上会长到 0.9M–1.5M 个 Gaussian,R1F 只用约 1/30–1/45。PSNR 仍略高,但 LPIPS 明显更差:LE3D 0.493 vs 0.266,Lumi 0.485 vs 0.397。Lumi 的 CVVDP 也更低(8.26 vs 8.41)。画面上表现为更平滑,见图 2 的 statue。
- 和旧 R1 比:
- Dark3R 上几乎不变,BC 的影响很小;
- RawNeRF 上有提升;
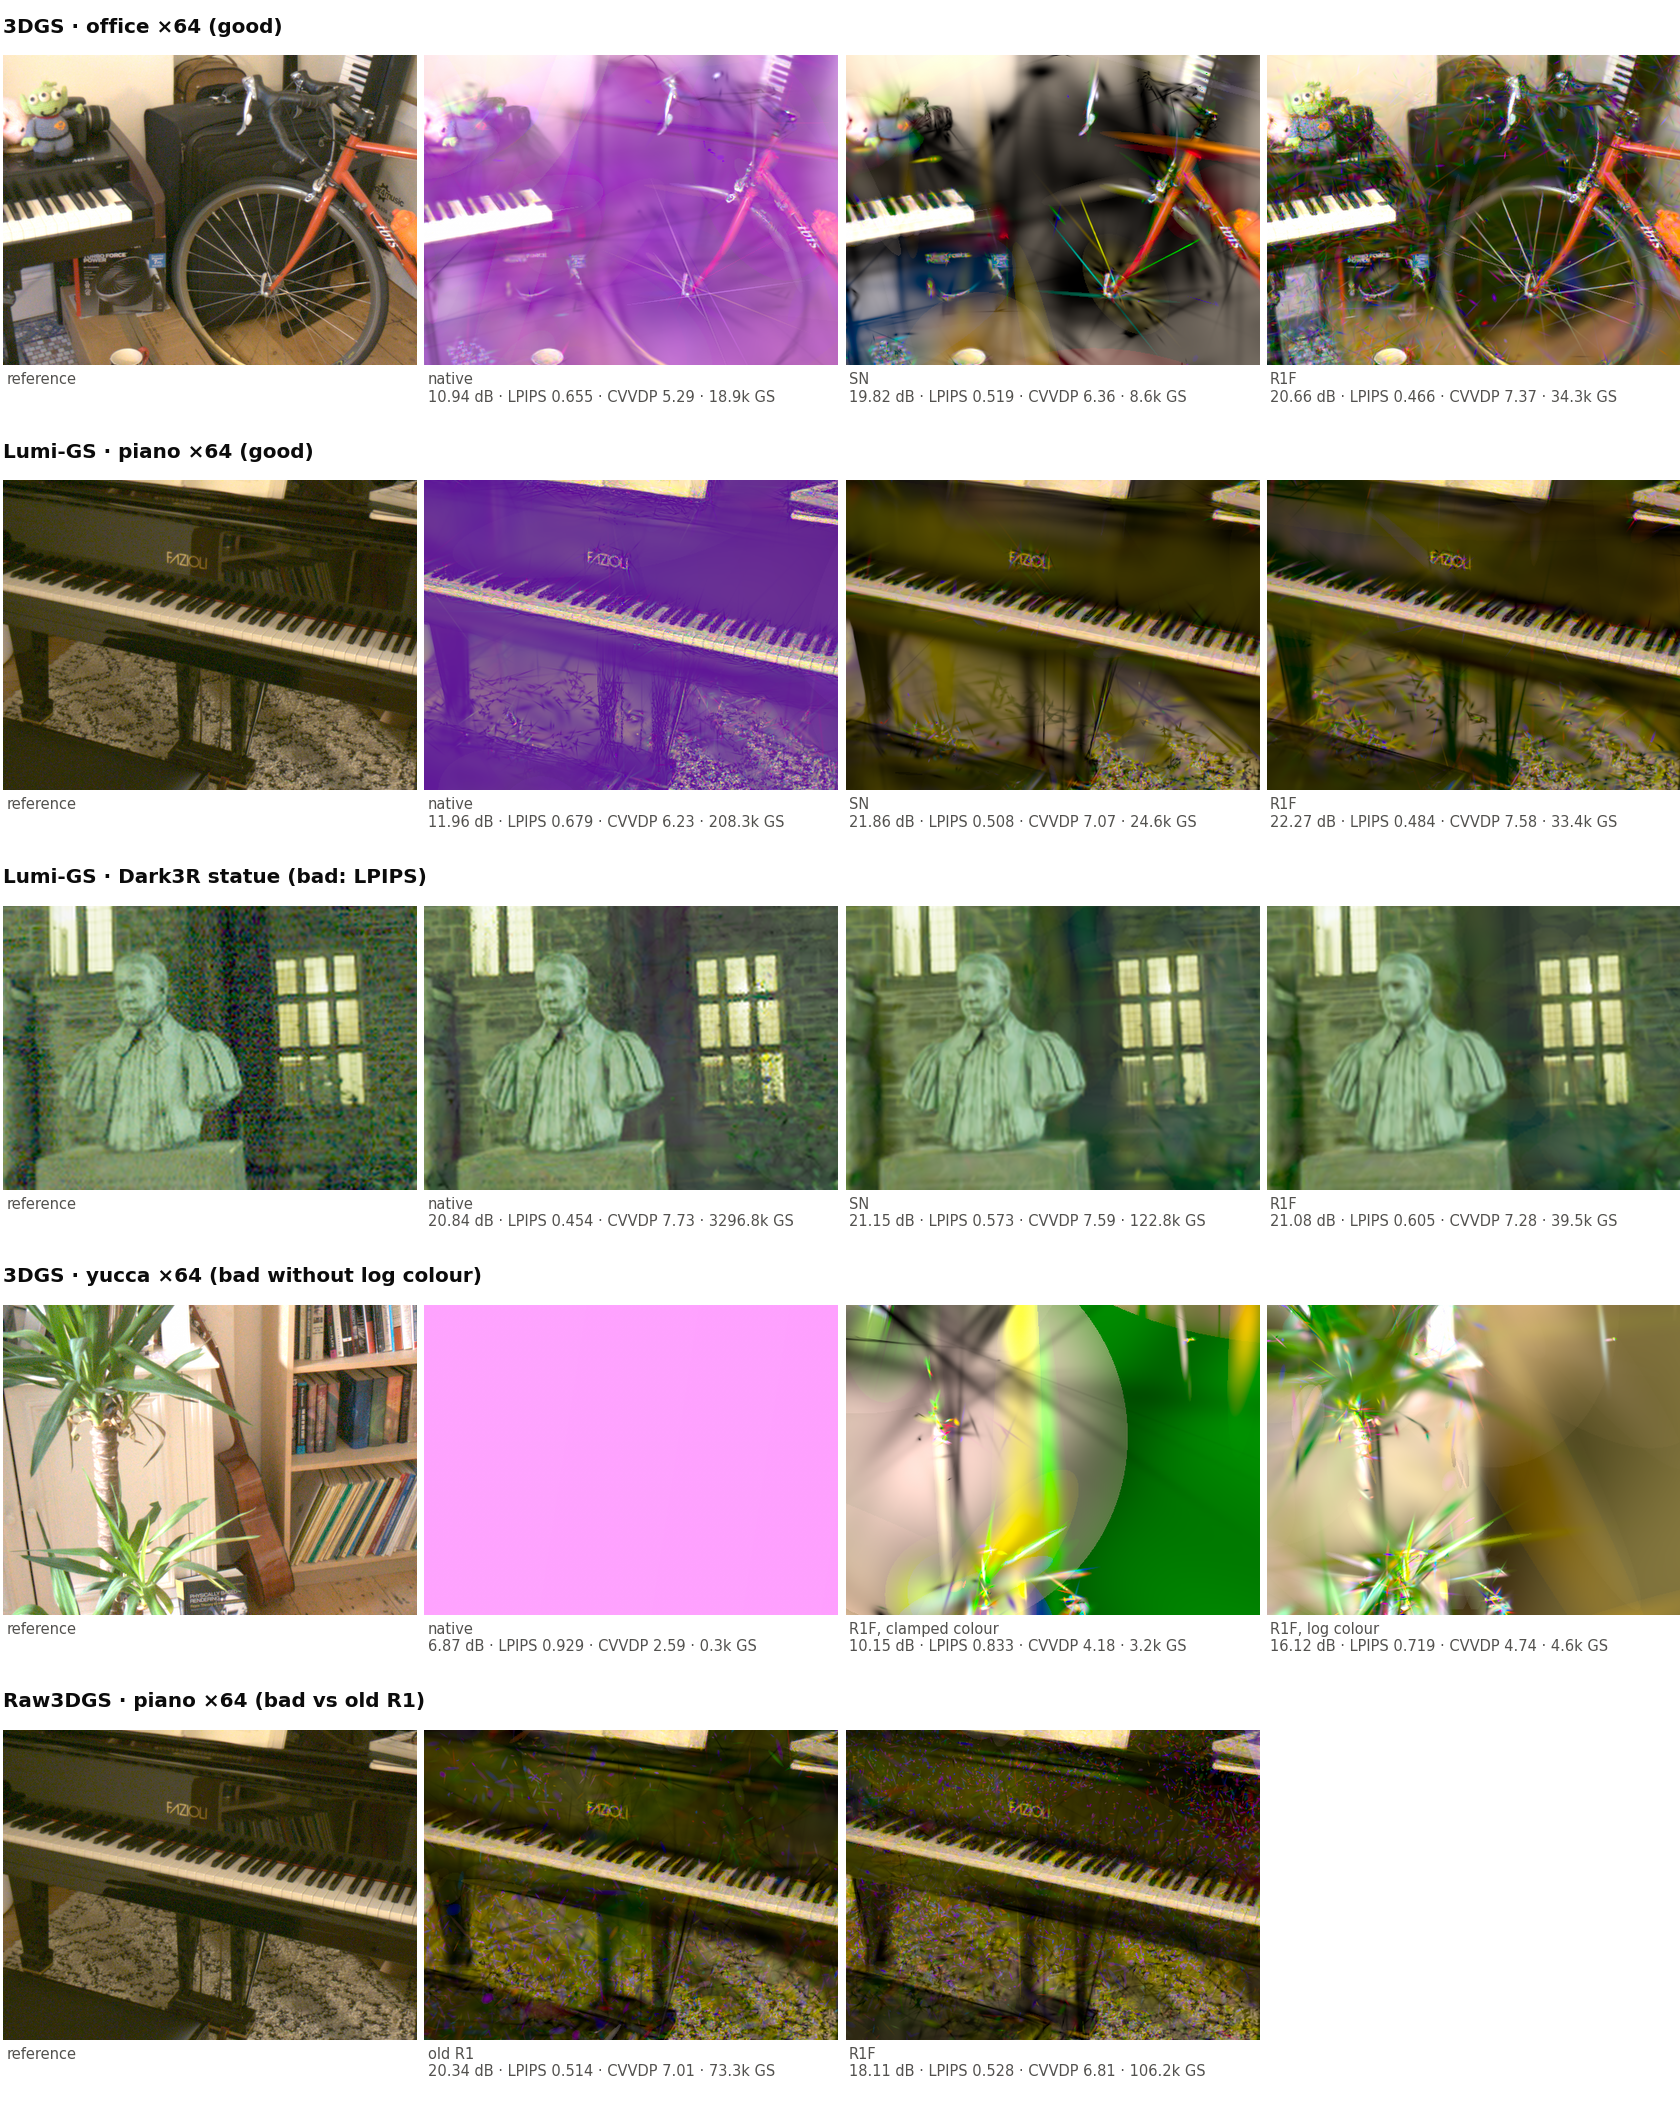
- ×64 上 3DGS 提升,但 Raw3DGS 的 piano×64 下降 2.2 dB。
- 3DGS 的提升有一部分来自 log colour:Dark3R +0.2 dB,RawNeRF +0.7 dB,×64 +2.5 dB。不加 log colour 时,yucca×64 会因颜色截断崩到 10.15 dB。
1. 各数据集平均
每格是 sRGB PSNR / LPIPS / CVVDP,下面是平均最终 Gaussian 数。3DGS 的 R1F 加了 log colour(toy 的最终设置),另一行是不加 log colour 的对照。Raw3DGS 的 native 是不设上限的版本,在 Dark3R 和 ×64 上会长到几千万个 Gaussian 后退化;论文里用的 100k 上限 native 没有重跑。
| 宿主 | 方法 | Dark3R(sRGB PSNR / LPIPS / CVVDP) | RawNeRF(sRGB PSNR / LPIPS / CVVDP) | RawNeRF ×64(sRGB PSNR / LPIPS / CVVDP) |
|---|---|---|---|---|
| 3DGS | R1F | 22.40 / 0.484 / 8.13 60k GS | 22.07 / 0.293 / 8.35 582k GS | 19.45 / 0.564 / 6.49 27k GS |
| R1F(不加 log colour) | 22.18 / 0.453 / 7.90 30k GS | 21.39 / 0.356 / 7.91 252k GS | 16.91 / 0.615 / 5.97 21k GS | |
| 旧 R1 | 22.10 / 0.461 / 7.87 28k GS | 20.73 / 0.393 / 7.68 112k GS | 18.09 / 0.600 / 5.78 17k GS | |
| native | 21.68 / 0.491 / 7.53 20k GS | 17.99 / 0.694 / 5.22 7k GS | 9.30 / 0.822 / 3.99 9k GS | |
| SN | 22.00 / 0.491 / 7.70 15k GS | 16.34 / 0.655 / 5.19 7k GS | 16.96 / 0.660 / 5.32 8k GS | |
| SN_G | 21.91 / 0.492 / 7.68 15k GS | 16.64 / 0.647 / 5.29 7k GS | 16.51 / 0.662 / 5.41 11k GS | |
| Raw3DGS | R1F | 22.62 / 0.389 / 8.18 140k GS | 22.68 / 0.273 / 8.15 526k GS | 17.12 / 0.567 / 6.04 85k GS |
| 旧 R1 | 22.65 / 0.387 / 8.20 122k GS | 22.35 / 0.293 / 8.13 284k GS | 17.83 / 0.561 / 6.09 63k GS | |
| native(无上限) | 仅 4/5 个场景 | 20.31 / 0.347 / 8.03 899k GS | 9.22 / 0.944 / 4.87 4,565k GS | |
| SN_G | 仅 3/5 个场景 | – | 仅 2/3 个场景 | |
| LE3D | R1F | 23.84 / 0.493 / 8.37 35k GS | 23.27 / 0.270 / 8.45 538k GS | 20.49 / 0.509 / 6.66 18k GS |
| 旧 R1 | 23.82 / 0.495 / 8.37 30k GS | 23.29 / 0.310 / 8.24 146k GS | 20.47 / 0.511 / 6.56 15k GS | |
| native | 23.26 / 0.266 / 8.35 1,524k GS | 23.18 / 0.278 / 8.44 221k GS | 12.55 / 0.972 / 5.82 18,183k GS | |
| SN | 23.67 / 0.293 / 8.48 1,553k GS | 23.14 / 0.290 / 8.33 521k GS | 16.10 / 0.741 / 6.27 1,861k GS | |
| Lumi | R1F | 23.10 / 0.485 / 8.26 33k GS | 21.87 / 0.307 / 8.16 380k GS | 19.54 / 0.519 / 6.85 28k GS |
| 旧 R1 | 23.09 / 0.486 / 8.25 30k GS | – | 仅 2/3 个场景 | |
| native | 22.89 / 0.397 / 8.41 933k GS | 19.81 / 0.420 / 7.67 417k GS | 10.49 / 0.703 / 5.04 163k GS | |
| SN | 23.12 / 0.478 / 8.34 60k GS | 21.17 / 0.413 / 7.33 37k GS | 19.76 / 0.548 / 6.39 20k GS | |
| SN_G | 23.05 / 0.479 / 8.30 54k GS | 21.06 / 0.419 / 7.32 34k GS | 19.64 / 0.553 / 6.42 18k GS |
2. 逐场景:R1F 相对 native
蓝色表示 R1F 更好,红色表示更差,颜色越深差得越多(PSNR 满色为 2 dB,CVVDP 为 0.5,LPIPS 为 0.1)。LPIPS 一行里负数是好的。
| 宿主 | 指标 | statue | chapel | kitchen | fireplace | arch | office | yucca | piano | office×64 | yucca×64 | piano×64 | 胜 / 总 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 3DGS | ΔPSNR | +0.38 | +0.63 | +0.87 | +1.06 | +0.65 | +4.85 | +2.52 | +4.87 | +9.72 | +9.25 | +11.48 | 11/11 |
| ΔCVVDP | +0.53 | +0.50 | +0.74 | +0.63 | +0.56 | +2.81 | +4.13 | +2.46 | +2.08 | +2.16 | +3.25 | 11/11 | |
| ΔLPIPS | -0.054 | +0.002 | -0.003 | +0.005 | +0.017 | -0.368 | -0.469 | -0.366 | -0.189 | -0.210 | -0.375 | 8/11 | |
| Raw3DGS | ΔPSNR | +6.78 | +13.21 | +8.95 | +7.67 | – | +2.78 | +0.58 | +3.76 | +10.07 | +5.84 | +7.80 | 10/10 |
| ΔCVVDP | +3.12 | +5.30 | +4.46 | +4.30 | – | +0.14 | +0.18 | +0.04 | +1.38 | +1.11 | +1.01 | 10/10 | |
| ΔLPIPS | -0.294 | -0.587 | -0.392 | -0.361 | – | -0.062 | -0.057 | -0.103 | -0.404 | -0.410 | -0.315 | 10/10 | |
| LE3D | ΔPSNR | +0.66 | +0.47 | +0.73 | +0.90 | +0.15 | +0.14 | +0.02 | +0.13 | +8.86 | +5.49 | +9.47 | 11/11 |
| ΔCVVDP | -0.15 | +0.15 | +0.22 | +0.10 | -0.22 | -0.07 | +0.10 | -0.01 | +1.15 | +0.05 | +1.34 | 7/11 | |
| ΔLPIPS | +0.294 | +0.121 | +0.265 | +0.287 | +0.164 | -0.008 | +0.013 | -0.029 | -0.472 | -0.461 | -0.456 | 5/11 | |
| Lumi | ΔPSNR | +0.25 | -0.20 | +0.34 | +0.45 | +0.22 | +2.31 | -0.43 | +4.30 | +9.62 | +7.23 | +10.31 | 9/11 |
| ΔCVVDP | -0.46 | -0.29 | +0.03 | +0.07 | -0.12 | +0.10 | +1.04 | +0.34 | +1.86 | +2.22 | +1.35 | 8/11 | |
| ΔLPIPS | +0.151 | +0.059 | +0.049 | +0.083 | +0.099 | -0.078 | -0.116 | -0.147 | -0.166 | -0.191 | -0.195 | 6/11 |
Raw3DGS 的 native 是 A800 上不设上限的版本(会长到几千万个 Gaussian,每个约 2 小时、58 GB 显存)。为了省时间,arch 的 native / SN / SN_G 当时被移出了 A800 队列,所以这一列只有 10 个场景。R1F 和旧 R1 都是 11 个场景齐全。
3. 逐场景:R1F 相对旧 R1(只换了预筛和 Bonferroni)
| 宿主 | 指标 | statue | chapel | kitchen | fireplace | arch | office | yucca | piano | office×64 | yucca×64 | piano×64 | 胜 / 总 |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 3DGS | ΔPSNR | +0.54 | -0.10 | -0.01 | +0.73 | +0.32 | +2.48 | -0.27 | +1.82 | +1.86 | +0.78 | +1.46 | 8/11 |
| ΔCVVDP | +0.12 | +0.17 | +0.37 | +0.31 | +0.29 | +0.57 | +1.27 | +0.16 | +0.87 | +0.58 | +0.68 | 11/11 | |
| ΔLPIPS | -0.015 | +0.033 | +0.027 | +0.034 | +0.038 | -0.081 | -0.119 | -0.101 | -0.034 | -0.043 | -0.033 | 7/11 | |
| Raw3DGS | ΔPSNR | -0.11 | -0.07 | +0.14 | +0.05 | -0.15 | +0.93 | -0.79 | +0.85 | +0.11 | +0.01 | -2.23 | 6/11 |
| ΔCVVDP | -0.04 | -0.10 | +0.04 | +0.01 | -0.01 | +0.09 | -0.02 | -0.01 | -0.02 | +0.06 | -0.21 | 4/11 | |
| ΔLPIPS | +0.008 | +0.007 | -0.007 | +0.003 | -0.002 | -0.049 | -0.001 | -0.010 | +0.001 | +0.003 | +0.015 | 5/11 | |
| LE3D | ΔPSNR | +0.00 | +0.03 | -0.03 | +0.06 | +0.02 | -0.26 | +0.32 | -0.12 | -0.10 | +0.33 | -0.17 | 6/11 |
| ΔCVVDP | -0.11 | +0.01 | +0.02 | +0.03 | +0.02 | -0.06 | +0.71 | -0.02 | +0.06 | +0.27 | -0.03 | 7/11 | |
| ΔLPIPS | +0.003 | -0.009 | -0.001 | -0.001 | -0.003 | -0.022 | -0.054 | -0.044 | +0.012 | -0.023 | +0.005 | 8/11 | |
| Lumi | ΔPSNR | +0.02 | -0.12 | +0.16 | +0.08 | -0.08 | – | – | – | +0.78 | – | +0.27 | 5/7 |
| ΔCVVDP | +0.03 | -0.02 | +0.04 | +0.02 | -0.03 | – | – | – | +0.07 | – | +0.15 | 5/7 | |
| ΔLPIPS | -0.001 | -0.001 | -0.002 | +0.002 | -0.003 | – | – | – | -0.010 | – | -0.004 | 6/7 |
3DGS 的 R1F 带 log colour,旧 R1 没有,所以这一行同时混有两个改动。Lumi 的旧 R1 缺 RawNeRF 和 yucca×64。
4. 质量与 Gaussian 数量
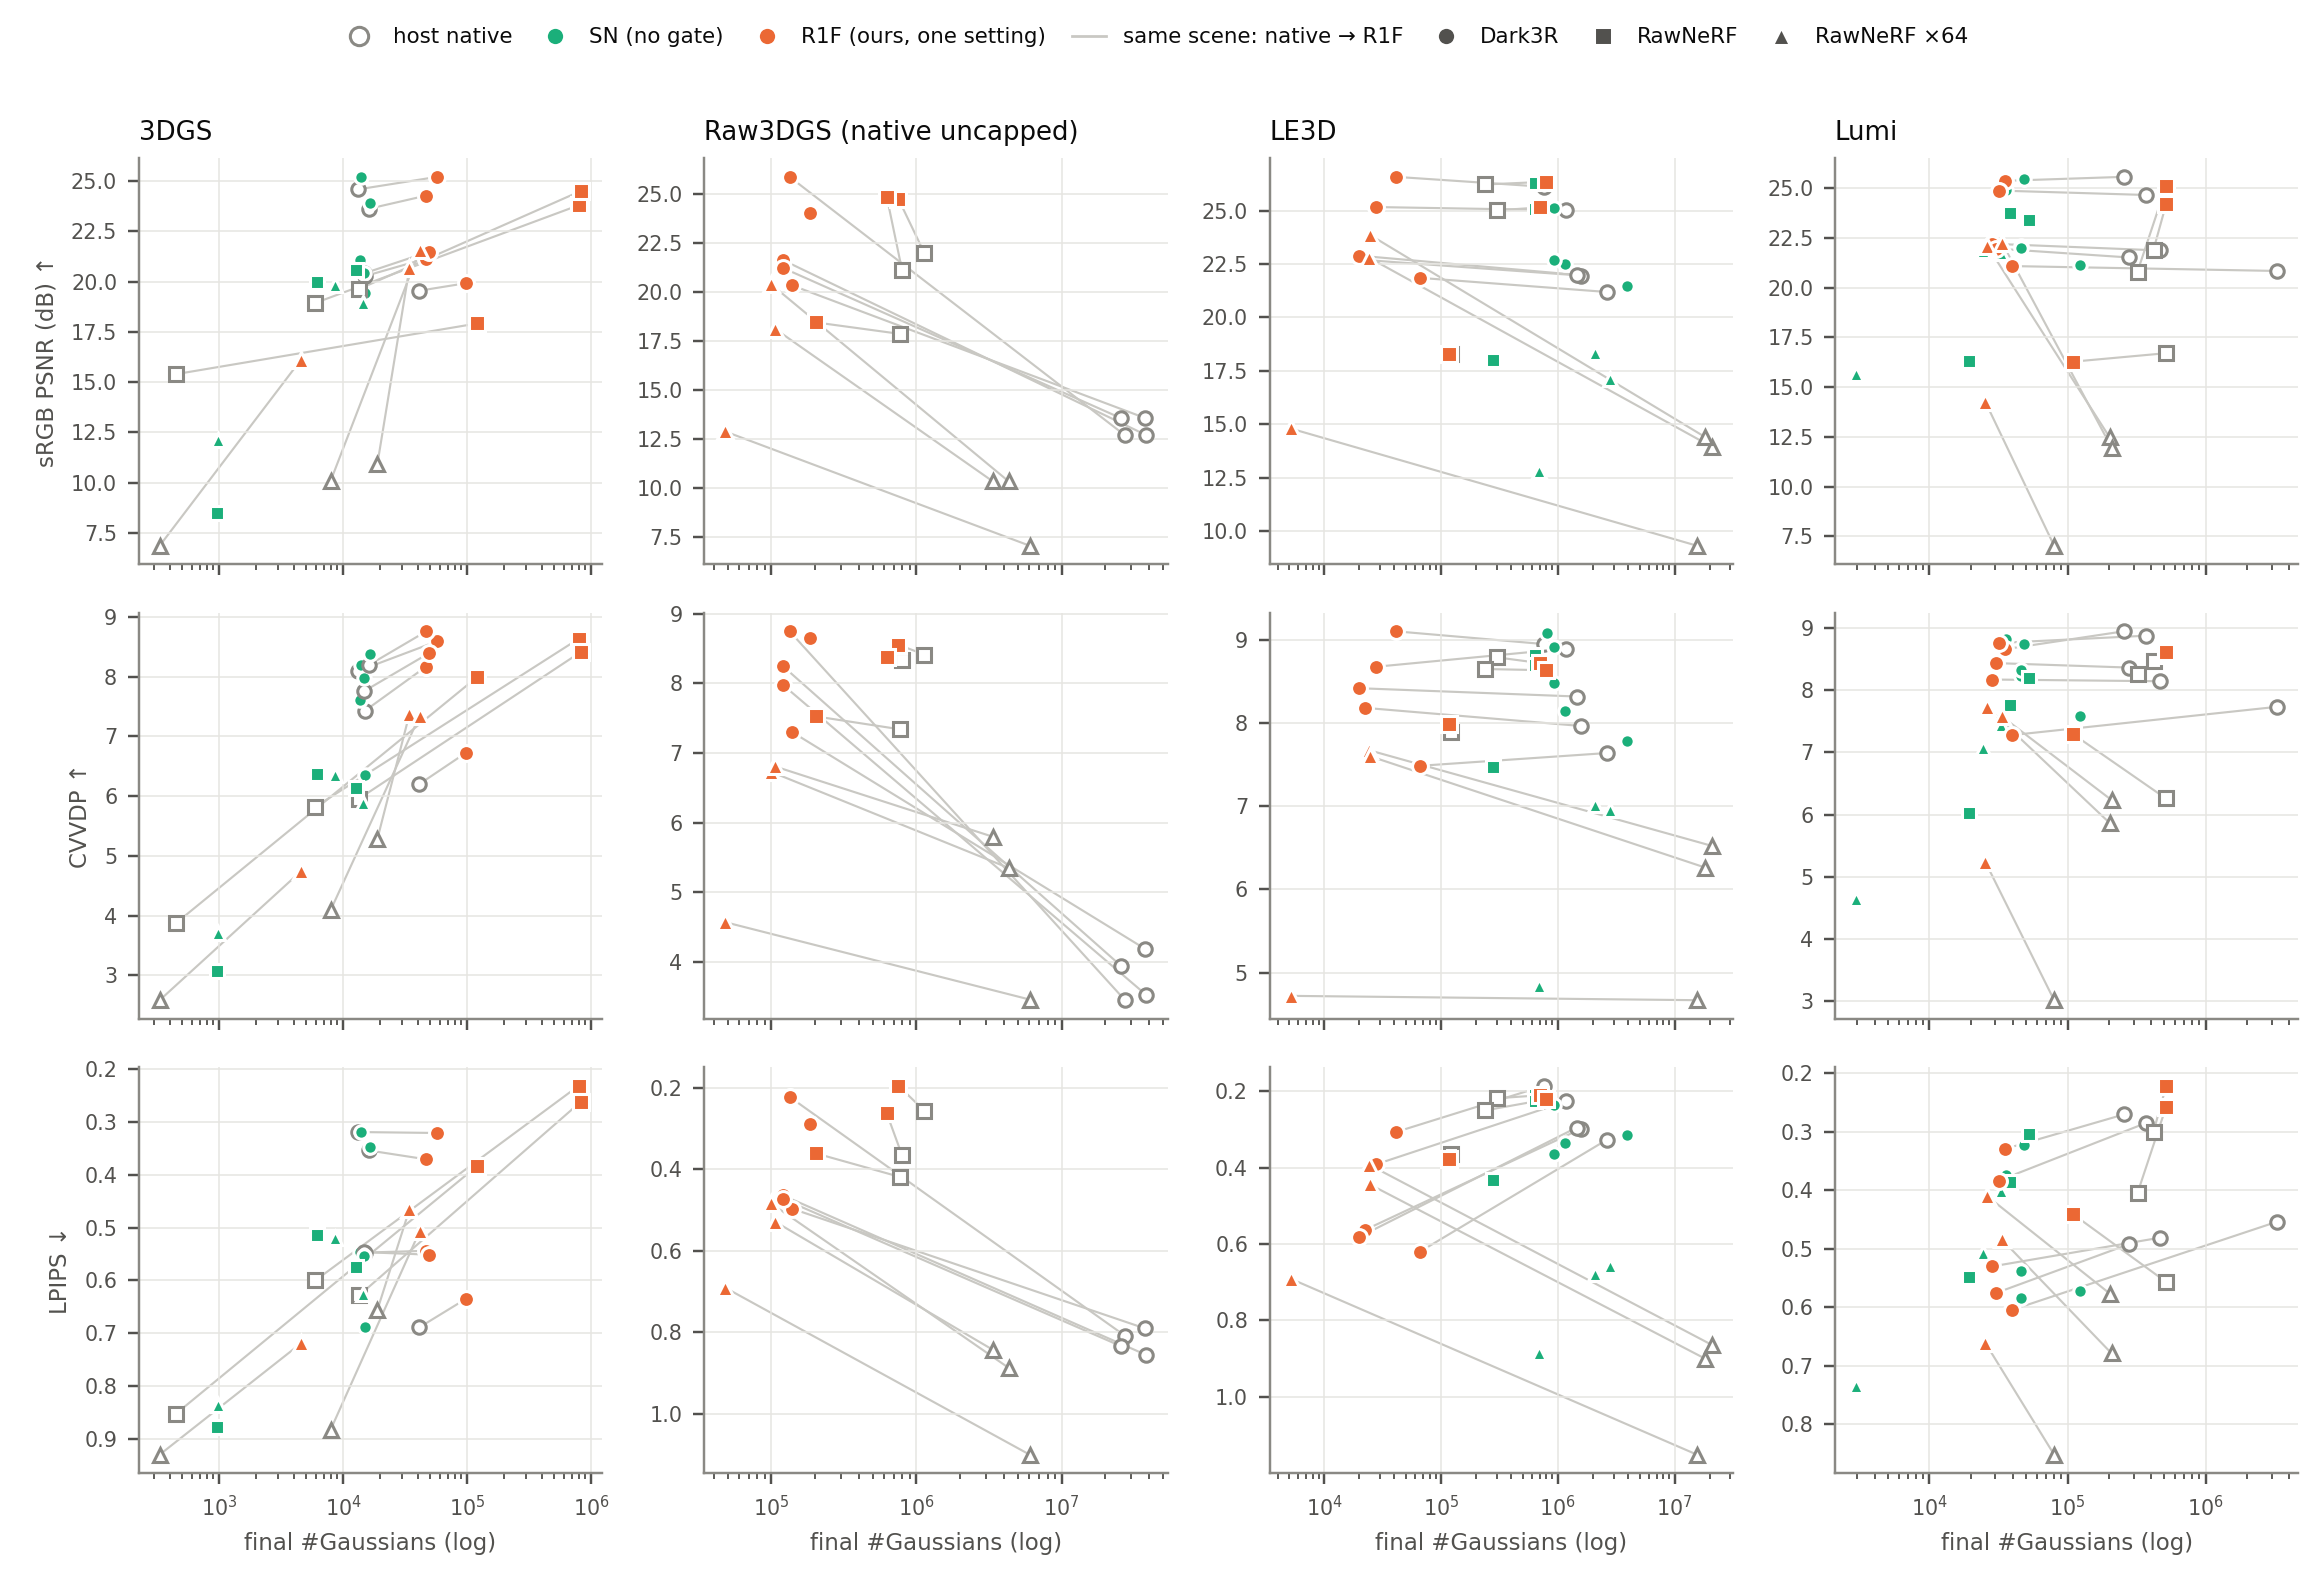
×64(三角形)上,所有宿主的 native 都在右下角,Gaussian 多、质量差;R1F 都在左上角。Dark3R(圆点)上,LE3D 和 Lumi 的连线在 PSNR 面板上向上,在 LPIPS 面板上向下:Gaussian 少了 30–45 倍,PSNR 略高,但更平滑。
5. 定性对比(和指标同一显示映射)
5b. LPIPS 变差的场景:全部对比
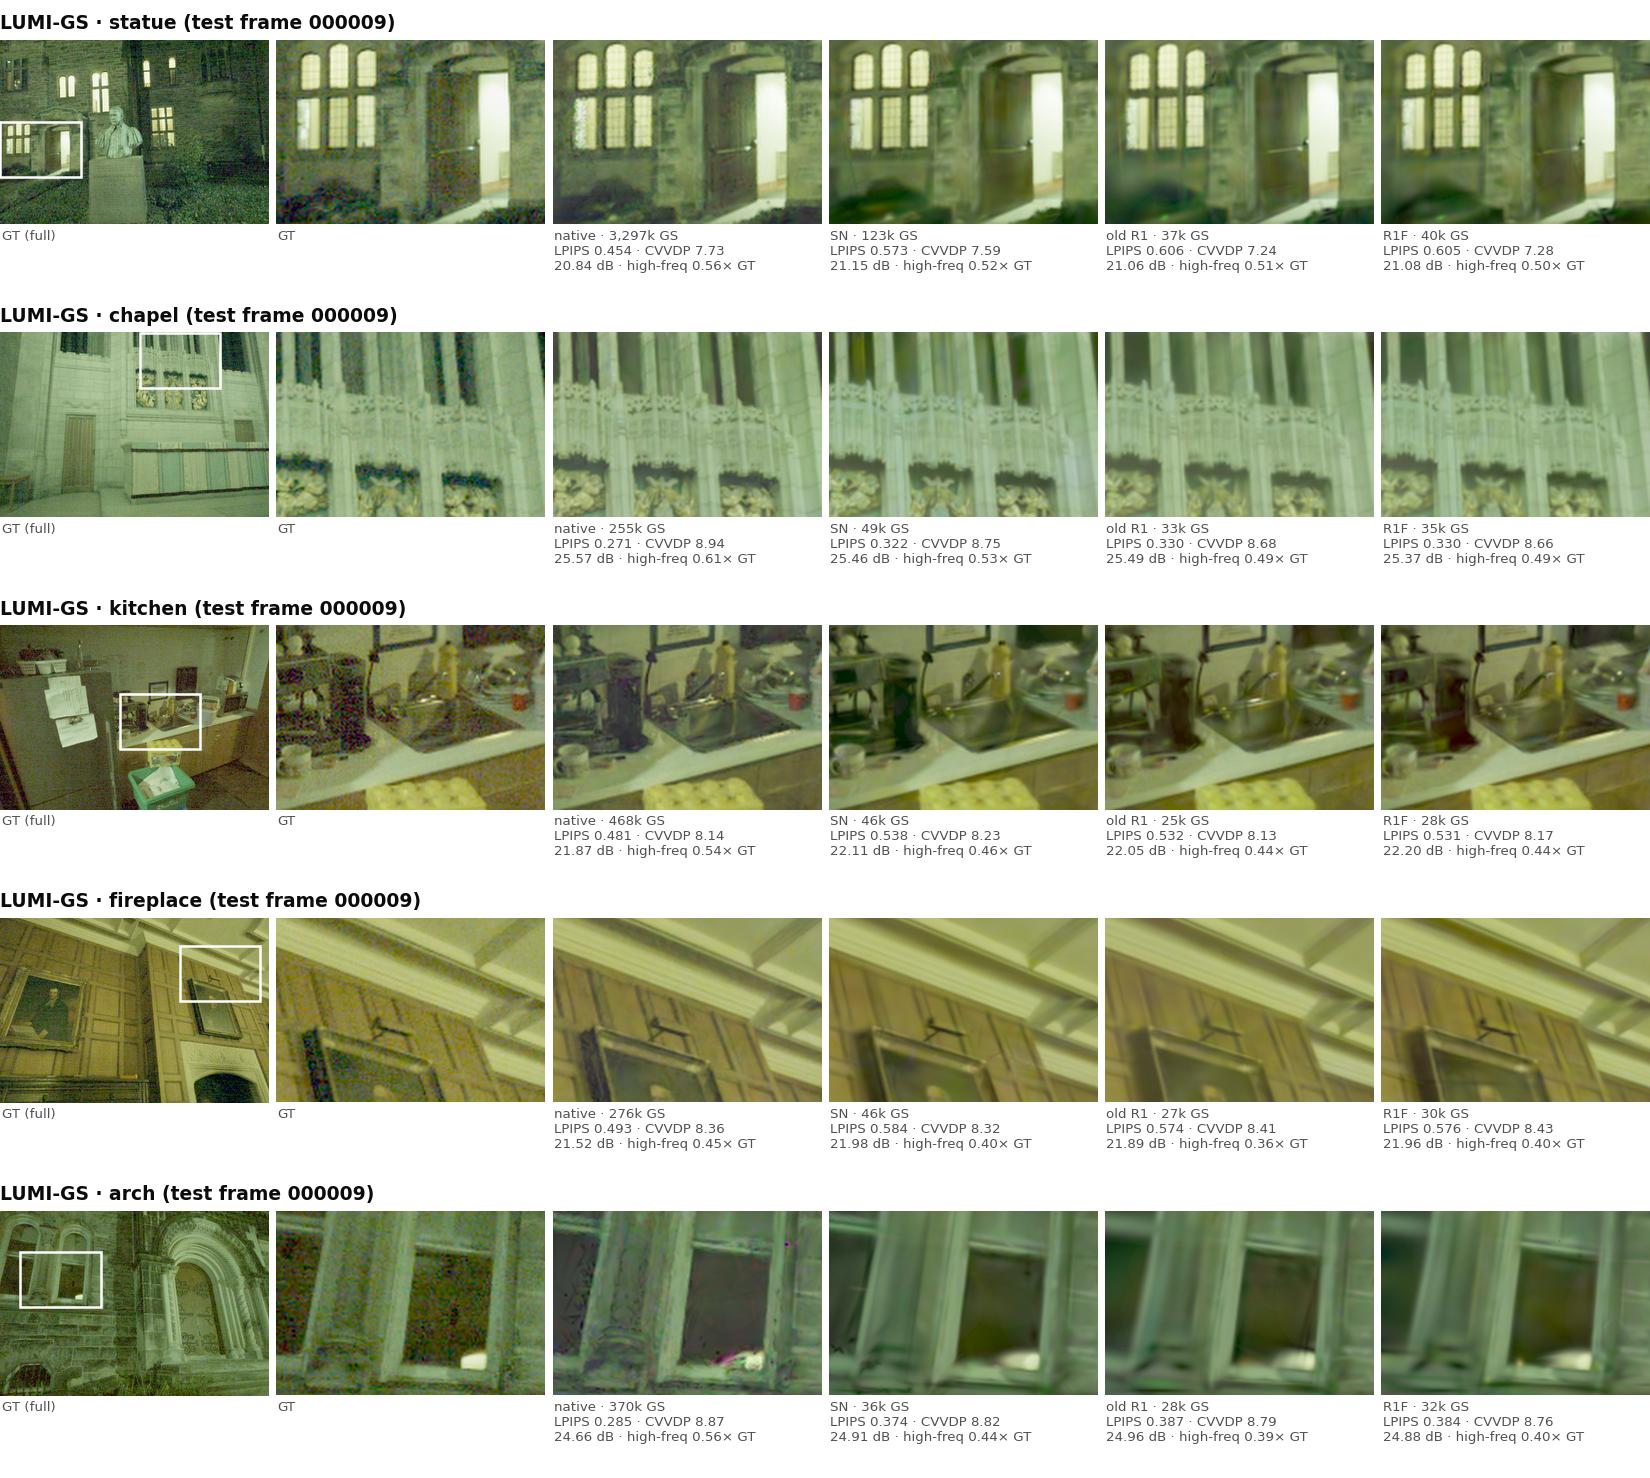
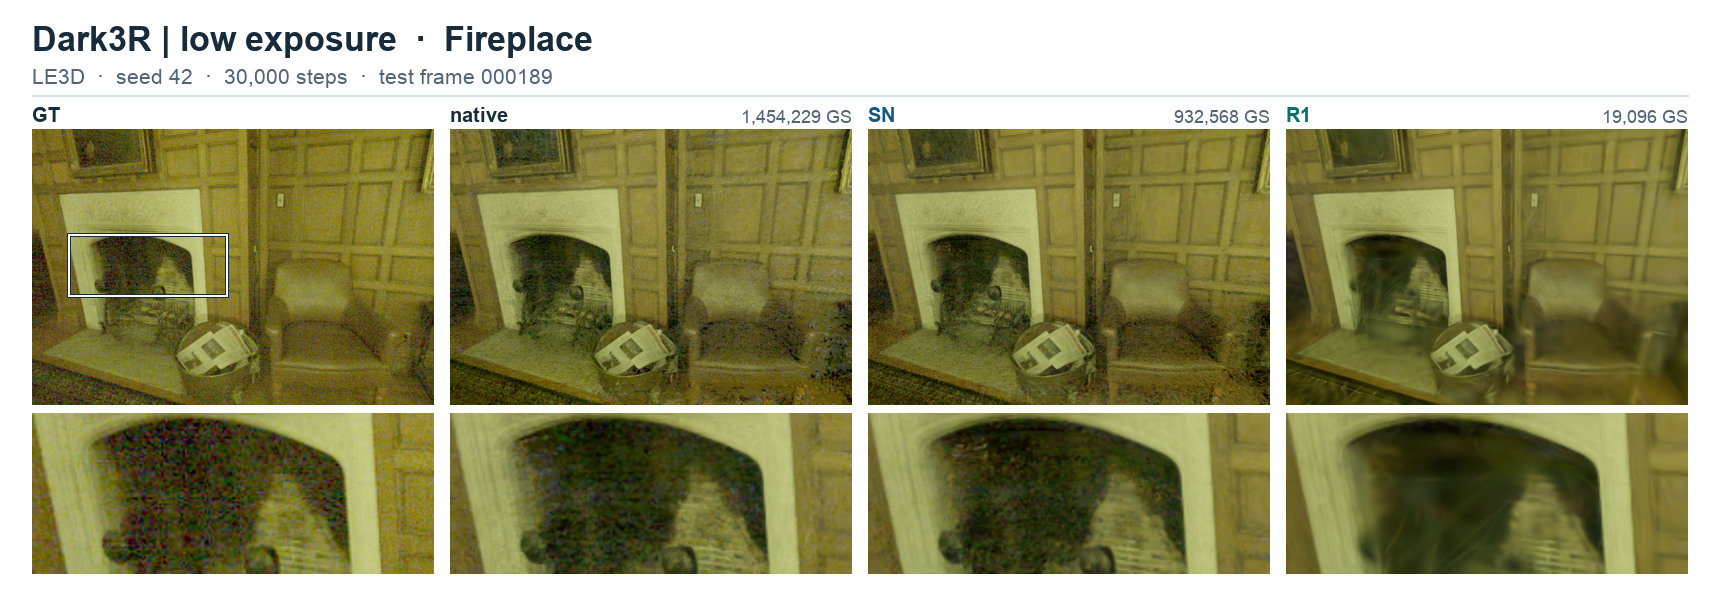
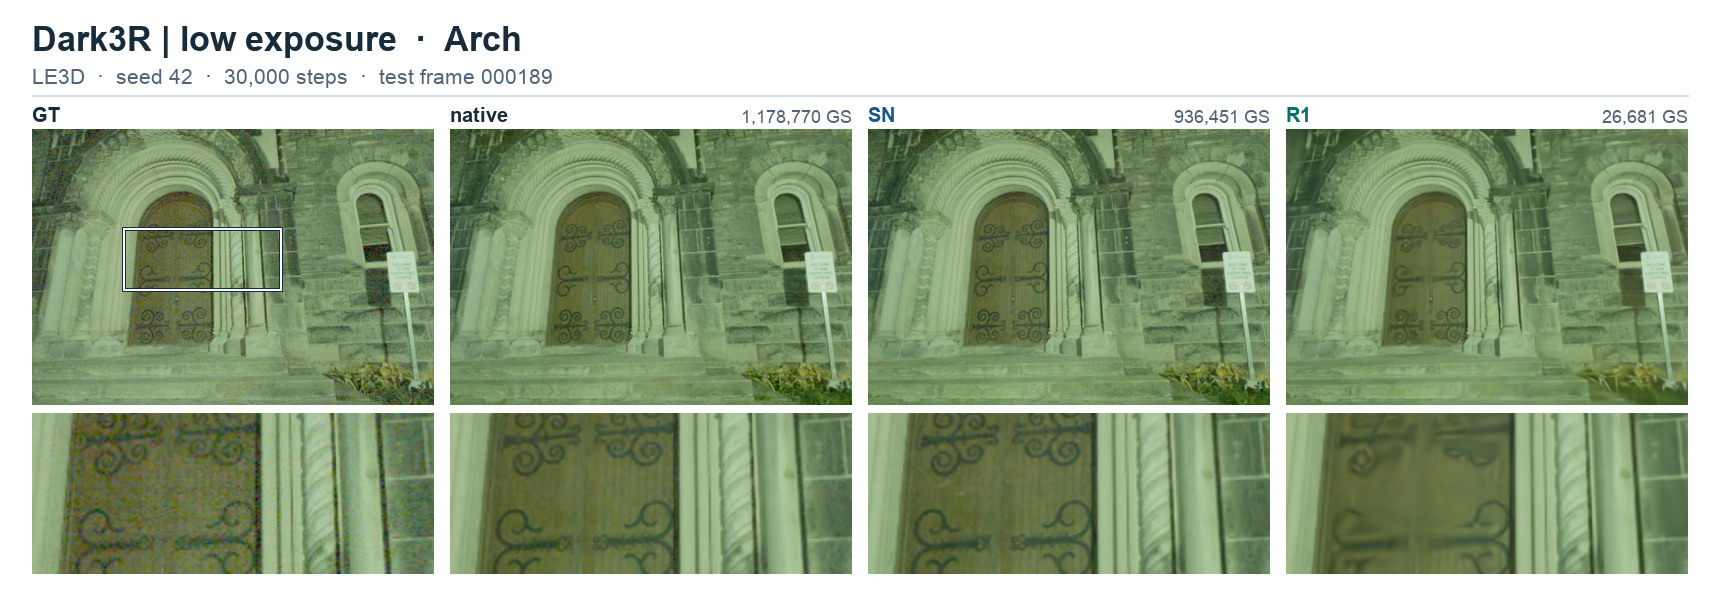
LPIPS 比 native 差的场景是:LE3D 的 Dark3R 全部 5 个场景(外加 yucca,差 0.013,可忽略),Lumi 的 Dark3R 全部 5 个场景。3DGS 的 chapel / fireplace / arch 只差 0.002–0.017,没有单独列出。
- native 在 Dark3R 上长到 0.3M–3.3M 个 Gaussian,把这些颗粒也拟合了出来:高频能量是 GT 的 0.45–0.65 倍。R1F 只有 0.40–0.53 倍,画面更平滑。LPIPS 对着带噪的 GT,会奖励这种颗粒。
- 把 GT 轻微平滑(σ = 1 像素)后再算 LPIPS,排序几乎全部反转:Lumi 5/5 个场景 R1F 更好;LE3D 的 chapel 上 R1F 更好,statue 上差距从 0.33 缩到 0.01(下表)。
- 但平滑也会抹掉真实细节,所以这只是敏感性检查,不能当作正式指标。从图上看,R1F 确实也丢了一部分真实纹理,比如 LE3D statue 墙面的砖石。
- 更干净的做法是换用更长曝光的参考图来评估,如果 Dark3R 有的话。
| 宿主 | 场景 | 高频能量 / GT(native / R1F) | LPIPS 对 GT(native / R1F) | LPIPS 对平滑 GT σ=1px(native / R1F) | 对平滑 GT 时 |
|---|---|---|---|---|---|
| Lumi-GS | statue | 0.56 / 0.50 | 0.450 / 0.584 | 0.454 / 0.449 | R1F 更好 |
| Lumi-GS | chapel | 0.61 / 0.49 | 0.288 / 0.354 | 0.274 / 0.250 | R1F 更好 |
| Lumi-GS | kitchen | 0.54 / 0.44 | 0.464 / 0.546 | 0.412 / 0.377 | R1F 更好 |
| Lumi-GS | fireplace | 0.45 / 0.40 | 0.439 / 0.515 | 0.323 / 0.310 | R1F 更好 |
| Lumi-GS | arch | 0.56 / 0.40 | 0.384 / 0.573 | 0.414 / 0.393 | R1F 更好 |
| LE3D | statue | 0.65 / 0.47 | 0.287 / 0.621 | 0.492 / 0.501 | native 更好 |
| LE3D | chapel | 0.63 / 0.53 | 0.205 / 0.320 | 0.274 / 0.250 | R1F 更好 |
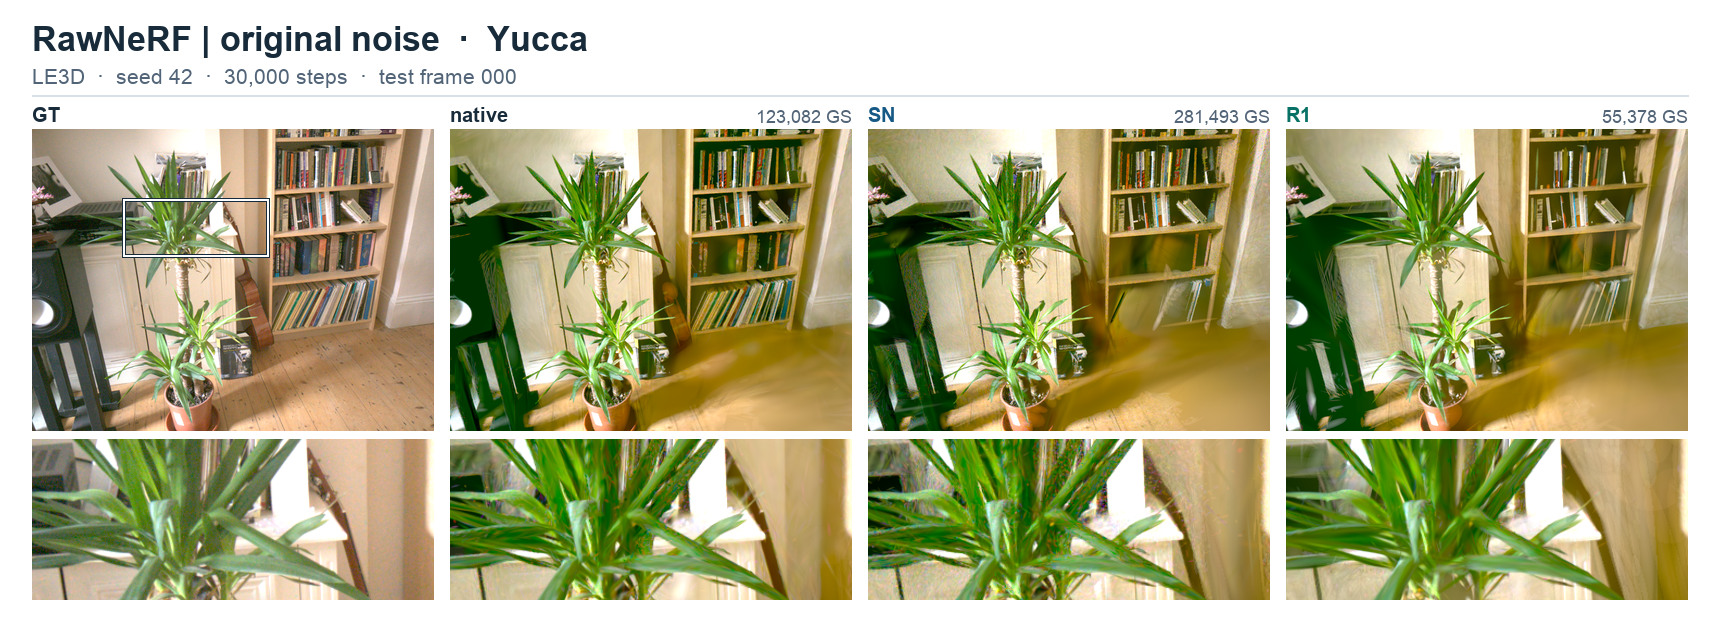
单个测试帧(每个场景的第一个测试视角),和图中同一帧。场景级 LPIPS 见图中标签和第 2 节。
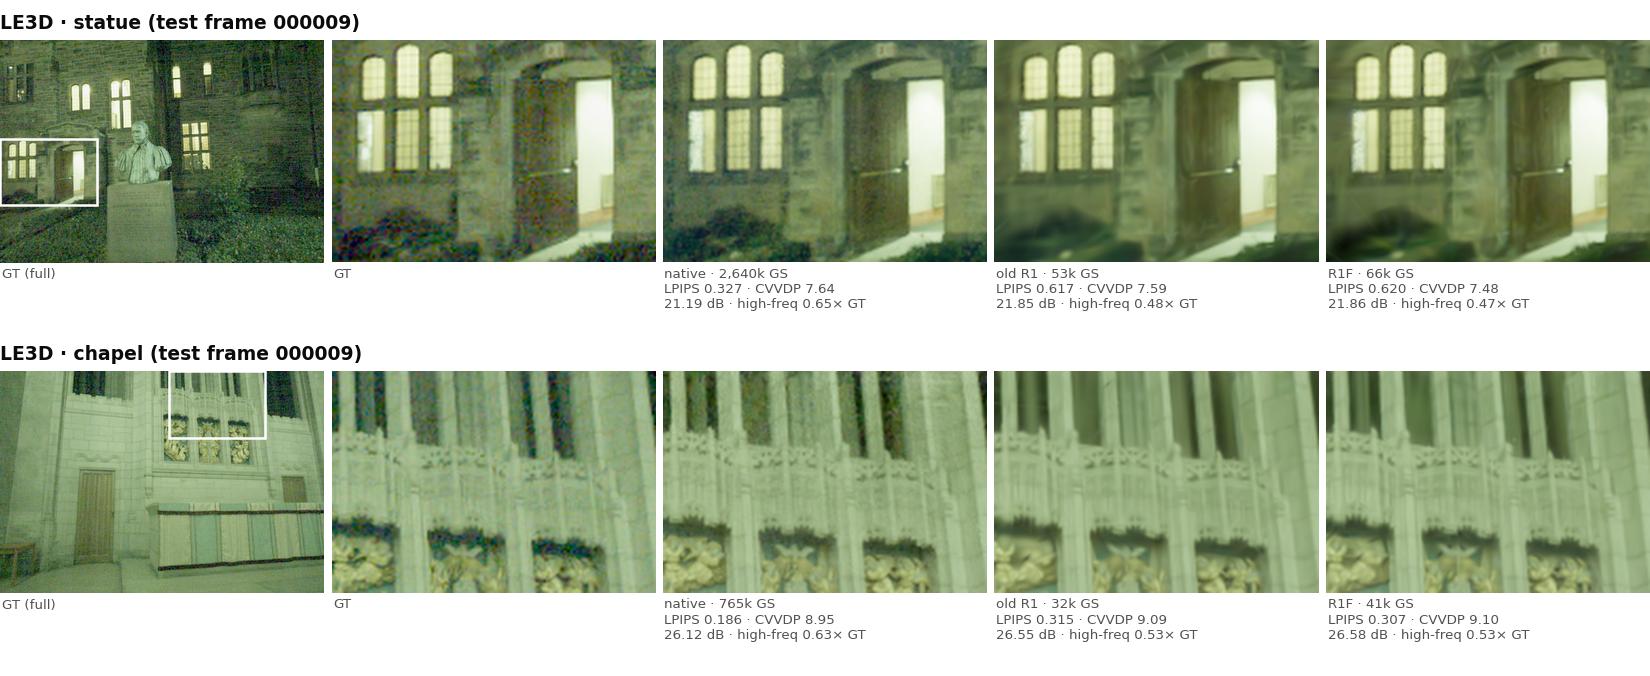
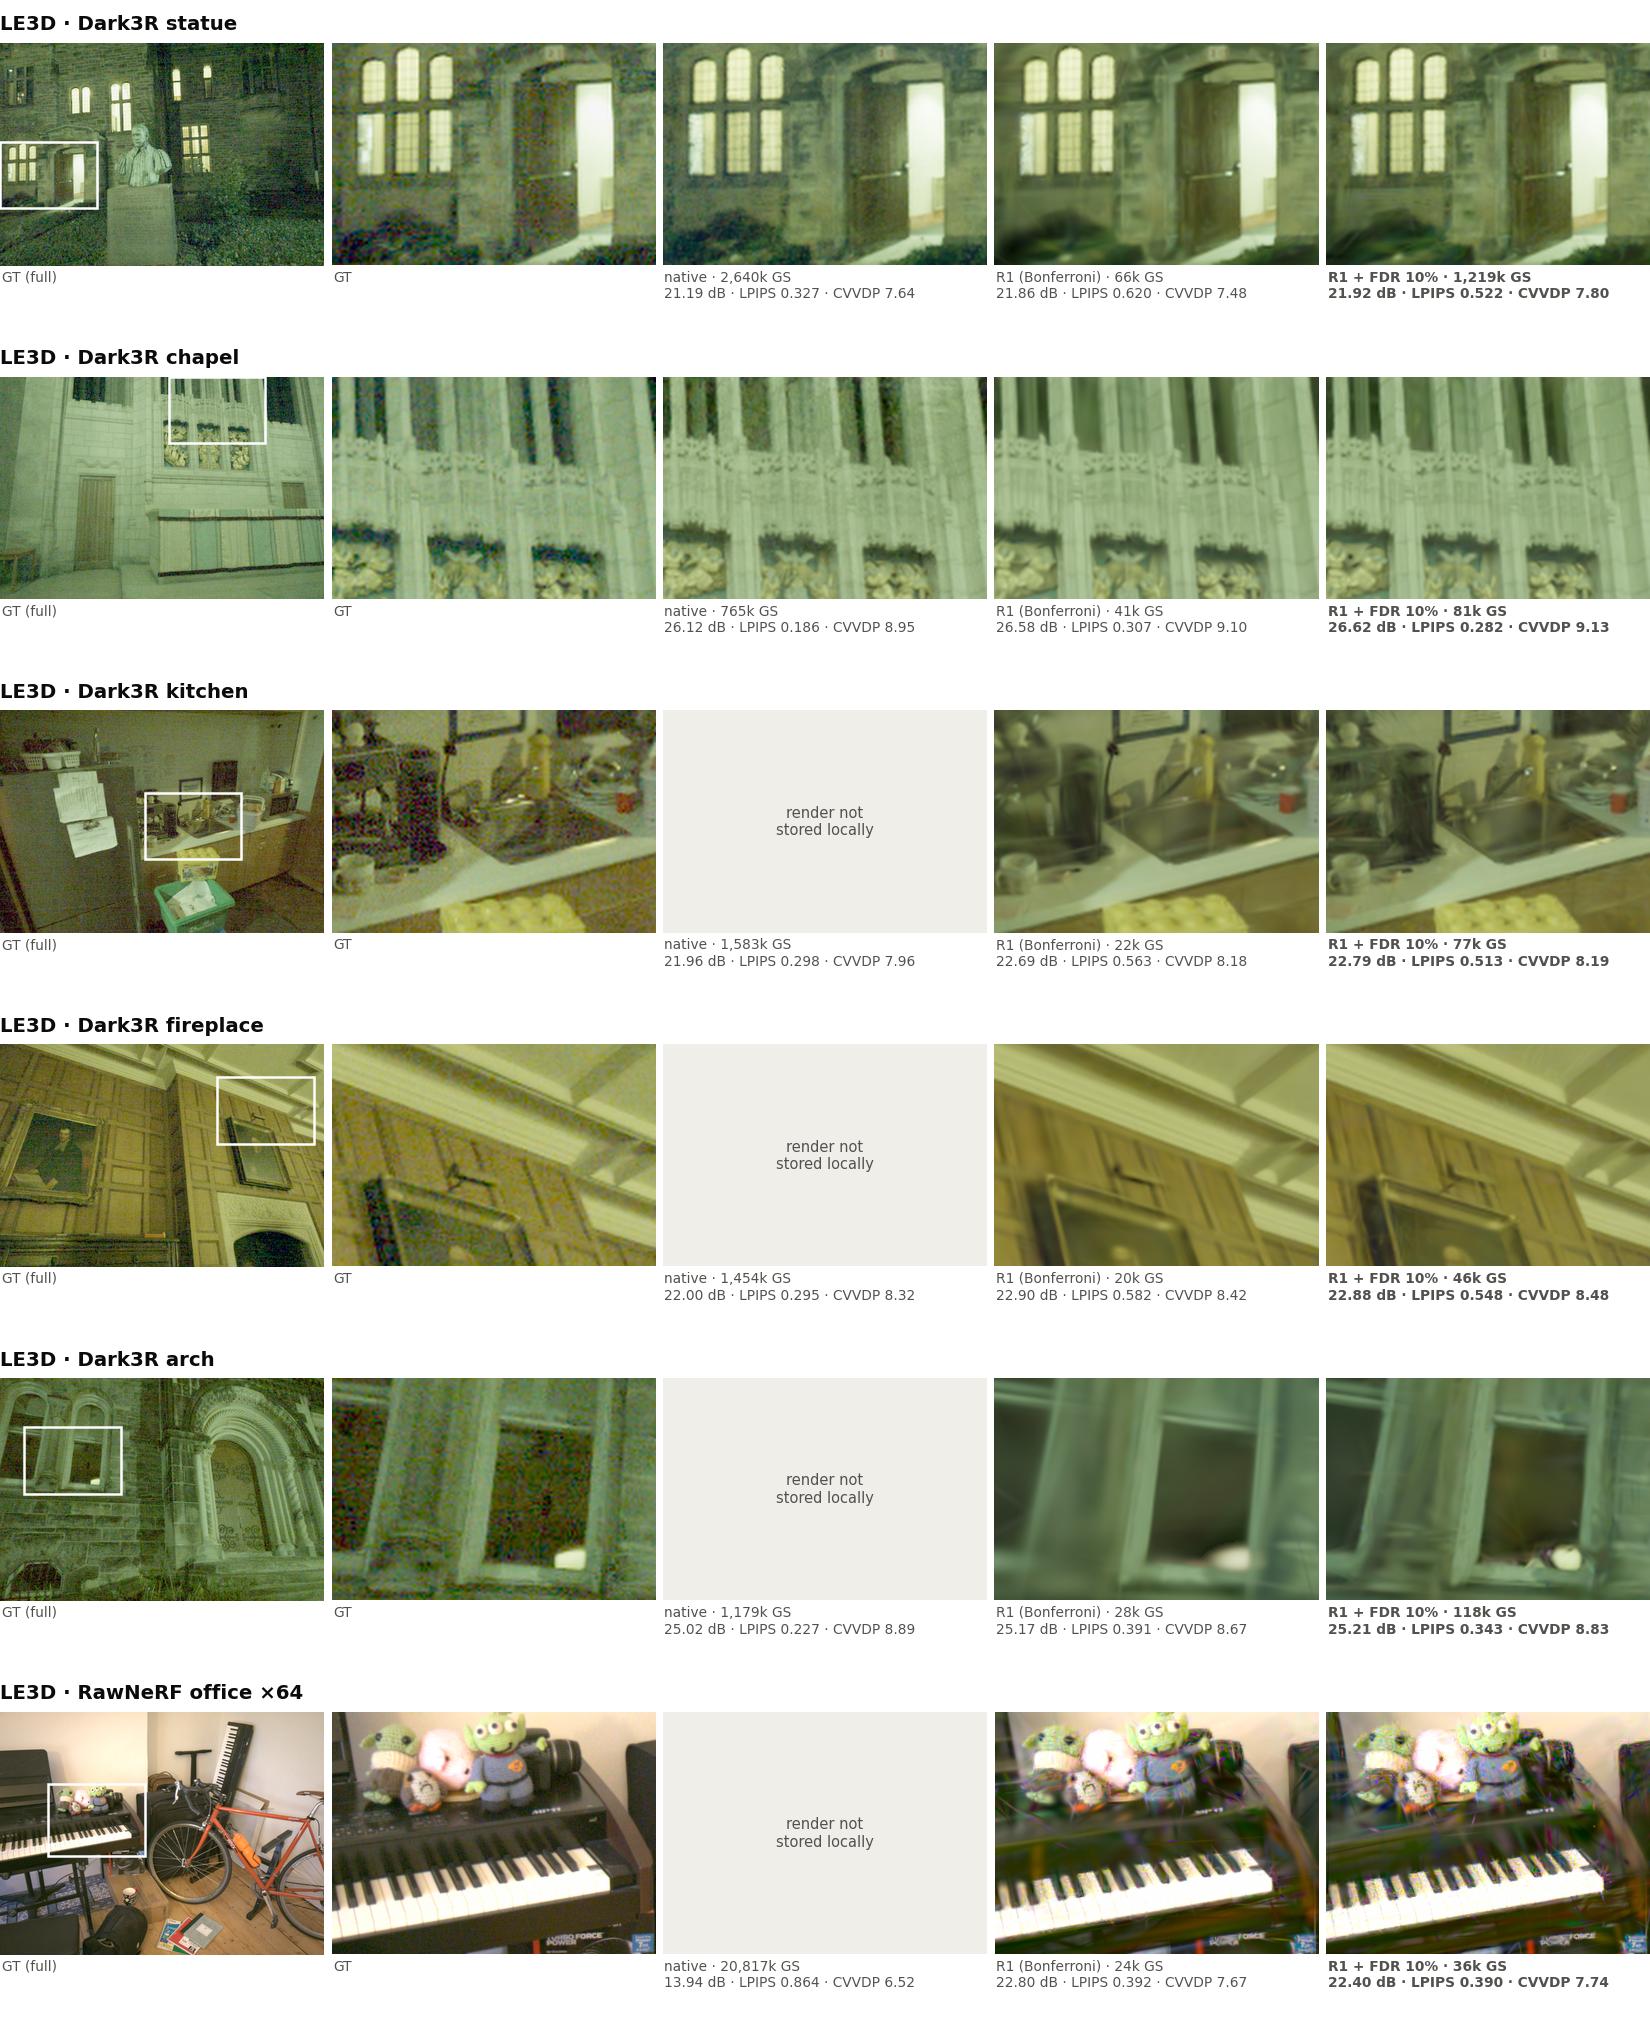
LE3D 的 kitchen / fireplace / arch / yucca 的 native 渲染在另一台机器上,下面引用 LE3D 报告里现成的对比图。图中是旧 R1;它在 Dark3R 上和 R1F 指标几乎相同(LPIPS 0.495 vs 0.493)。
5c. LE3D:native / R1 / R1 + FDR 10%
R1 + FDR 只改一处:把"每轮期望错误出生 ≤ 1"(Bonferroni)换成"出生里错误的比例 ≤ 10%"(Benjamini–Hochberg)。Dark3R 5 个场景平均:PSNR 23.84 → 23.88,LPIPS 0.493 → 0.442,CVVDP 8.37 → 8.49(native 是 23.26 / 0.266 / 8.35),Gaussian 数 35k → 0.31M。office ×64 上没有长爆:36k 个 Gaussian,native 是 2,082 万。kitchen / fireplace / arch / office×64 的 native 渲染不在本机,只标了指标。
6. 坏例子
| 例子 | 数字 | 原因 | 严重程度 / 处理 |
|---|---|---|---|
| LE3D · Dark3R 的 LPIPS | 5 个场景 LPIPS 全部差于 native(均值 0.493 vs 0.266),PSNR +0.6,CVVDP 持平(8.37 vs 8.35) | native 长到约 1.5M 个 Gaussian,R1F 约 35k;门控在 Dark3R 上偏保守,细节被平滑 | 最重要。但大部分来自参考图本身的噪声颗粒:对平滑 GT 时差距基本消失(第 5b 节) |
| Lumi · Dark3R 的 LPIPS / CVVDP | LPIPS 0.485 vs 0.397,CVVDP 8.26 vs 8.41,PSNR +0.2 | 同上,native 约 0.9M,R1F 约 33k | 同上 |
| Raw3DGS · piano×64 | 18.11 dB / 106k,旧 R1 是 20.34 dB / 73k | 第 5,300 步出现一次集中放行(z 中位数 15,一次长出约 9k 个),属于优化器瞬态骗过门控 | 单场景、单 seed;值得补 seed 确认 |
| Raw3DGS · yucca(RawNeRF) | 18.44 vs 旧 R1 19.22 | 更多 Gaussian(204k vs 166k) | 中等 |
| 3DGS · yucca×64,不加 log colour | 10.15 dB,旧 R1 15.34 | 3DGS 的颜色截断让通道"死掉",和 Gaussian 数量无关(4.6k vs 3.2k) | 最终设置用 log colour 已经解决(16.12 dB) |
| 3DGS · log colour 的彩色噪点 | 图 2 office×64 的暗区有彩色斑点 | log colour 不再截断,少量小 Gaussian 拟合到了噪声颜色 | 指标仍然最好,但图上可见 |
| Lumi · yucca(RawNeRF) | PSNR 16.28 vs native 16.70,CVVDP 7.30 vs 6.26 | PSNR 略低但感知更好 | 轻微 |
7. 这组实验能不能充分验证方法
- 能充分支撑的:
- 一套设置跨 4 个宿主、3 个数据集都能用,不爆、不崩;
- 噪声越强优势越大(×64 上压倒性领先);
- Gaussian 数量随数据自动调节,从几千到几十万。这和 toy 的结论一致:R1 的 Gaussian 数量随曝光降低而减少。
- 还不够的:
- Dark3R 上和 Gaussian 很多的 native(LE3D / Lumi)比,感知指标不占优。审稿人看 LPIPS 列会注意到。
- 只有单 seed。James 在 Cave D5 上测过 3DGS 的 seed 标准差可达 1 dB,Raw3DGS piano×64 这种单点差异需要补 seed。
- Raw3DGS 的 native 是不设上限的版本,不是论文里的 100k 上限版本,对比偏乐观。
- log colour 只在 3DGS 上实现,3DGS 的提升里有它的贡献。
8. 数据来源
- R1F:
VSF3DGS_outputs/r1final_20261115,代码在 GitHub 分支log_colour,commit 15a7e44。 - 3DGS / Lumi 的 native、SN、SN_G:
results_hr42_eval7.csv。 - 3DGS / Lumi 的旧 R1:
selflimit_local。 - LE3D 的 native、SN、旧 R1:
le3d_report/metrics/per_scene.csv,不设上限。 - Raw3DGS 的旧 R1、native(不设上限)、SN_G:A800 归档,用 eval7 重新评估。
- 汇总脚本:
~/claude_project/vsf3dgs/r1final_report/(collect.py、make_figs.py、make_page.py)。