动作
GPT:24 fps、32 帧循环。原作者:30 fps、32 帧循环,保留各自步频。
ANIMATION / SHIBA INU WALK
GPT-6-astra / max · 文字条件设置已有模型与绑定 + 文字需求 → 制作轻快、愉悦的原地四足走路循环。3600 秒预算 · Cycles CPU
GPT:24 fps、32 帧循环。原作者:30 fps、32 帧循环,保留各自步频。
18 分 1 秒完成;可编辑 Action、预览与 6 个编号阶段工程均已保留。
独立交付与机械检查通过。动作观感、接触和工业可用性仍待完整审阅。
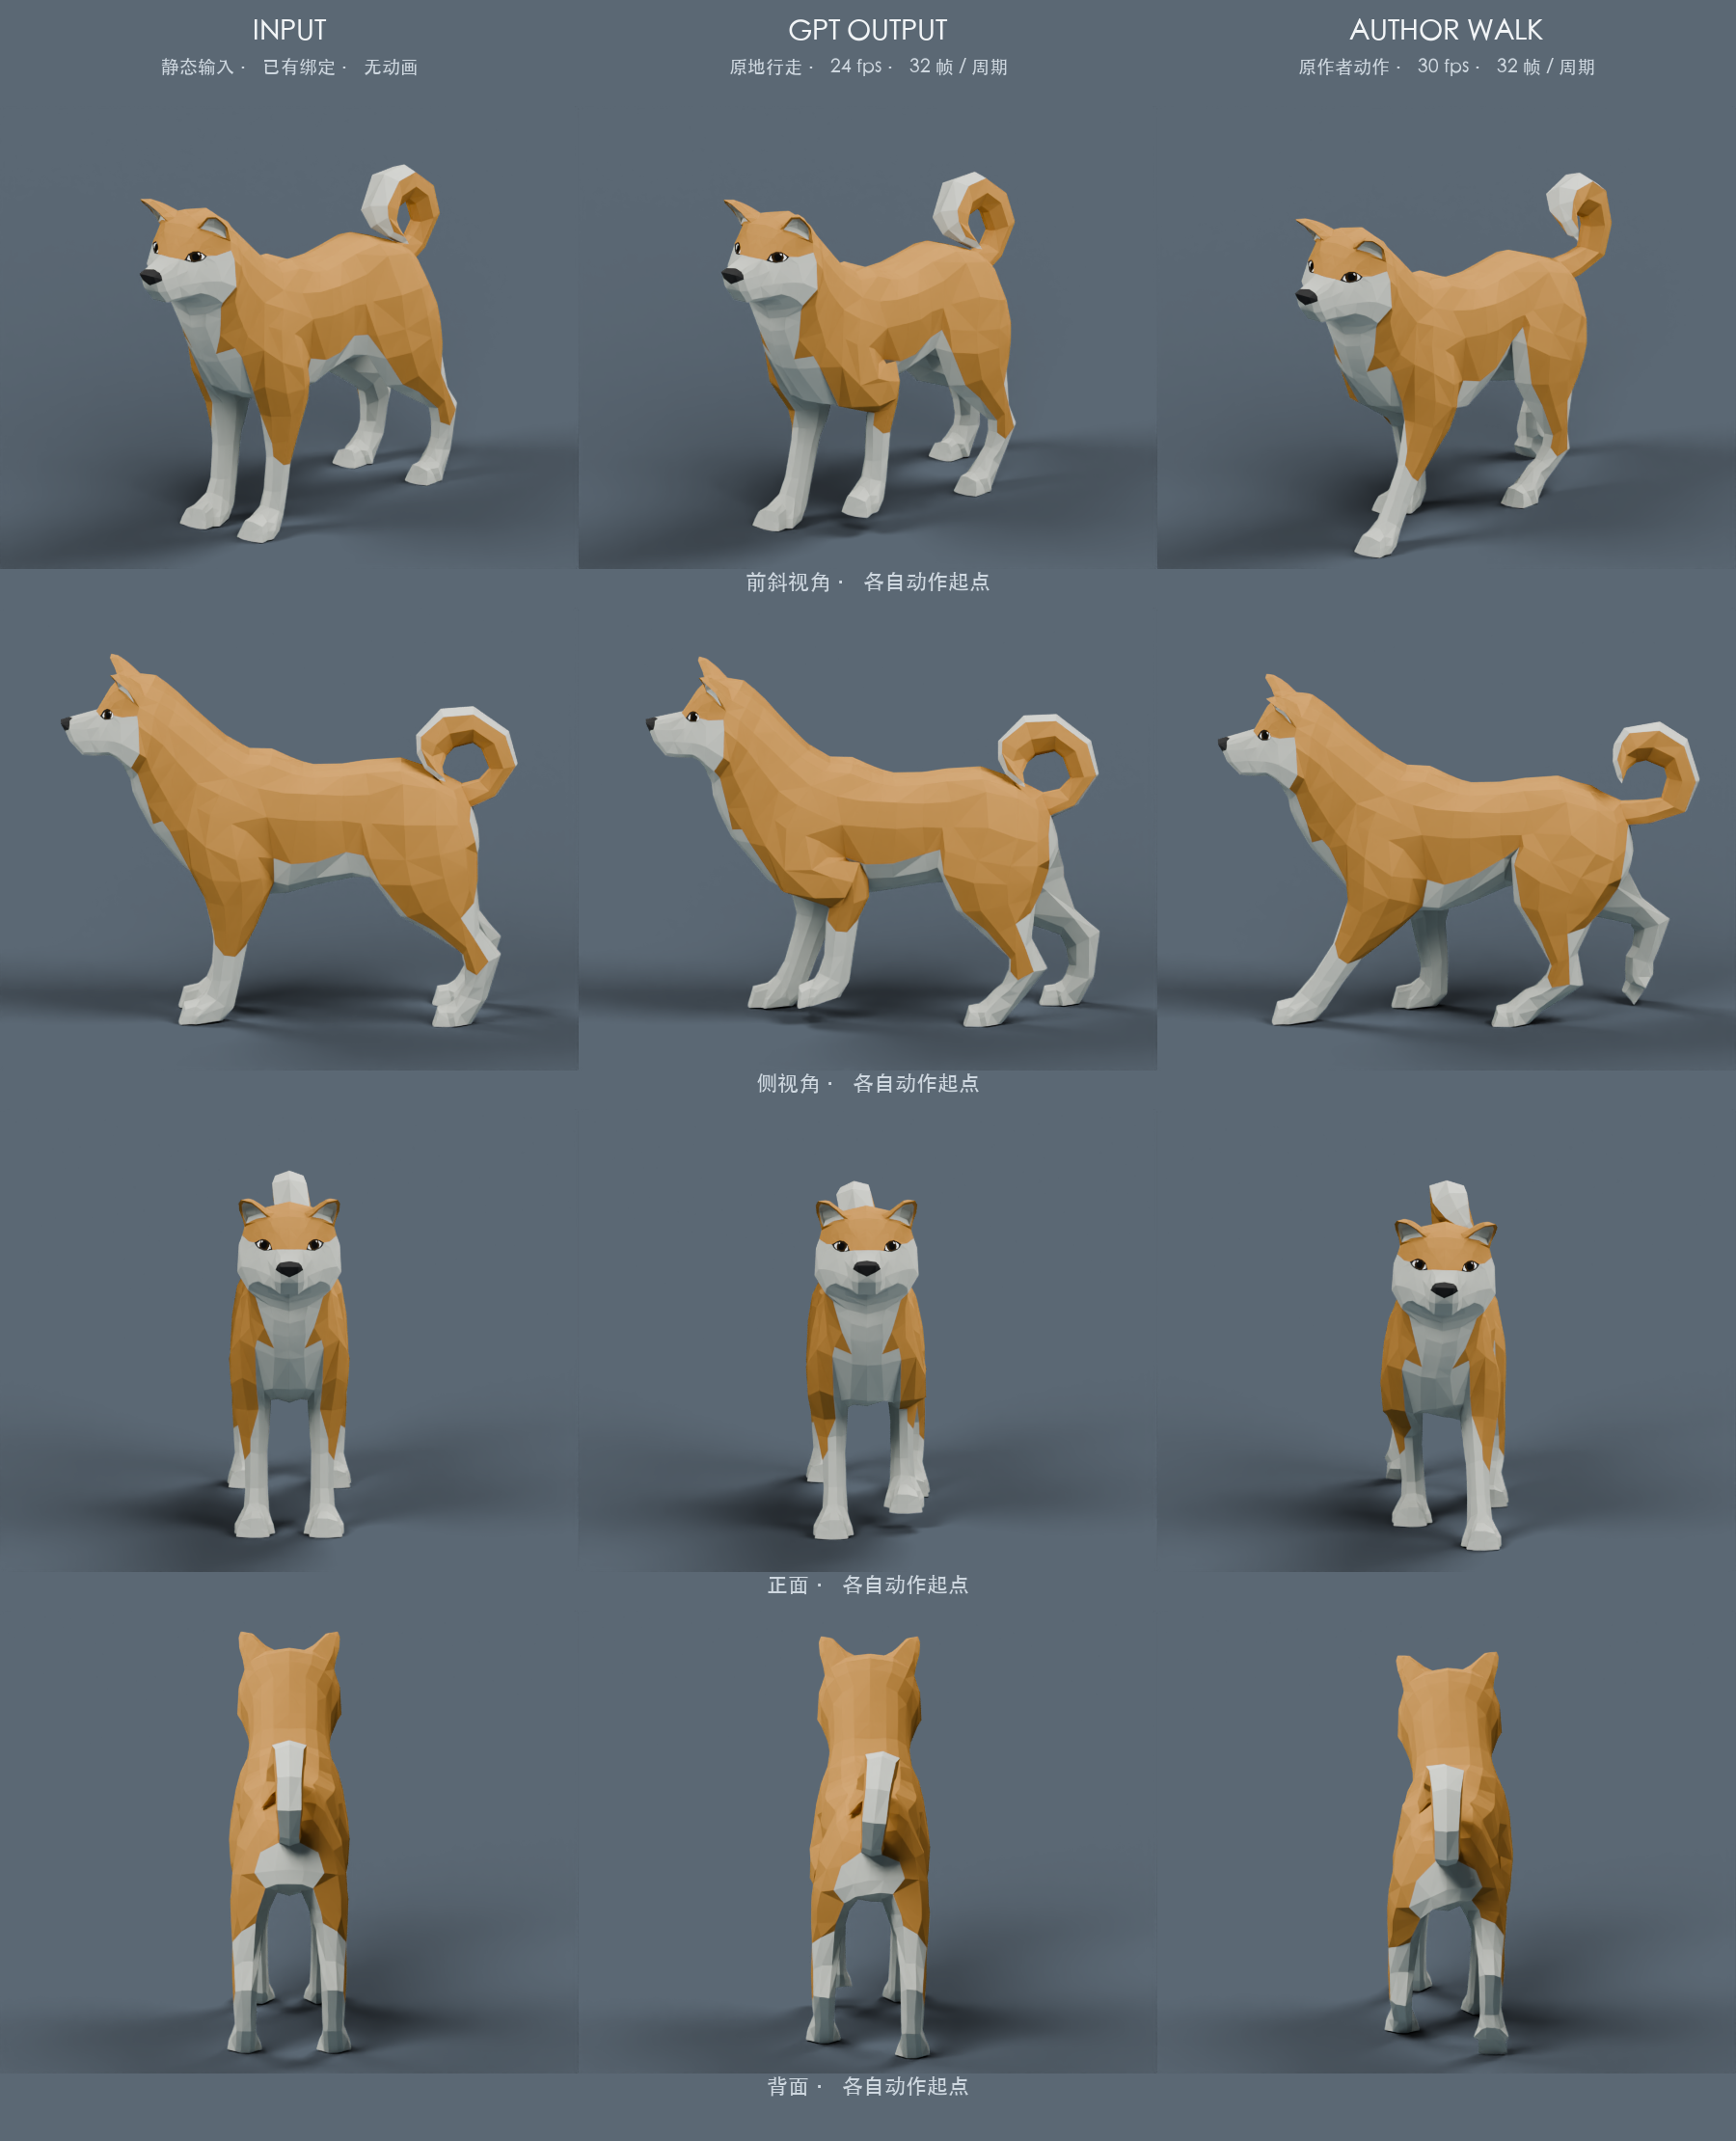
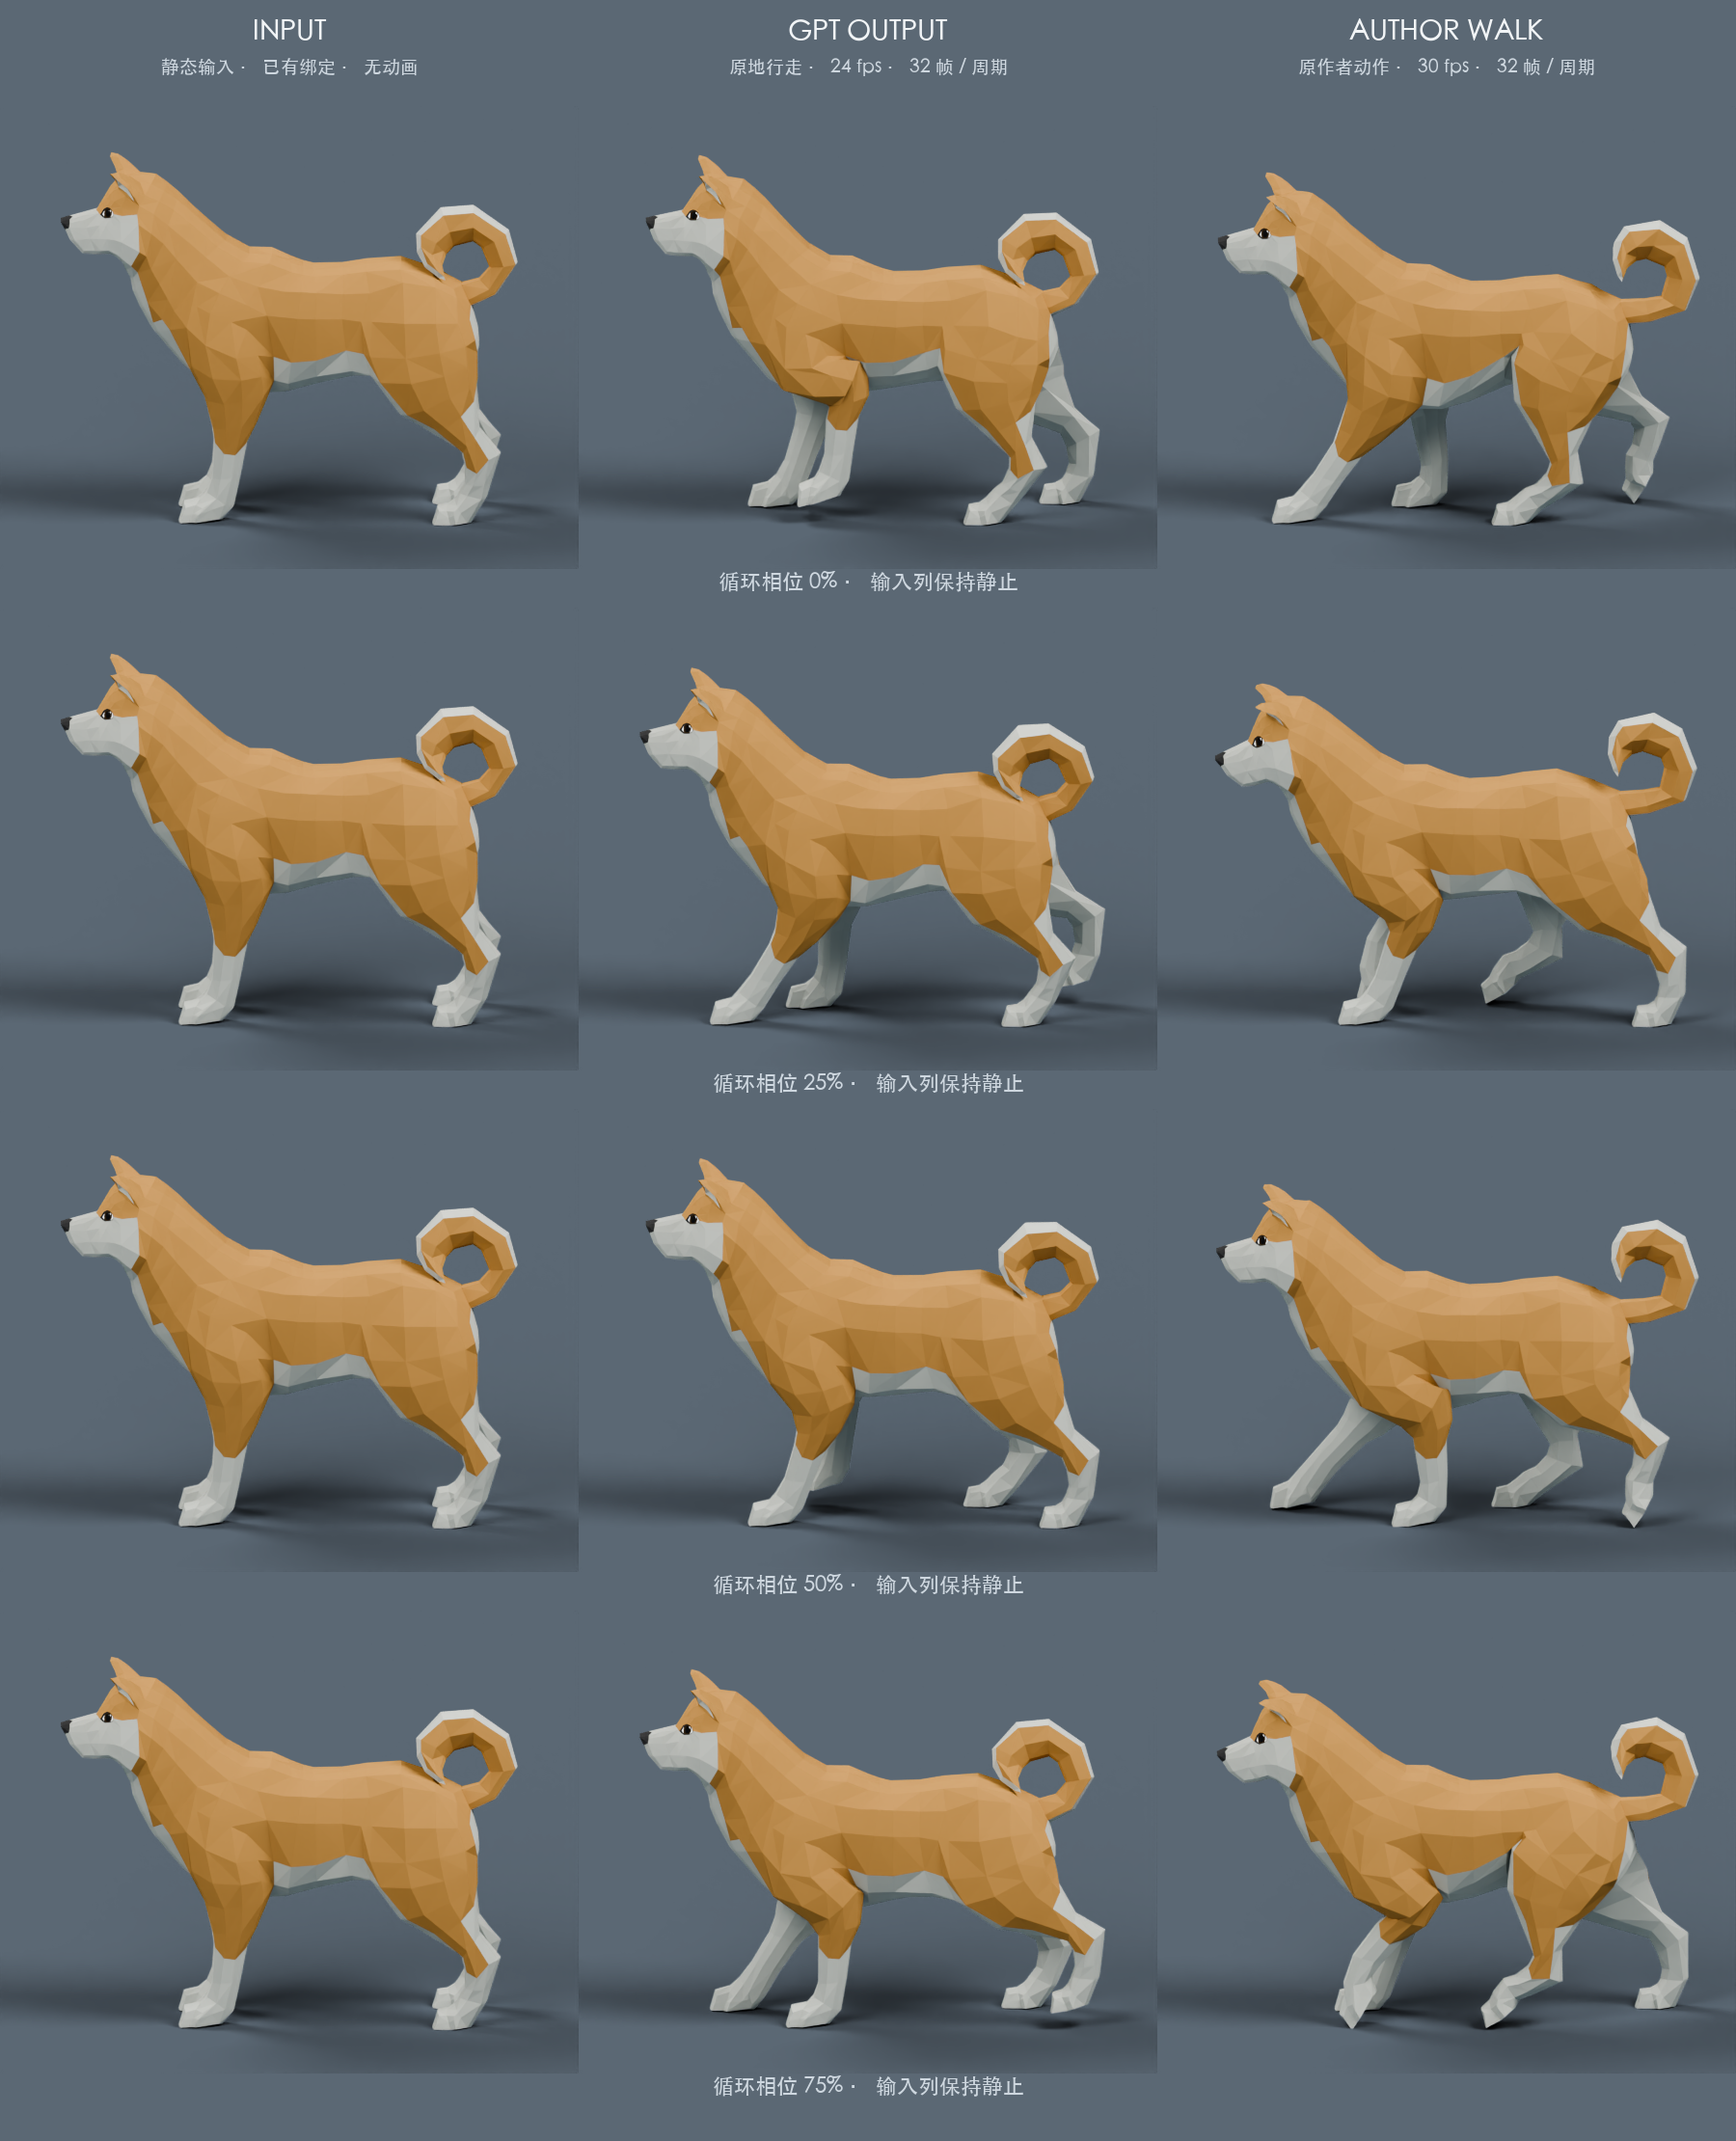
左:静态输入 · 中:GPT 产物 · 右:原作者 Walk同一相机、光照与蓝灰背景 · 保留原材质
前斜视角 · 可切换侧视角或慢速观察
两侧按各自原有帧率播放,不统一步频。相同画面时刻不一定是相同脚步相位;30 fps 仅为本页视频的统一采样频率。输入列始终静止。
侧视角便于观察支撑与抬脚、身体起伏和头尾响应;前斜视角保留空间关系,也会遮挡部分远侧肢体。建议在原速与慢速之间切换。
GPT 每周期约 1.33 秒,作者约 1.07 秒。展示视频结束时,两侧各自回到循环起点;没有把作者动作改成 GPT 的速度或姿势。
输入保持中性;GPT 与作者分别取各自循环起点不是三列相同姿势的精确配准
中、右列分别在各自循环区间按归一化相位取样,没有对齐接触事件或要求复现作者姿势。左列重复同一张中性输入,明确区分无动画起点。
只提供干净的 ShibaInu 模型、已有绑定、控制说明、固定预览场景与自然语言需求。要求轻快愉悦的原地四足行走,躯干、四肢、头尾协调,保持走路而非奔跑。模型没有看到作者动画、轨迹、关键姿势或私有评测材料。
GPT 的 1–32 帧为一个有效周期,第 33 帧重复起点;作者的 0–31 帧为有效周期,第 32 帧重复起点。展示以 30 fps 采样保存的原生曲线:GPT 每个展示帧前进 0.8 个原动作帧,作者前进 1 帧。5.33 秒内分别完成 4 和 5 个周期。
两种视角共独立渲染 80 个 GPT 运动帧、64 个作者运动帧,并按完整循环重复;不是用少量姿态图插值或轮播冒充动画。另有输入和四视角起点图。切换到 0.5× 会同时放慢两列。
背景精确采用参考页面对比图的 #5b6874。本页统一相机、光照、地面与色彩管理,保留原棕白材质、网格、权重、绑定和 Action 曲线;只在隔离展示副本中替换拍摄环境,不调整动作或修复形变。地面以同一高度接收阴影。
原作者动作保真已核验,可作为观察节奏与协调的参考。作者来源不自动等于工业质量,也不是本题唯一正确的步频、姿势或曲线答案。
实际文字题面 (未上传)公开控制说明 (未上传)作者运动保真记录 (未上传)页面媒体签名 (未上传)
| 项目 | 实际结果 | 解释 |
|---|---|---|
| 正式模型执行 | 完成 · 1081.13 秒 | 预算 3600 秒;单次调用,没有重跑模型。 |
| 交付与编辑 | 兼容复评通过 | 工程独立重开、Action 绑定、96 帧原视频解码、独立 CPU 预览与 1.5 倍重定时。 |
| 机械检查 | 通过 | 真实网格运动、非整体平移、循环接续和四足相位检查;原阈值未改。 |
| 控制与基线 | 9 个真实控制通过回归 | 作者正例、静态、整体平移、稀疏姿态、循环跳变、配对同步与交付故障。 |
| 艺术与接触质量 | 未完整评定 | 机械通过不替代正常速度、多视角、穿插与接触的完整人工审阅。 |
playback / editing 时,在打开工程前停止。独立检查器副本仅兼容了这种题面未禁止的说明格式;原判定保留,原始交付、动画曲线及评分阈值没有改动。96 项代码测试和 9 个真实控制回归通过后完成复评。完整结果与文件索引 (未上传)兼容复评 (未上传)保留的原判定 (未上传)真实控制回归 (未上传)
中性输入工程 (未上传)GPT 最终动画 (未上传)模型原始 24 fps 预览6 个编号中间工程 (未上传)实际制作脚本 (未上传)完整模型轨迹 (未上传)模型自述报告 (未上传)
原作者 Walk 工程 (未上传)原作者预览独立读取记录 (未上传)冻结版本签名 (未上传)真实模型 smoke (未上传)设置保持证明 (未上传)
页面生成与渲染代码 (未上传)Blender 展示渲染 (未上传)图片与视频布局 (未上传)样式参照:人体与人脸绑定
画面来自本机 Blender 对真实保存工程的 Cycles CPU 渲染。图片与视频统一使用参考页蓝灰背景,原始交付保持不变。2026-11-07 · 本地报告。